フィードバック制御と PID 制御|比例・積分・微分動作の違いと定常偏差を図解
電験三種 機械のフィードバック制御と PID 制御を図解で整理します。制御の分類、オンオフ制御、比例・積分・微分動作の違い、定常偏差 1/(1+K) の求め方を、例題と解答つきで確認できます。
 機械を図解で読む図解でわかる 電験三種 機械 1
直流機Kindle Unlimited 対象Kindle で読む
フィードバック制御は、制御の結果(制御量)を測って目標値と比べ、そのずれ(偏差)を小さくするように操作を続ける制御です。代表的な方式が PID 制御で、偏差の大きさ(比例)、積み上げ(積分)、変化の速さ(微分)の 3 つから操作量を決めます。電験三種 機械では、各動作の性質と、比例制御で残る定常偏差 を押さえておきたいところです。この記事では、制御の分類からオンオフ制御、PID 制御、定常偏差、例題までを図で順に確認します。
- フィードバック制御とは
- 結果を測って目標と比べ、ずれを直す。フィードフォワード制御との違い
- 制御の分類とオンオフ制御
- 目標値の形と制御量の種類で分ける。オンオフ制御は上下をくり返す
- PID 制御
- 比例・積分・微分動作の役割と、PI・PD・PID の組合せ
- 定常偏差の求め方
- 単位ステップ入力で 、積分要素があれば 0
- 例題と間違えやすいところ
- 分類、PID の性質、定常偏差、オンオフの読み取り
フィードバック制御とは?フィードフォワード制御との違い
フィードバック制御とは、制御したい量(制御量)を測り、目標値と比べて、そのずれ(偏差)を小さくする向きに操作を加え続ける制御です。結果を見て直すので、あらかじめ分かっていなかった乱れ(外乱)があっても、偏差として現れれば直せます。
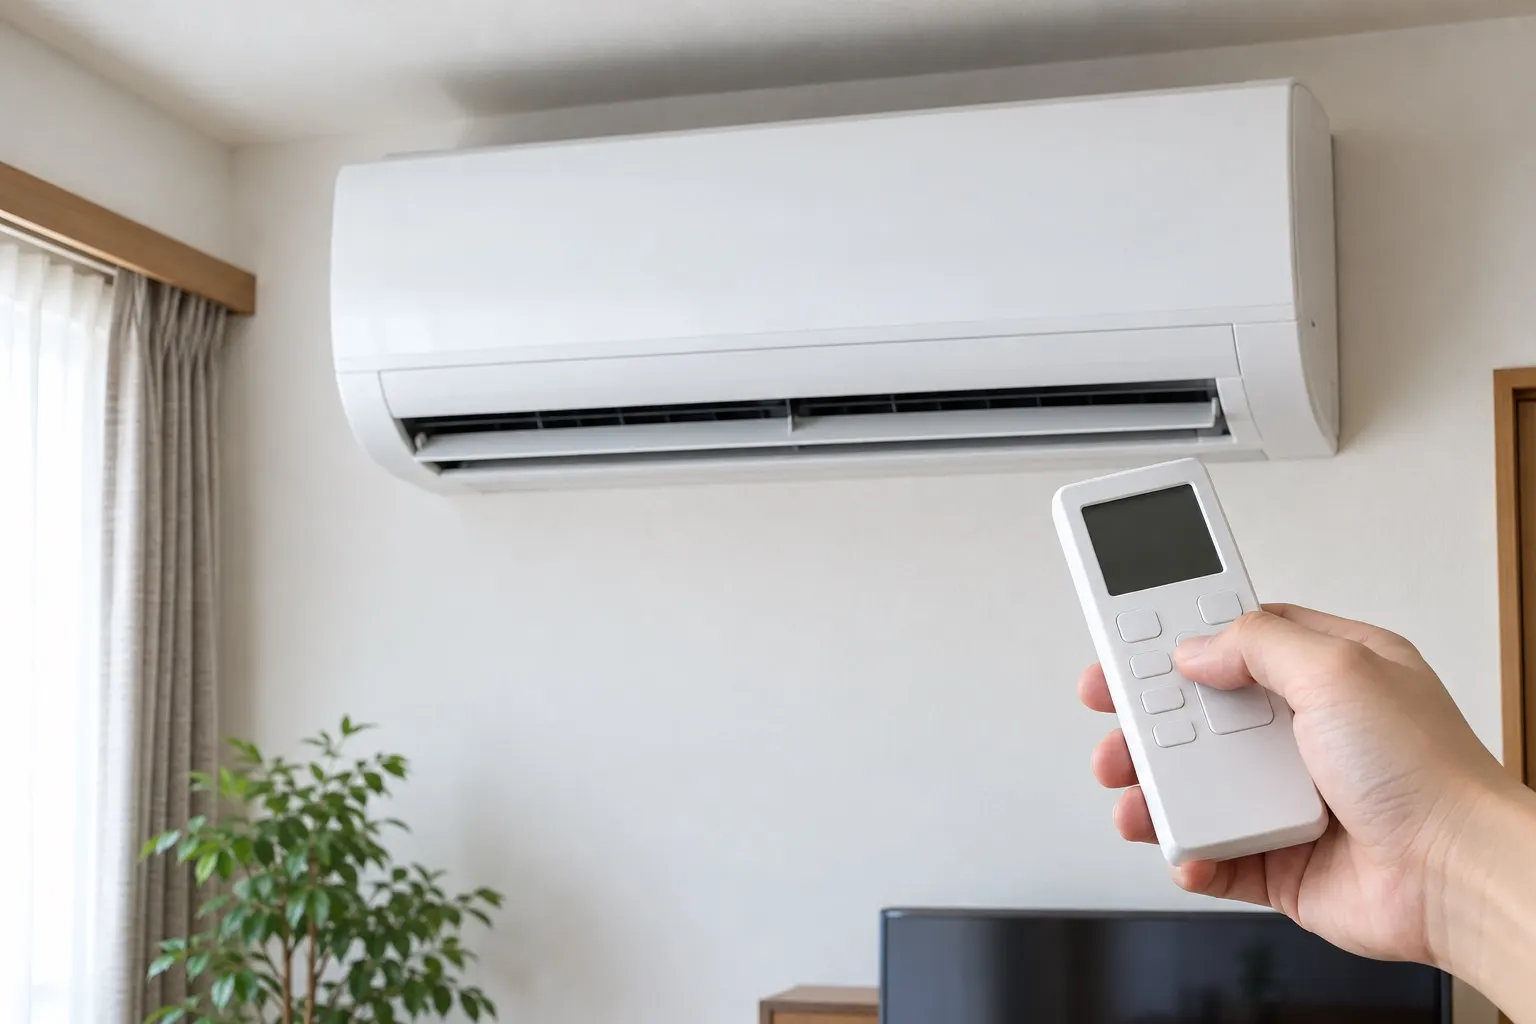
身近な例が、エアコンの室温制御です(図1)。設定温度(目標値)と室温(制御量)を比べ、室温が高ければ冷やし、低ければ弱める、という動作をくり返します。
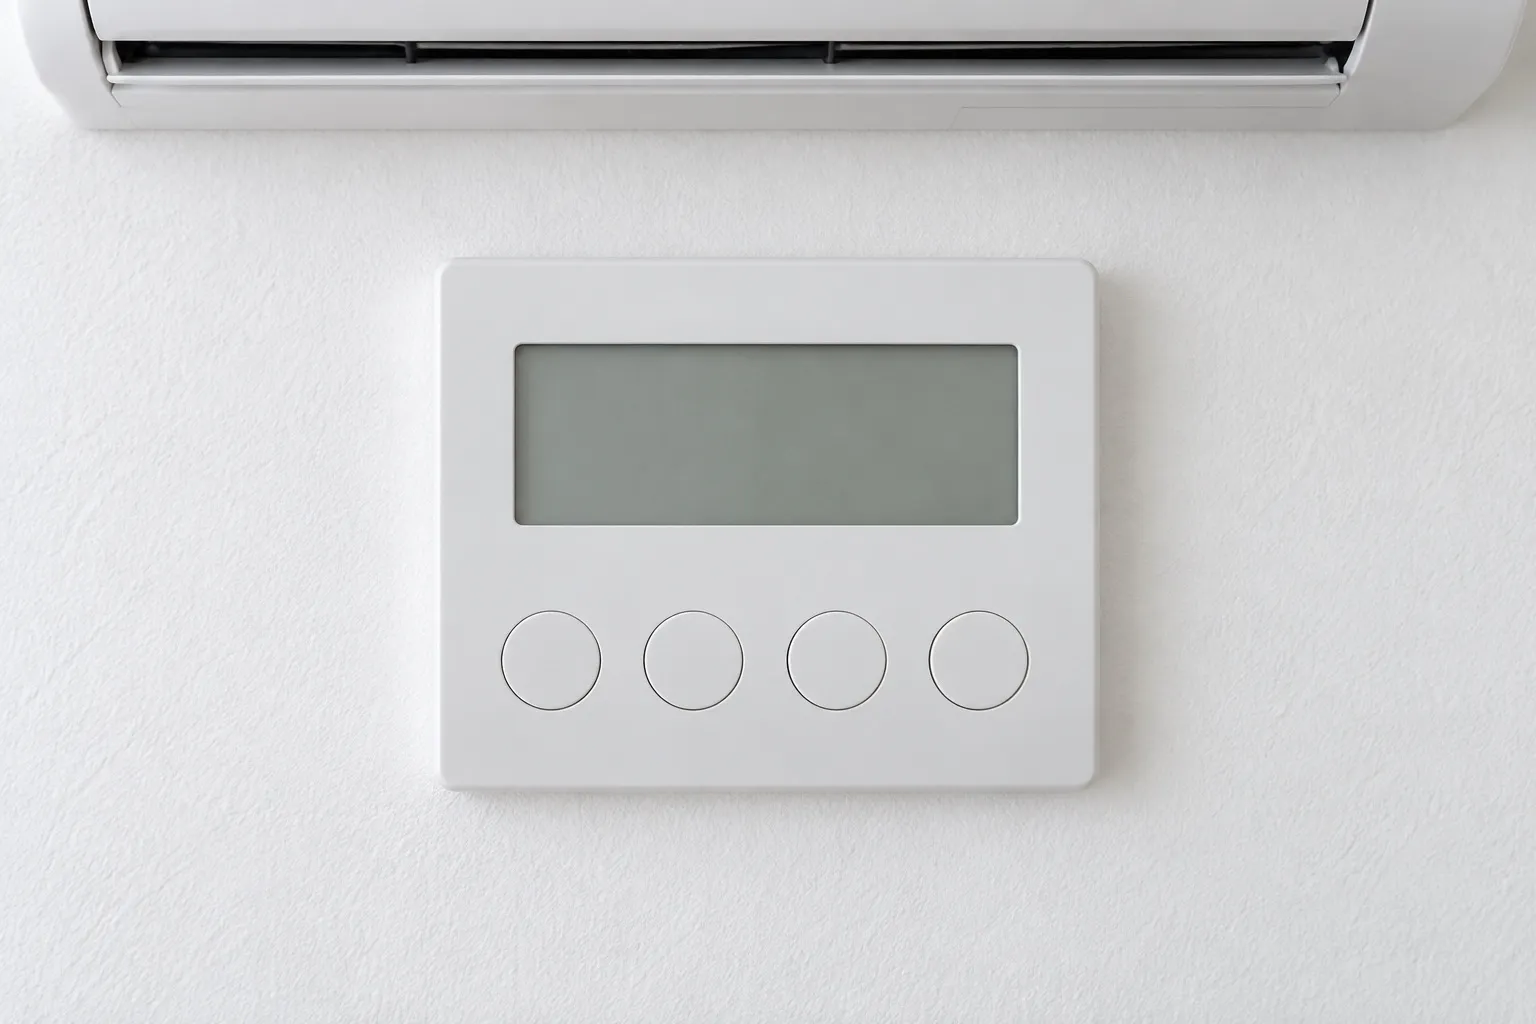
- エアコン 室温を変える側。冷風や温風を出す
- 表示部 設定温度や室温を表示する部分
- ボタン 目標値(設定温度)を決める
用語を室温の例で並べます。偏差は「目標値 − 制御量」で、これを小さくするように操作量を変えるのがフィードバック制御です。
| 用語 | 意味 | 室温の例 |
|---|---|---|
| 目標値 | 保ちたい値 | 設定温度 |
| 制御量 | 制御したい量 | 室温 |
| 偏差 | 目標値と制御量の差 | 設定との差 |
| 操作量 | 加える量 | 冷風の強さ |
| 外乱 | 乱す原因 | 窓からの日差し |
構成図の描き方や、フィードバック結合の伝達関数の求め方は、ブロック線図と伝達関数で説明しました。この記事では、調節部の動作と、落ち着いたあとに残る偏差を扱います。
フィードフォワード制御との違い
フィードフォワード制御(FF 制御)は、外乱を先に測り、その影響が制御量に出る前に補正する制御です。これに対して、制御量を測って戻す制御を、フィードバック制御(FB 制御)と呼びます。違いを図2と表にまとめます。
| 項目 | FB制御 | FF制御 |
|---|---|---|
| 測るもの | 制御量 | 外乱 |
| 動き出し | 偏差が出てから | 影響が出る前 |
| 測らない外乱 | 偏差が出れば直せる | 直せない |
FF 制御は、外乱の影響が出る前に動けるので速い反面、制御量そのものは測りません。測っていない外乱や、補正のずれは直せません。FB 制御は、原因が何であっても偏差が出れば直せますが、偏差が出てからしか動けません。そこで、両方を組み合わせて使うこともあります。
制御の分類とオンオフ制御
制御は、「目標値がどう変わるか」と「何を制御するか」の 2 つの見方で分けます。この 2 つは別々の分け方なので、1 つの制御が両方の名前を持ちます。
目標値による分類
目標値が一定の制御を定値制御、目標値が変化する制御を追値制御と呼びます。追値制御は、目標値の変わり方で、追従制御・プログラム制御・比率制御に分けます(図3)。
| 種類 | 目標値の動き | 例 |
|---|---|---|
| 定値制御 | 一定 | 室温の維持 |
| 追従制御 | 不規則に変わる | 動く目標を追う |
| プログラム制御 | 決めた順に変わる | 炉の昇温・降温 |
| 比率制御 | 他の量に比例 | 燃料と空気の比 |
見分けるときは、目標値が何で決まるかを見ます。変わらなければ定値制御、外から与えられて不規則に動くなら追従制御、時間に沿ってあらかじめ決めてあればプログラム制御、別の量に比例して決まるなら比率制御です。
あらかじめ決めた順序や条件で動作を進めるシーケンス制御は、制御量を目標値に近づけ続けるフィードバック制御とは、目的が違います。
制御量による分類
制御量が何かで分けると、サーボ機構、プロセス制御、自動調整の 3 つになります。
| 種類 | 制御量 | 例 |
|---|---|---|
| サーボ機構 | 位置・方位・姿勢 | ロボットアーム |
| プロセス制御 | 温度・圧力・流量・液位 | 化学プラント |
| 自動調整 | 電圧・周波数・回転速度 | AVR・調速機 |
たとえば AVR(自動電圧調整装置)は、制御量が電圧なので自動調整で、目標値が一定なので定値制御でもあります。ロボットアームの先端を動く目標に合わせるなら、サーボ機構で、追従制御です。
プロセス制御は、プラントの配管を流れる流体の圧力・流量・温度・液位などを目標値に保つ制御です(図4)。調節弁の開きを変えて、流量や圧力を調整します。
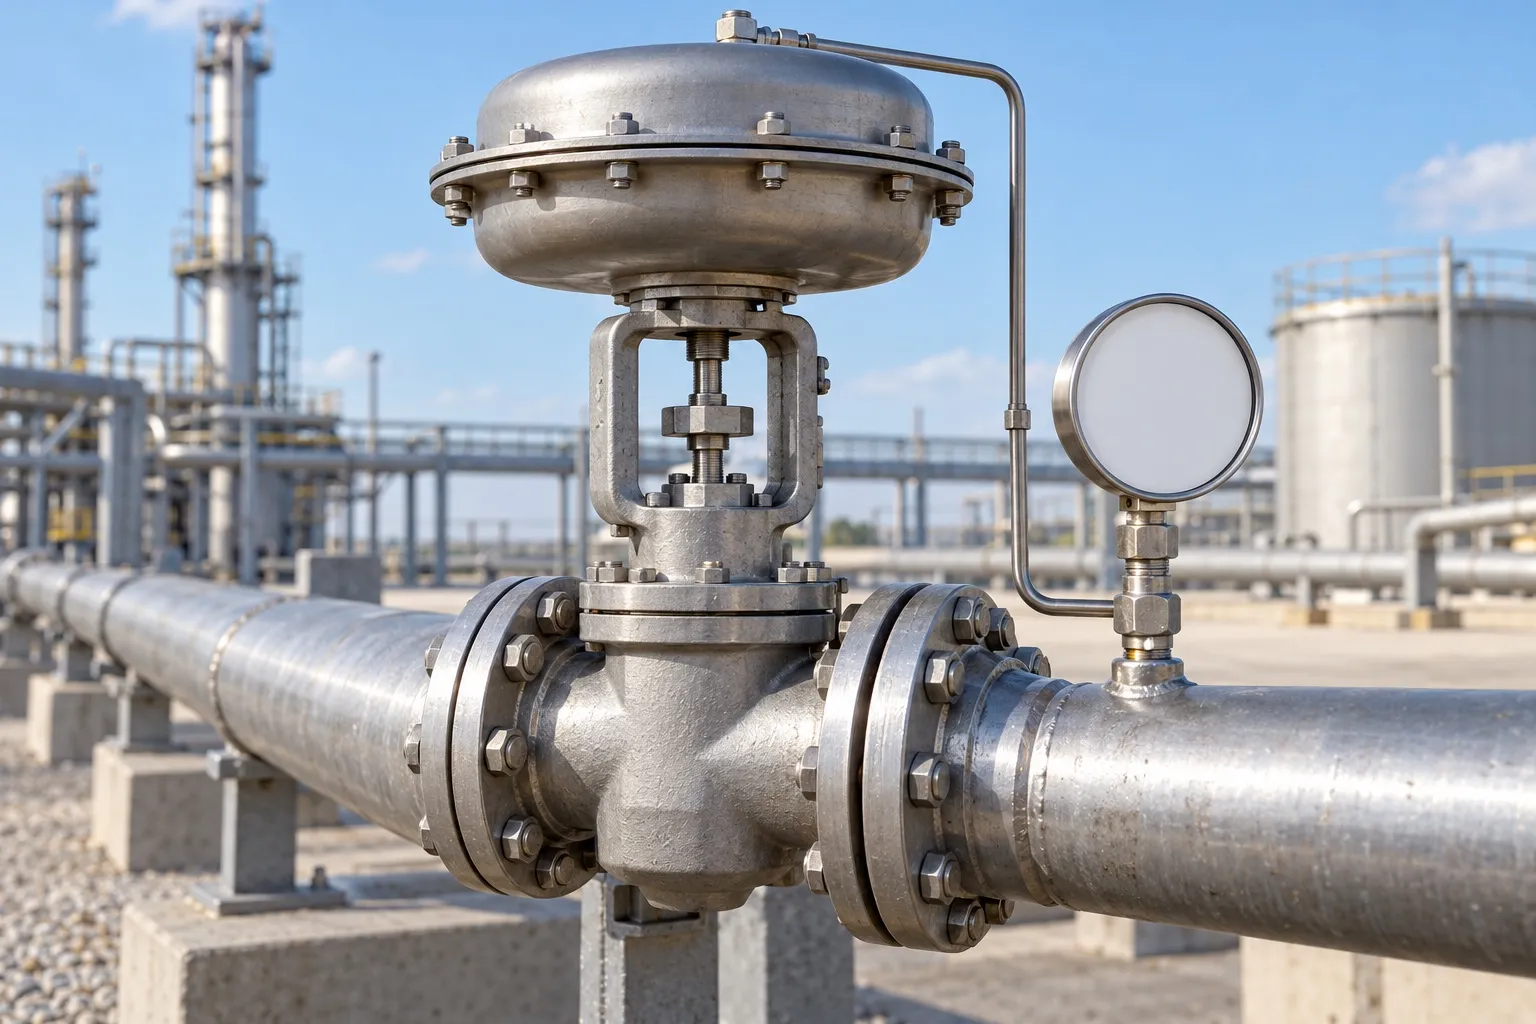
- アクチュエータ 弁を開閉させる駆動部
- 圧力計 制御量の圧力を測る
- 弁本体 流体の通り道を広げ狭める
- 配管 流体が流れる管
サーボ機構は、位置・方位・姿勢のような機械的な量を、目標値に追従させる制御です(図5)。関節の角度を測り、目標の角度とのずれが小さくなるようにモータを動かします。
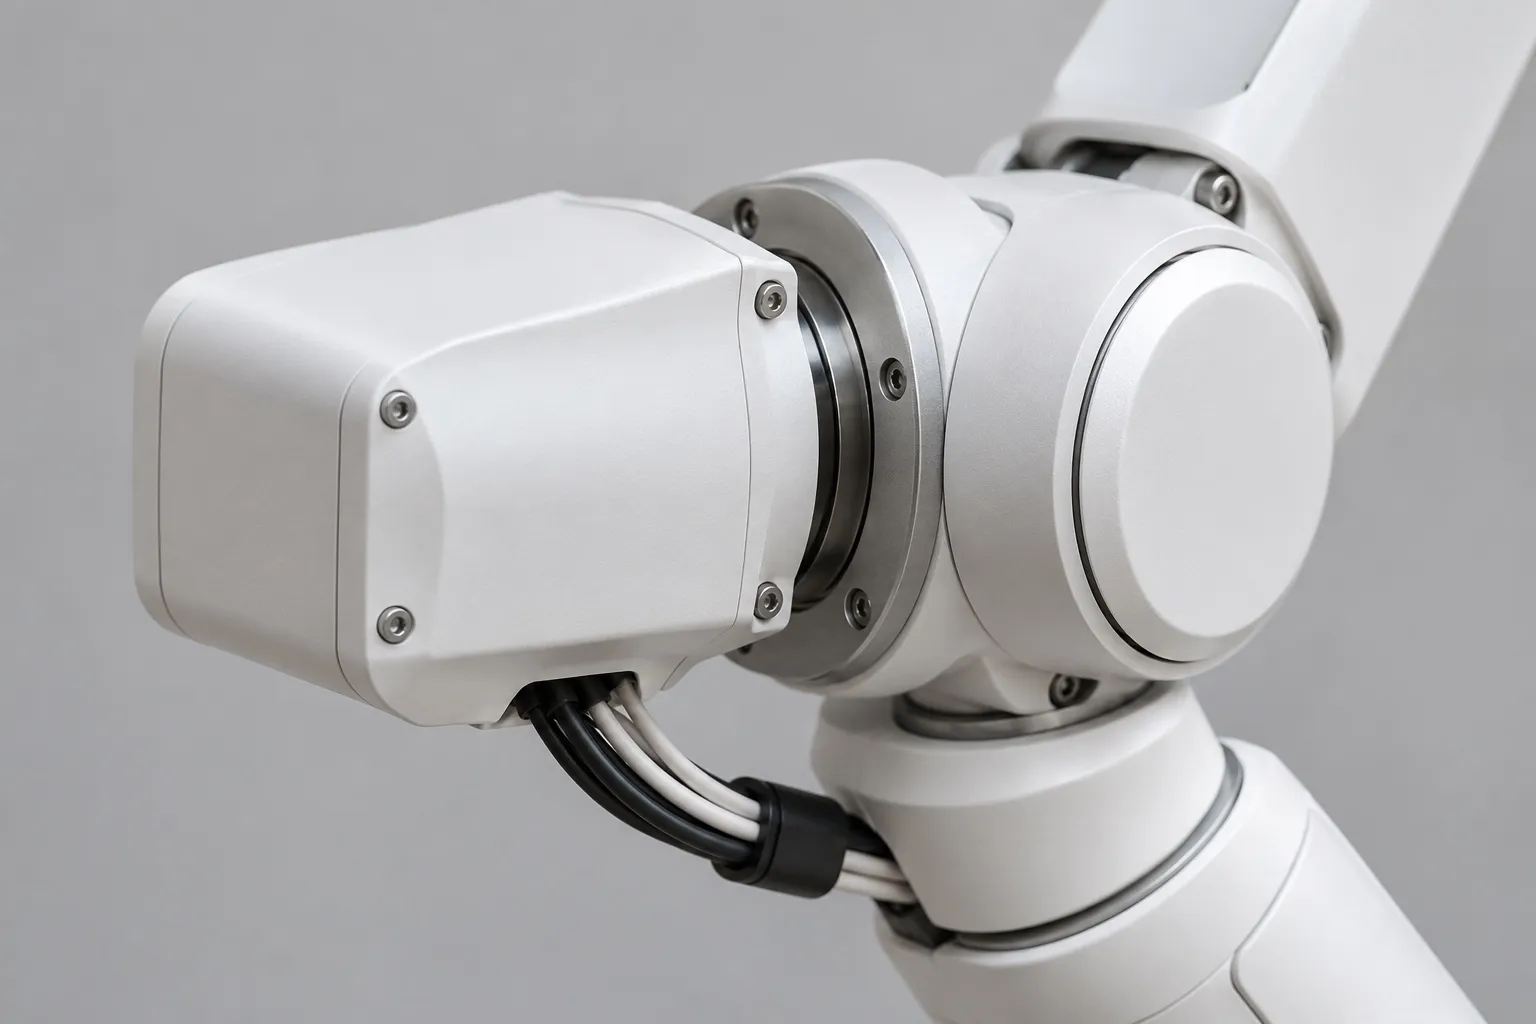
- モータ 関節を回す力を出す部分
- 関節 角度を目標に合わせる部分
- ケーブル 電力や信号を送る配線
オンオフ制御とハンチング
オンオフ制御(2 位置制御)は、偏差の符号だけで、操作量を ON と OFF のどちらかにする制御です。設定温度より室温が低ければヒーターを ON、高ければ OFF にします。仕組みが簡単で、家電から産業用の温度調節まで使われています(図6)。
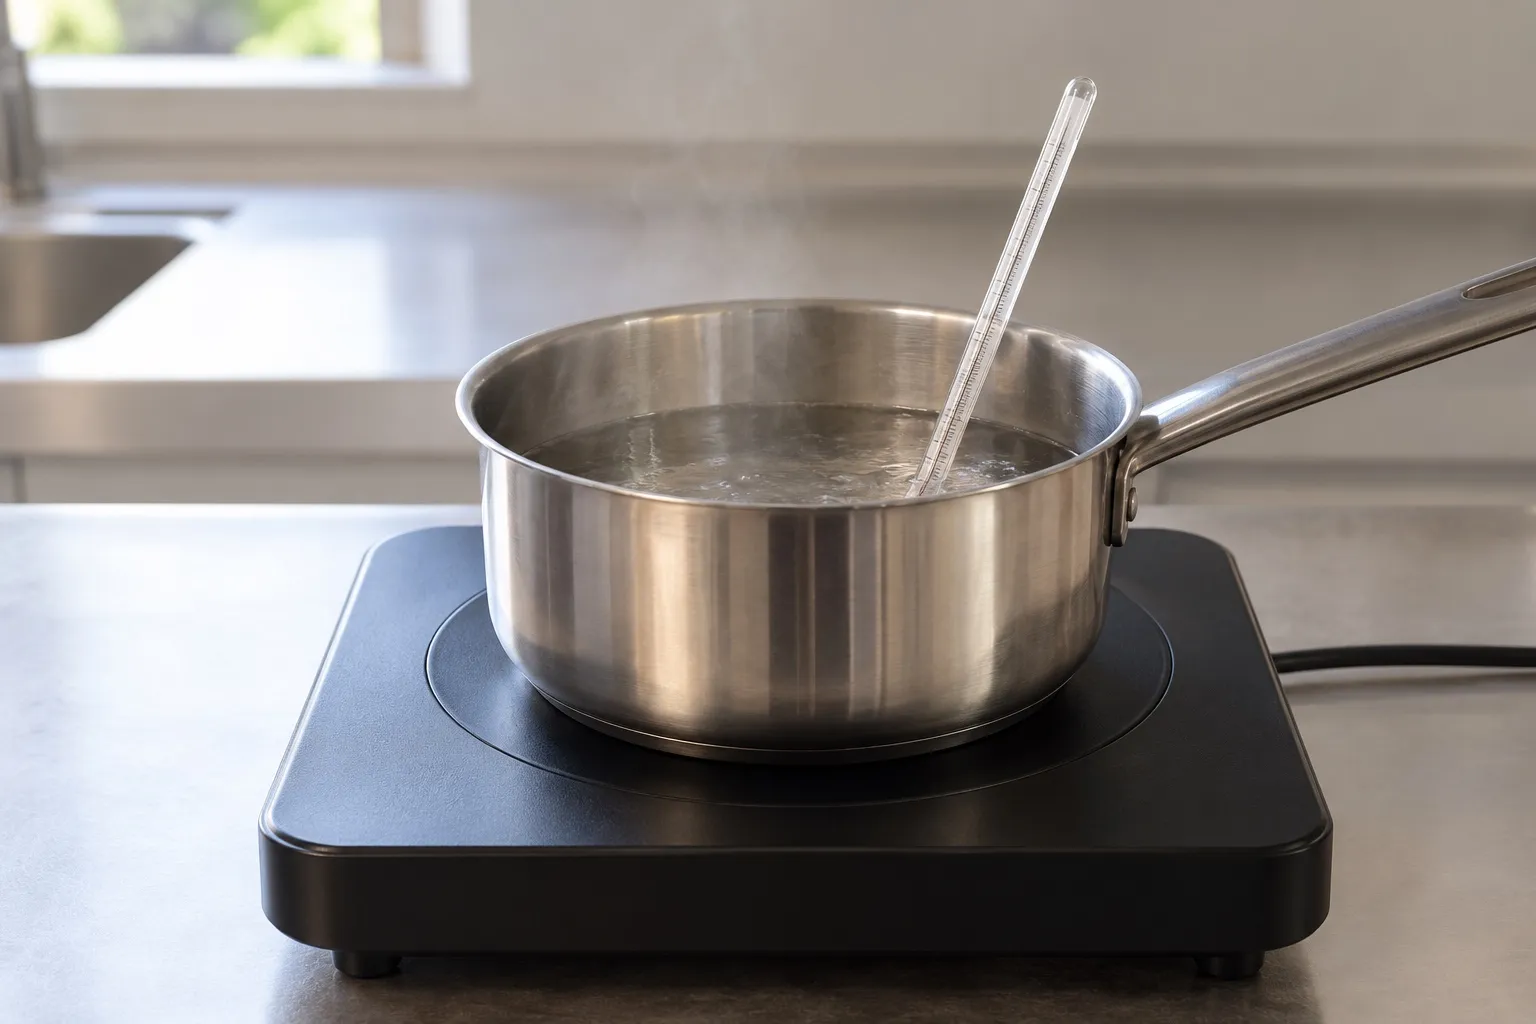
ただし、設定温度ちょうどで切り替えると、ON と OFF が細かく入れ替わってしまいます。そこで、ON にする温度と OFF にする温度の間に幅を持たせます。この幅を動作すき間(ヒステリシス)と呼びます。
すき間を持たせると、制御量は設定値を中心に、上下をくり返します(ハンチング)。図7は、室温が時定数 25 分で変わる部屋を例に、設定 25 ℃で数値計算した波形です。
すき間を 2 ℃から 4 ℃に広げると、温度の振れも周期も約 2 倍になっています。すき間が広いと切り替えの回数は減り、機器の負担は軽くなりますが、温度の振れは大きくなります。逆にすき間が狭いと、温度は安定しますが、切り替えが増えます。オンオフ制御では、制御量を目標値にぴったり合わせることはできません。
PID 制御の比例・積分・微分動作の違い
PID 制御は、偏差 から操作量 を決める調節部の方式の 1 つで、比例(P)動作・積分(I)動作・微分(D)動作を足し合わせます。名前は、Proportional(比例)、Integral(積分)、Derivative(微分)の頭文字です。
P・I・D それぞれの動作
3 つの動作を足した操作量は、次のように書けます。 は比例ゲイン、 は積分時間、 は微分時間です。
ラプラス変換して、調節部の伝達関数で表すと次の式です。
、 と置いて、 と書く本もあります。同じ内容の別の書き方です。
| 動作 | 見るもの | 効果と注意 |
|---|---|---|
| P(比例) | 偏差の大きさ | 偏差を小さくする。0 にはできない |
| I(積分) | 偏差の積み上げ | 偏差を消す。強いと振動しやすい |
| D(微分) | 偏差の変化の速さ | 先回りして振動を抑える。雑音に弱い |
同じ偏差を 3 つの動作に入れたときの出力を、図8に並べます。偏差 は 0 から 1 まで直線的に増えて、その後は一定です。
P 動作の出力は、偏差と同じ形です。偏差が一定になれば、出力も一定になります。I 動作の出力は、偏差を積み上げた量なので、偏差が残る限り増え続けます。D 動作の出力は、偏差が変化している間だけ出て、偏差が一定になると 0 に戻ります。
比例制御だけだと偏差が残る理由
P 動作は、偏差に比例して操作量を出します。出力が目標値に一致して偏差が 0 になると、操作量も 0 になります。操作量が 0 になれば、出力は目標値から離れてしまいます。そのため、目標値の少し手前で、小さな偏差を残したまま、操作量とつり合って止まります。この残った偏差を、オフセット(定常偏差)と呼びます。
I 動作は、偏差を積み上げ続けるので、偏差が少しでも残っている間は操作量が増えます。操作量が増えて、偏差が 0 になったところで、積み上げが止まります。このとき、偏差が 0 でも、積み上げた分の操作量が残っているので、出力を目標値に保てます。
PID の組合せと応答の比較
実際には、3 つの動作を組み合わせて使います。機体の傾きを目標に保つドローンのような制御でも、PID 制御の考え方が基本です(図9)。
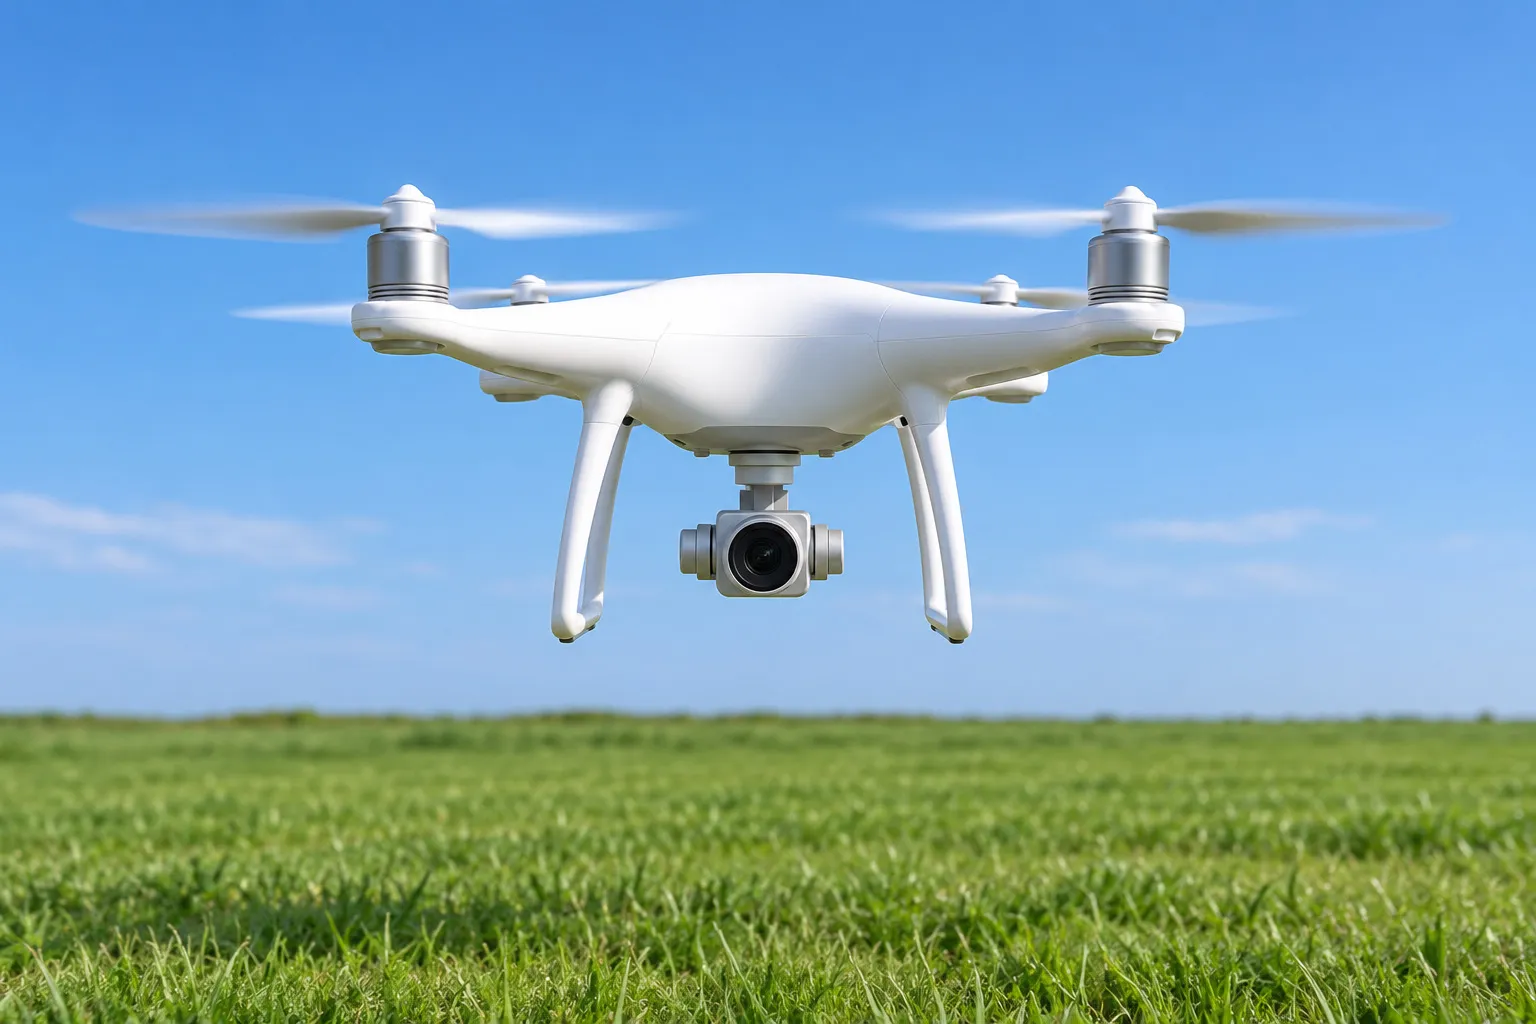
- ローター 回転の速さを変えて姿勢を保つ
- 本体 傾きや高さを測る機器が入る部分
- カメラ 機体の下側に付いた撮影用の機器
| 名前 | 構成 | 特徴 |
|---|---|---|
| P | 比例のみ | 簡単。オフセットが残る |
| PI | 比例+積分 | オフセットを消せる。行き過ぎやすい |
| PD | 比例+微分 | 応答が速い。オフセットは残る |
| PID | 3 つすべて | オフセットを消し、行き過ぎも抑えやすい |
図10は、P・PI・PID の応答を、同じ制御対象で比べた数値計算の例です。目標値を 0 から 1 に変えています。
P 制御は、出力が 0.75 で止まり、0.25 のオフセットが残ります。PI 制御は、オフセットが 0 になりますが、いったん目標値を行き過ぎてから戻ります。PID 制御は、D 動作の先回りで行き過ぎが小さく、早く落ち着きます。数値は、この図の例のものです。
定常偏差の求め方(比例ゲイン K との関係)
定常偏差とは、時間がたって出力が落ち着いたあとに残る偏差です。目標値 、一巡伝達関数 の単位フィードバック系では、偏差 は次の式で表せます。この式は、ブロック線図の等価変換から出ます。
目標値が単位ステップ入力のとき、落ち着いたあとの偏差(定常偏差 )は、 のときの一巡伝達関数 を使って、次のようになります。
一次遅れの制御対象を比例制御する場合は、 なので、 です。
偏差の分だけ出力が届かないので、最終的な出力は です。比例ゲイン を大きくすると、偏差は小さくなります(図11、下の表)。
| K | 定常偏差 | 最終の出力 |
|---|---|---|
| 1 | 0.5 | 0.5 |
| 4 | 0.2 | 0.8 |
| 9 | 0.1 | 0.9 |
を大きくすると、偏差が小さくなるだけでなく、応答も速くなります。閉ループの時定数は になるからです。ただし、 を大きくしすぎると、振動して不安定になることがあります。
一巡伝達関数に積分要素( の因子)が含まれていれば、 で になるので、定常偏差は 0 です。I 動作を含む PI 制御や PID 制御で、オフセットが消えるのはこのためです。
例題と間違えやすいところ
解答と解説を見る
(a)、(c)、(d) が正しいです。
(a) は、制御量が電圧で目標値が一定なので、自動調整であり、定値制御です。正しい記述です。
(b) は、目標値が一定なので、定値制御です。プログラム制御は、目標値が決めた順に変わる制御なので、誤りです。
(c) は、目標値が不規則に動くので、追従制御です。正しい記述です。
(d) は、目標値が別の量(燃料の流量)に比例して決まるので、比率制御です。正しい記述です。
解答と解説を見る
誤っているのは (d) です。
微分動作は、偏差の変化の速さに反応します。偏差が一定なら、変化の速さは 0 なので、出力も 0 です。偏差が一定のまま残っていても、微分動作は打ち消しません。(a)、(b)、(c) は、前の節で確認した性質のとおりで、正しい記述です。
解答と解説を見る
(1) 単位ステップ入力の定常偏差は、 です。
出力の最終値は、 です。 は応答の速さに関係しますが、最終的な偏差には関係しません。
(2) 定常偏差が 5 %以下の条件は、
なので、最小の整数値は です。 のとき偏差はちょうど 0.05、 のとき約 0.053 で、条件を満たしません。
(3) で、 になるので、 は 0 に近づき、 です。積分要素()を含むので、定常偏差は 0 になります。
図12は、ある部屋の室温を、設定 25 ℃のオンオフ制御で保ったときの記録です。
解答と解説を見る
(1) 室温が下がって 23 ℃になると ON になり、上がって 27 ℃になると OFF になります。グラフの最低値と最高値を読みます。
(2) ON の温度と OFF の温度の差なので、 です。
(3) 山が約 10 分、約 30 分、約 51 分にあるので、周期は約 20 分です。
(4) すき間を狭めると、周期は短くなり、切り替えの回数は増えます。図7の上段(すき間 2 ℃)は、周期が約 10 分で、図12より半分ほどになっています。そのかわり、温度の振れは小さくなります。
間違えやすいところを整理します。
よくある質問
フィードバック制御とフィードフォワード制御の違いは何ですか。
フィードバック制御は、制御量(結果)を測って目標値と比べ、ずれを直します。フィードフォワード制御は、外乱(原因)を先に測り、影響が出る前に補正します。前者は測らない外乱にも対応できますが、偏差が出てからしか動けません。後者は速く動けますが、測っていない外乱は直せません。
PID 制御の P・I・D は何の略ですか。
Proportional(比例)、Integral(積分)、Derivative(微分)の頭文字です。偏差の大きさ、偏差の積み上げ、偏差の変化の速さに、それぞれ対応します。
比例制御だけで、なぜ定常偏差が残るのですか。
偏差が 0 になると、比例動作の操作量も 0 になるためです。出力を保つのに操作量が必要な制御対象では、小さな偏差を残して、操作量とつり合って止まります。積分動作を加えると、偏差が 0 になるまで操作量が増え続けるので、定常偏差を 0 にできます。
比例ゲイン K を大きくすれば、定常偏差は 0 になりますか。
比例ゲインを大きくしても、定常偏差は小さくなるだけで、0 にはなりません。単位ステップ入力では だからです。さらに、大きくしすぎると振動して不安定になることがあります。偏差を 0 にしたいときは、積分要素を入れます。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
フィードバック制御とフィードフォワード制御は、何を測るかでどう違いますか?
フィードバック制御は制御量(結果)を測って戻し、フィードフォワード制御は外乱(原因)を先に測って補正します。
追値制御に含まれる 3 つの制御は何ですか?
追従制御、プログラム制御、比率制御です。目標値が一定の制御は、定値制御です。
制御量による分類で、サーボ機構・プロセス制御・自動調整は、それぞれ何を制御しますか?
サーボ機構は位置・方位・姿勢、プロセス制御は温度・圧力・流量・液位、自動調整は電圧・周波数・回転速度です。
P・I・D の各動作は、偏差のどんな量に反応しますか?
P は偏差の大きさ、I は偏差の積み上げ、D は偏差の変化の速さです。
比例制御だけで偏差が残るのはなぜですか?どの動作で消せますか?
偏差が 0 になると操作量も 0 になるためです。積分動作で消せます。
単位ステップ入力で、一巡伝達関数 の定常偏差はいくつですか?
です。積分要素を含む場合は 0 になります。
まとめ
- フィードバック制御は、制御量を測って目標値と比べ、偏差を小さくする制御。フィードフォワード制御は、外乱を先に測って補正する
- 目標値による分類は、定値制御と追値制御(追従・プログラム・比率)。制御量による分類は、サーボ機構・プロセス制御・自動調整
- オンオフ制御は、偏差の符号で ON と OFF を切り替える。制御量は設定値のまわりで上下をくり返す
- PID 制御は、P(偏差の大きさ)・I(積み上げ)・D(変化の速さ)を足し合わせる。P だけだとオフセットが残り、I で消せる
- 単位ステップ入力の定常偏差は、 なら 。積分要素を含めば 0
次は、周波数応答とボード線図で、入れる信号の周波数を変えたときの出力の変化を調べましょう。そのあと、安定判別で、フィードバックをかけすぎて振動する条件を確かめます。