安定判別の方法|特性方程式の根とナイキストの安定判別を図解
電験三種 機械の安定判別を図解で整理します。特性方程式の根と極の位置で決まる安定の条件、ナイキストの安定判別でのベクトル軌跡の見方、ハンチングまでを、例題と解答つきで順に確認できます。
 機械を図解で読む図解でわかる 電験三種 機械 1
直流機Kindle Unlimited 対象Kindle で読む
フィードバック制御は、強くかけすぎると、出力が行き過ぎては戻りを繰り返して、おさまらなくなります。この持続的な上下の振動をハンチングと言います。どこまでなら安全かを調べるのが、安定判別です。この記事では、特性方程式と極の位置、ナイキストの安定判別を、図と例題で順に確認します。
結論から言うと、押さえるのは 2 点です。特性方程式の根(極)がすべて 平面の左半面にあれば安定。開ループが安定なとき、ベクトル軌跡を が増える向きにたどって、点 が進行方向の左側にあれば安定です。
- 安定判別とは
- 目標値を変えたあと、出力が落ち着くかどうか
- 特性方程式と極の位置
- 根がすべて左半面なら安定、1 つでも右半面なら不安定
- ナイキストの安定判別
- との位置関係で判定。ハンチングと例題で確認
安定判別とは?安定と不安定の違い
安定とは、入力を加えたあと、時間がたてば出力が一定の値に落ち着くことです。不安定とは、出力が振動しながら大きくなり続けたり、一方向に離れ続けたりして、落ち着かないことです。図1は、目標値を変えたあとの出力の例です。
左の 2 つは、行き過ぎの大小は違っても、最後は目標値に落ち着くので安定です。右は、振れ幅が大きくなり続けるので不安定です。
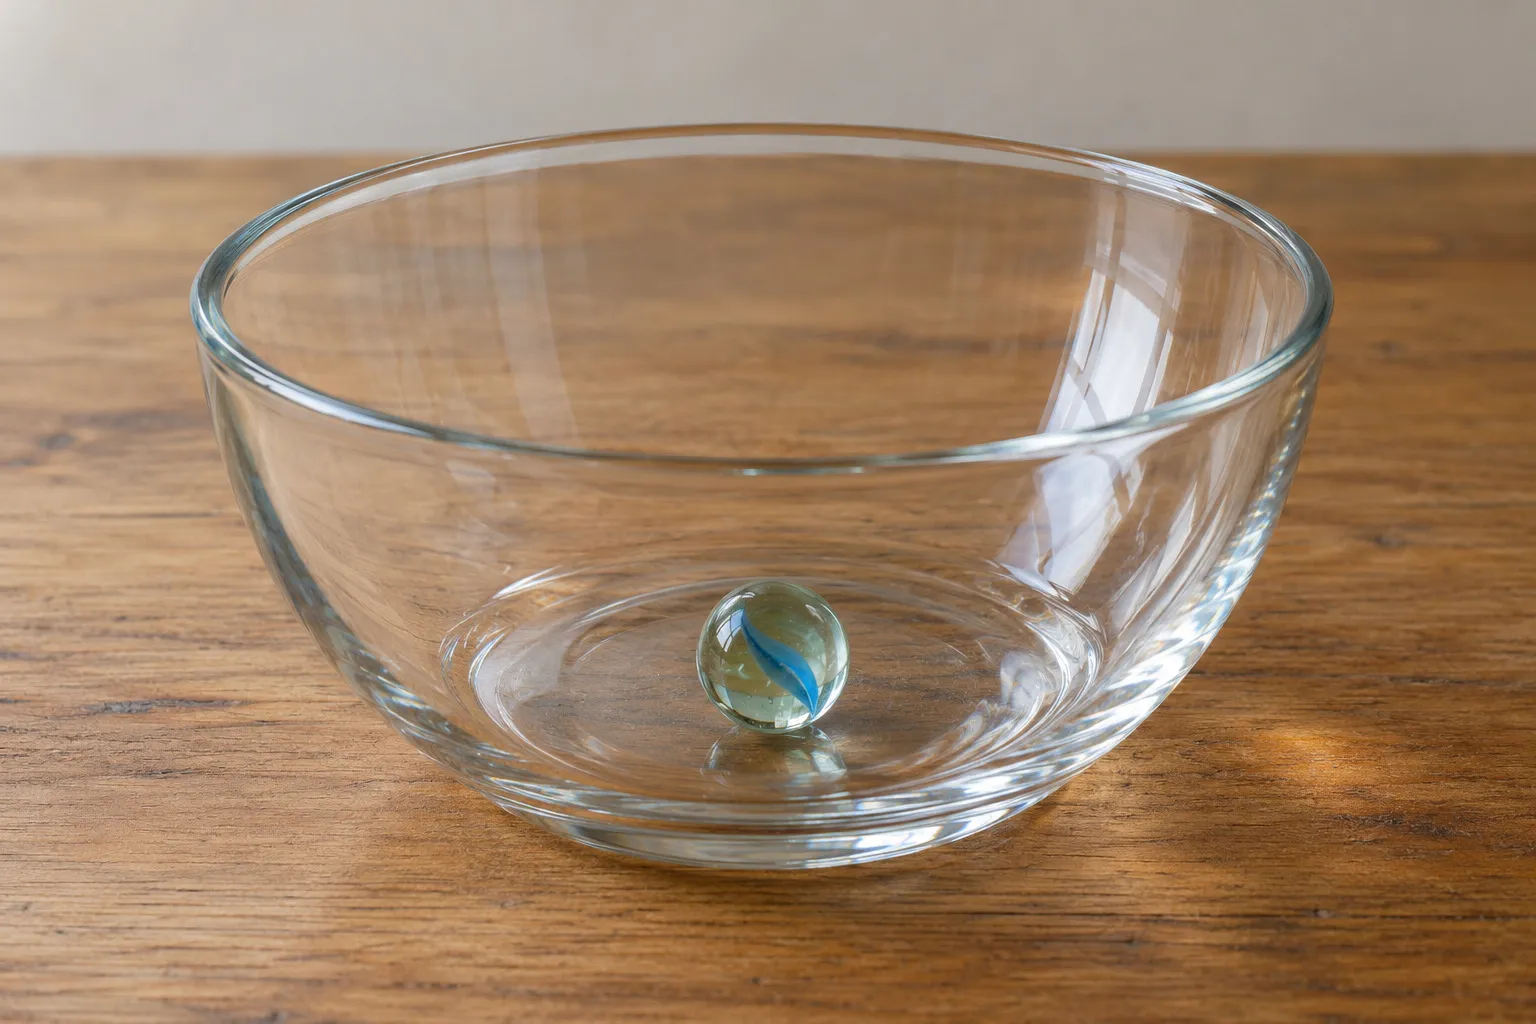
安定のイメージは、鉢の底のビー玉です。ゆらしても、底に戻ります(図2)。逆に、伏せた鉢のてっぺんに置いたビー玉は、少しずれただけで転がり落ちて戻りません。これが不安定です。
フィードバック制御では、定常偏差 を小さくしたくて、ゲイン を上げたくなります(フィードバック制御と PID 制御)。しかし、多くの制御系では、 を上げすぎると不安定になります。そこで、 をどこまで上げられるかを、あらかじめ調べておく必要があります。
身近な不安定の例が、ハウリングです。マイクがスピーカーの音を拾い、それを増幅してまたスピーカーから出すと、ぐるっと一周した音が大きくなり続けて、キーンという音になります(図3)。一周のゲインが 1 以上で、位相も合う周波数があると起こる、フィードバックの不安定です。
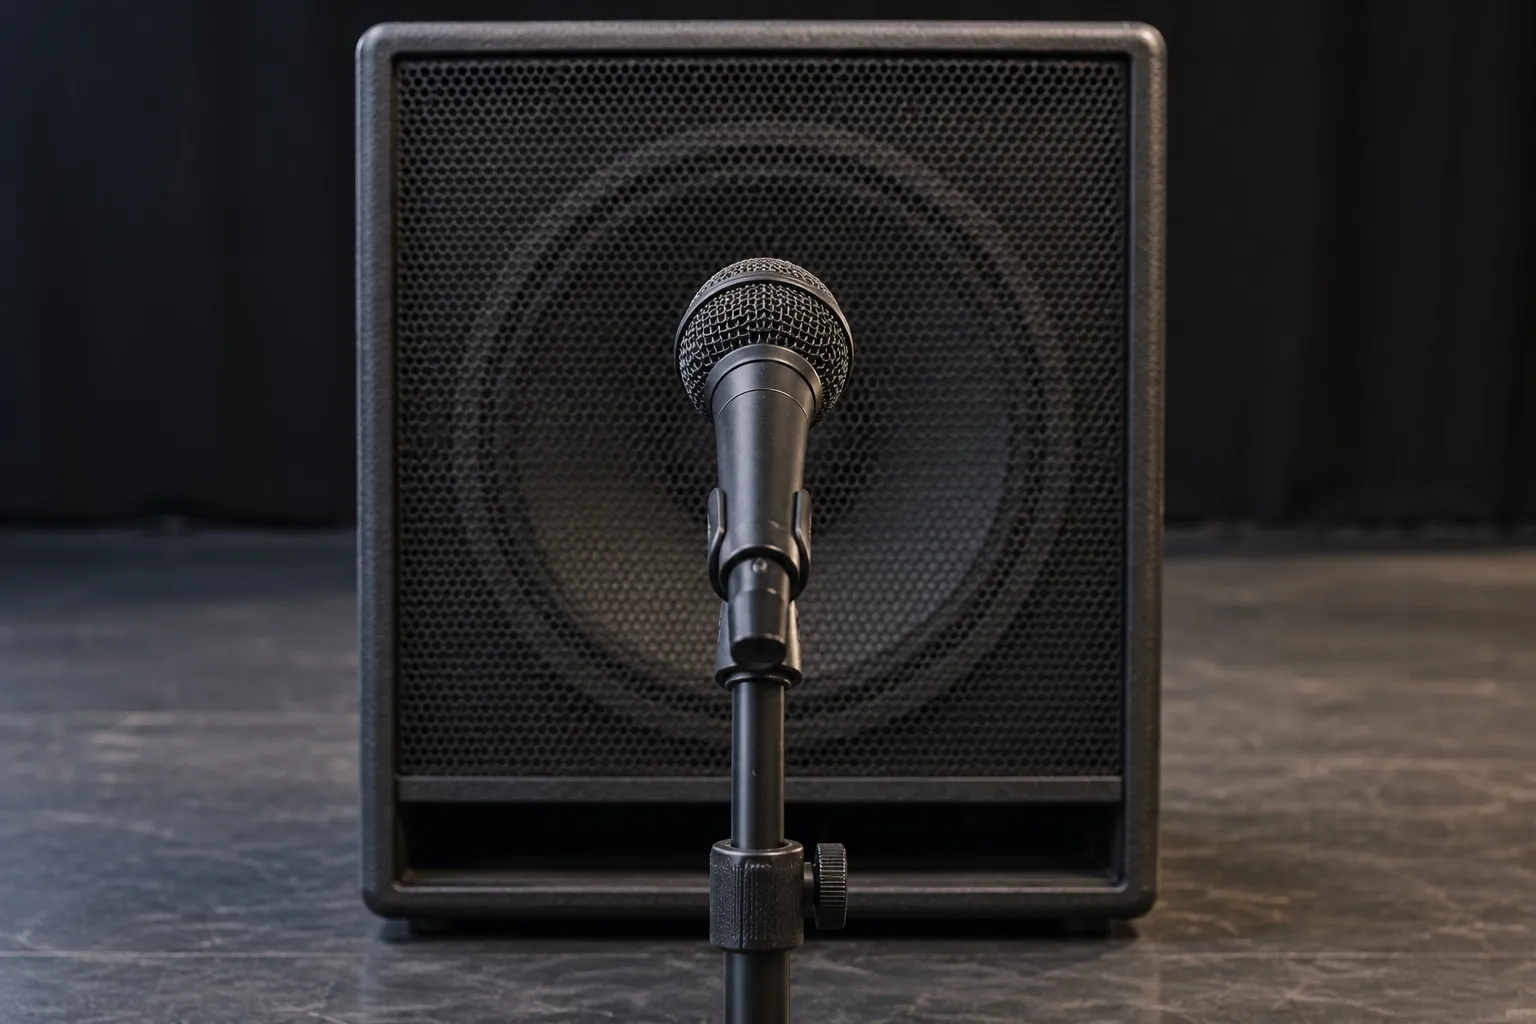
- マイク スピーカーの音を拾う
- スピーカー 拾った音を増幅して出す
- スタンド マイクを支える
特性方程式と極の位置で決まる安定条件
フィードバック系の閉ループ伝達関数は、前向きの と帰還の を使って と書けます(ブロック線図と伝達関数)。この分母を 0 とおいた式を、特性方程式と呼びます。
は、フィードバックのループを 1 周したときの伝達関数で、開ループ伝達関数 と呼びます。 と分数で書けるなら、 の両辺に を掛けて、
となり、 の多項式の方程式になります。この方程式の根を、閉ループの極と言います。
極が のとき、応答には の形の項が現れます。 が時間とともに小さくなるか大きくなるかは、実部 の符号で決まります(過渡現象の指数関数と同じです。複素数の扱いは電験の複素数の使い方で説明しています)。
- (左半面):減衰して 0 に近づく。安定
- (虚軸上):振幅が一定の振動が続く。安定限界
- (右半面):時間とともに大きくなる。不安定
図4は、極の位置と応答の形の対応です。極が複素数のときは、虚部があるので振動し、実部で振動が減衰するか増大するかが決まります。実数の極(A)は、振動せずに減衰します。
2 次式で確かめてみます。
- の根は :実部が負なので安定
- の根は :実部が 0 で、振幅一定の振動が続く(安定限界)
- の根は :実部が正なので不安定
ナイキストの安定判別
ナイキストの安定判別は、開ループ伝達関数 の周波数応答から、閉ループの安定を調べます(周波数応答の見方はボード線図の書き方で説明しています)。
特性方程式 は、 と同じです。つまり、 が複素平面の点 に当たるとき、ちょうど虚軸上に極が出る(安定限界)ことになります。そこで、ベクトル軌跡と点 の位置関係を見ます。
開ループが安定な場合の簡易な見方は、次のとおりです。 を から まで変えてベクトル軌跡を描き、軌跡を が増える向きにたどったとき、点 が進行方向の左側にあれば安定、右側にあれば不安定です。
図5は、 の例です。 の軌跡は、負の実軸を で横切り、 は進行方向の左側にあるので安定です。 は で横切り、 が右側にあるので不安定です。
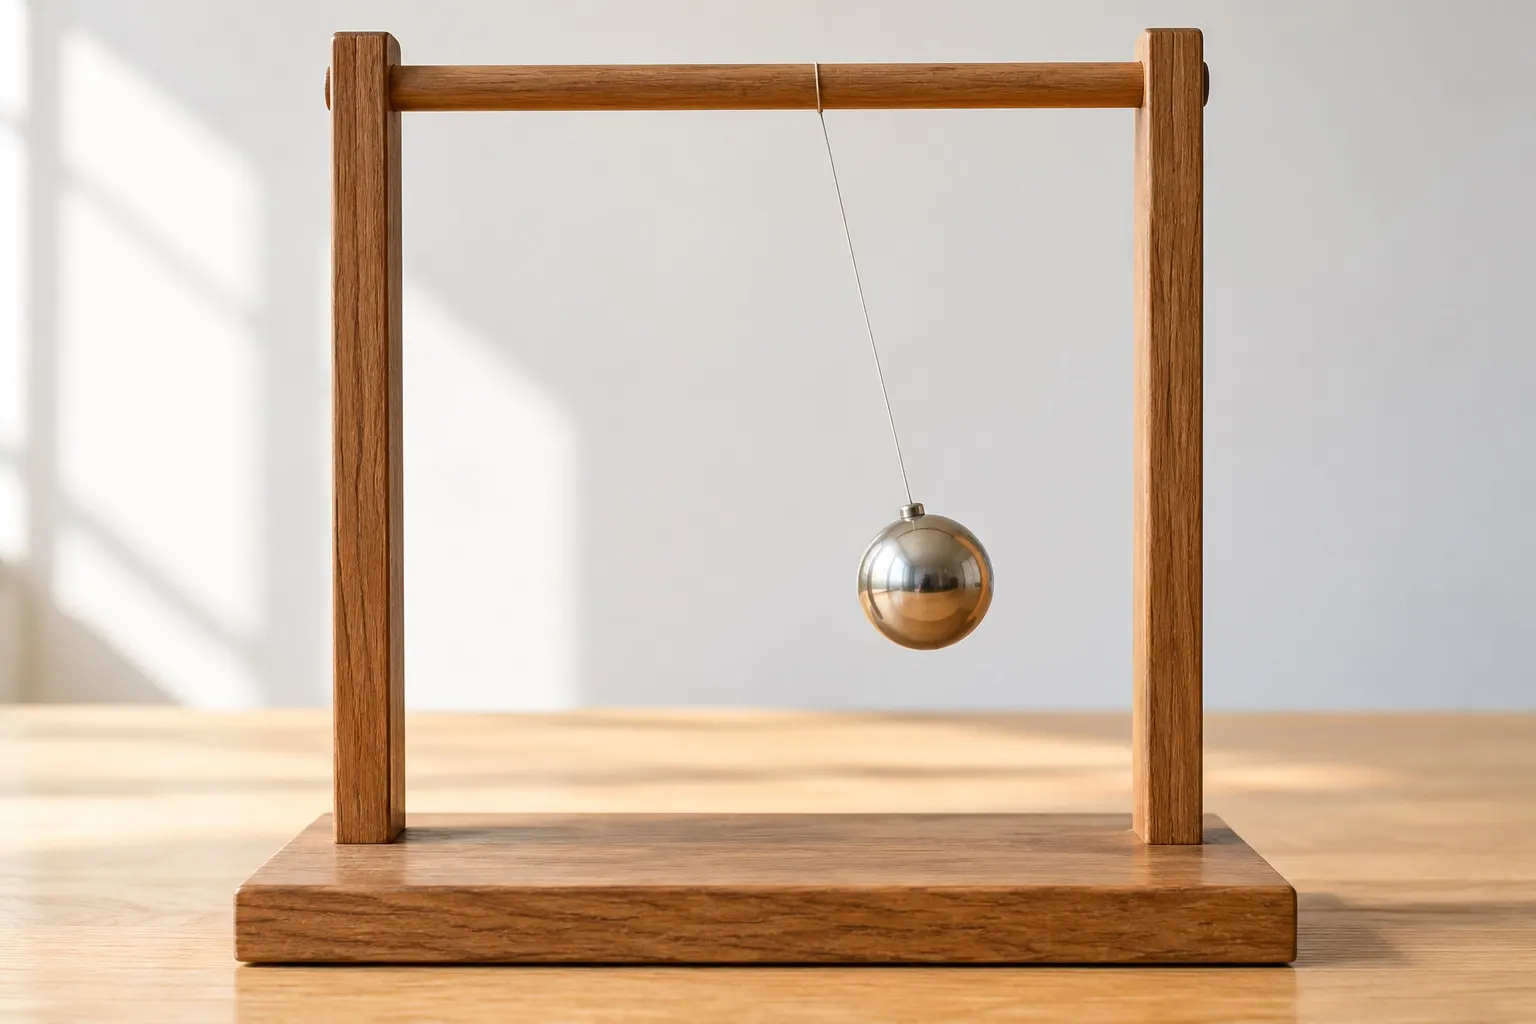
ゲインを上げすぎて不安定になる状態が、ハンチングです。制御盤のメーターの指針が、行き過ぎては戻る動きを止めずに振れ続けます(図6)。
- メーター 制御量の値を指針で示す
- 指針 振れ続けると不安定
- 赤ボタン 機器の操作に使う
例題
解答と解説を見る
誤っているのは (2) です。
根が 1 つでも右半面にあれば、ほかの根がすべて左半面でも不安定です。
(1) は安定条件そのものです。(3) は、実部が 0 の根が、減衰も増大もしない振動を表すことを言っています。(4) はナイキストの安定判別の見方のとおりです。
よくある質問
特性方程式の根が虚軸上にあると、どうなりますか。
安定でも不安定でもない、安定限界です。応答は減衰も増大もせず、同じ振幅の振動が続きます。ゲインを少しでも上げると、根が右半面に動いて不安定になります。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
閉ループ系が安定である条件は、極の位置でどう表されますか?
特性方程式の根(極)が、すべて 平面の左半面(実部が負)にあることです。
特性方程式とは何で、開ループ伝達関数 とはどんな関係ですか?
閉ループ伝達関数の分母を 0 とおいた です。 なら です。
特性方程式の根が虚軸上にあると、どうなりますか?
減衰も増大もしない、振幅が一定の振動が続きます。安定限界です。
ナイキストの安定判別では、何をどう見て判定しますか?
開ループのベクトル軌跡を が増える向きにたどったとき、点 が進行方向の左側にあれば安定、右側にあれば不安定です(開ループが安定な場合)。
ハンチングとは何ですか?
ゲインを上げすぎて不安定になり、行き過ぎては戻る動きを止めずに振れ続ける状態です。
まとめ
- 安定とは、入力を加えたあと、出力が落ち着くこと。特性方程式 の根がすべて左半面なら安定、虚軸上は安定限界、1 つでも右半面なら不安定
- ナイキストの安定判別は、開ループのベクトル軌跡を が増える向きにたどったとき、点 が進行方向の左側にあれば安定、右側にあれば不安定(開ループが安定な場合)
ボード線図やベクトル軌跡の描き方は、ボード線図の書き方で確認できます。PID 制御の動作や定常偏差は、フィードバック制御と PID 制御で確認できます。