エアコンの室温も発電機の回転数も、測って目標と比べ、ずれた分を直すくり返しで保たれています。この仕組みを箱と矢印で表した図がブロック線図で、各ブロックの入力と出力の関係を表す式が伝達関数です。この記事では、フィードバック制御の構成、直列・並列・フィードバック結合の等価変換、引き出し点と加え合わせ点の移動、一次遅れ要素の時定数までを、例題つきで順に整理します。
ブロック線図と伝達関数の全体像
- ブロック線図と伝達関数とは
- 入力と出力をつなぐ箱と、G(s)=Y(s)/X(s)
- フィードバック制御の構成
- 等価変換(直列・並列・フィードバック結合)
- G1G2、G1±G2、G/(1+GH)
- 引き出し点・加え合わせ点の移動
- 動かすときに入れる G と 1/G、複雑な線図のまとめ方
- 一次遅れ要素と時定数
- K/(1+sT)、63.2%、RC 回路
ブロック線図と伝達関数とは
ブロック線図は、システムの中を信号がどう流れるかを、箱(ブロック)と矢印で描いた図です。ブロックの中には、入力が出力に変わる関係を式で書きます。この式が伝達関数で、入力を X(s)、出力を Y(s) とすると、次の比で決めます。
G(s)=X(s)Y(s)
s は、時間で変わる量の微分と積分を、掛け算と割り算として扱うための文字です。動き始める前の値(初期値)を 0 とすると、微分は s 倍、積分は 1/s 倍に置き換わります。この置き換えで表した一次遅れ要素の伝達関数は、あとで使う次の形です。
G(s)=1+TsK
ブロック線図で使う記号は、図1の三つだけです。
図1 ブロック線図の三つの記号。ブロックは入力に伝達関数を掛け、加え合わせ点は信号を足し引きし、引き出し点は同じ信号を分ける
| 記号 | 働き | 式 |
|---|
| ブロック | 入力に G(s) を掛ける | Y=GX |
| 加え合わせ点 | 信号を足す・引く | A−B |
| 引き出し点 | 同じ信号を分ける | 値は変わらない |
フィードバック制御の構成と用語
目標値と実際の値を比べ、そのずれをなくす向きに操作する制御がフィードバック制御です。構成は図2のとおりで、制御量を検出部で測って加え合わせ点へ戻し、目標値から引きます。
図2 フィードバック制御の構成。制御量を検出部で測って戻し、目標値との差(偏差)から操作量を決める
各部の名前は、エアコンに当てはめると覚えやすくなります。
| 用語 | 意味 | エアコンでは |
|---|
| 目標値 | 保ちたい値 | 設定温度 |
| 偏差 | 目標値と制御量の差 | 設定との差 |
| 調節部 | 偏差から操作量を決める | 制御基板 |
| 操作部 | 操作量を実際に加える | 圧縮機・ファン |
| 操作量 | 制御対象に加える量 | 冷暖房の能力 |
| 制御対象 | 制御される機器・設備 | 部屋 |
| 制御量 | 制御したい量 | 室温 |
| 検出部 | 制御量を測って戻す | 温度センサー |
| 外乱 | 制御量を乱す要因 | 窓の開閉・日射 |
戻した値を「引く」向きの帰還を負帰還といいます。偏差が出ると、それを小さくする向きに操作量が決まるので、制御量は目標値へ近づきます。外乱が入って制御量が変わっても、偏差を通して自動的に補正されます。
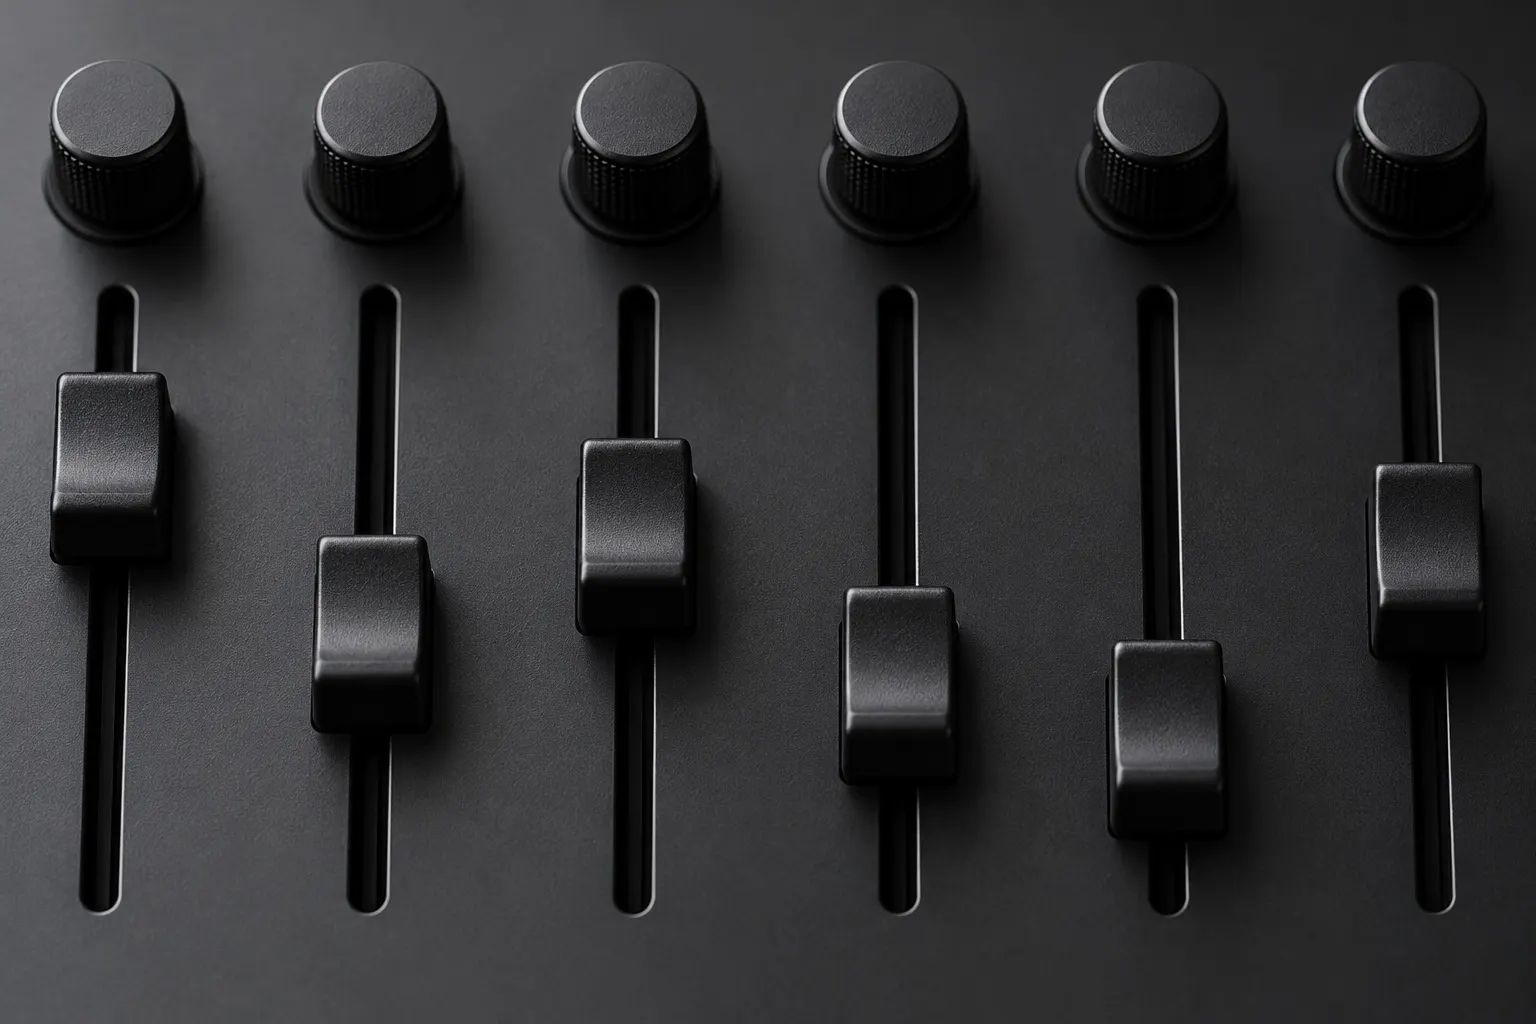
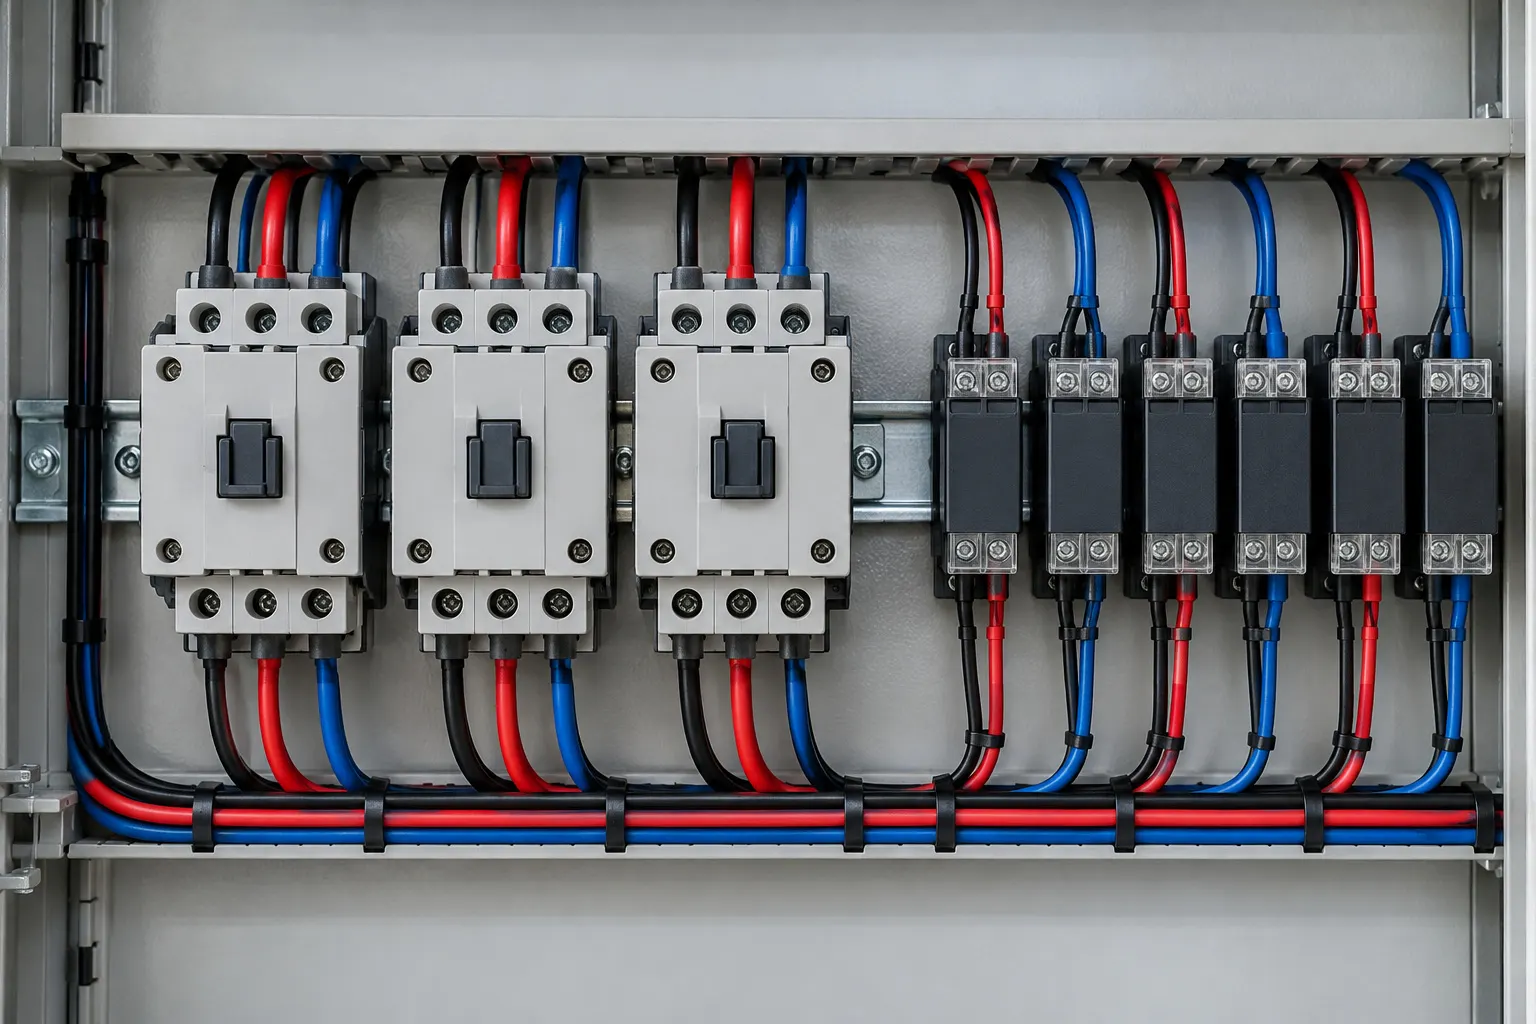
実際の設備では、図3のように操作と表示の部品は制御盤の扉の外に並び、調節部の機器は盤の内側に収まります。制御量を測る検出部は、図4の温度センサーのように制御対象に取り付けられます。
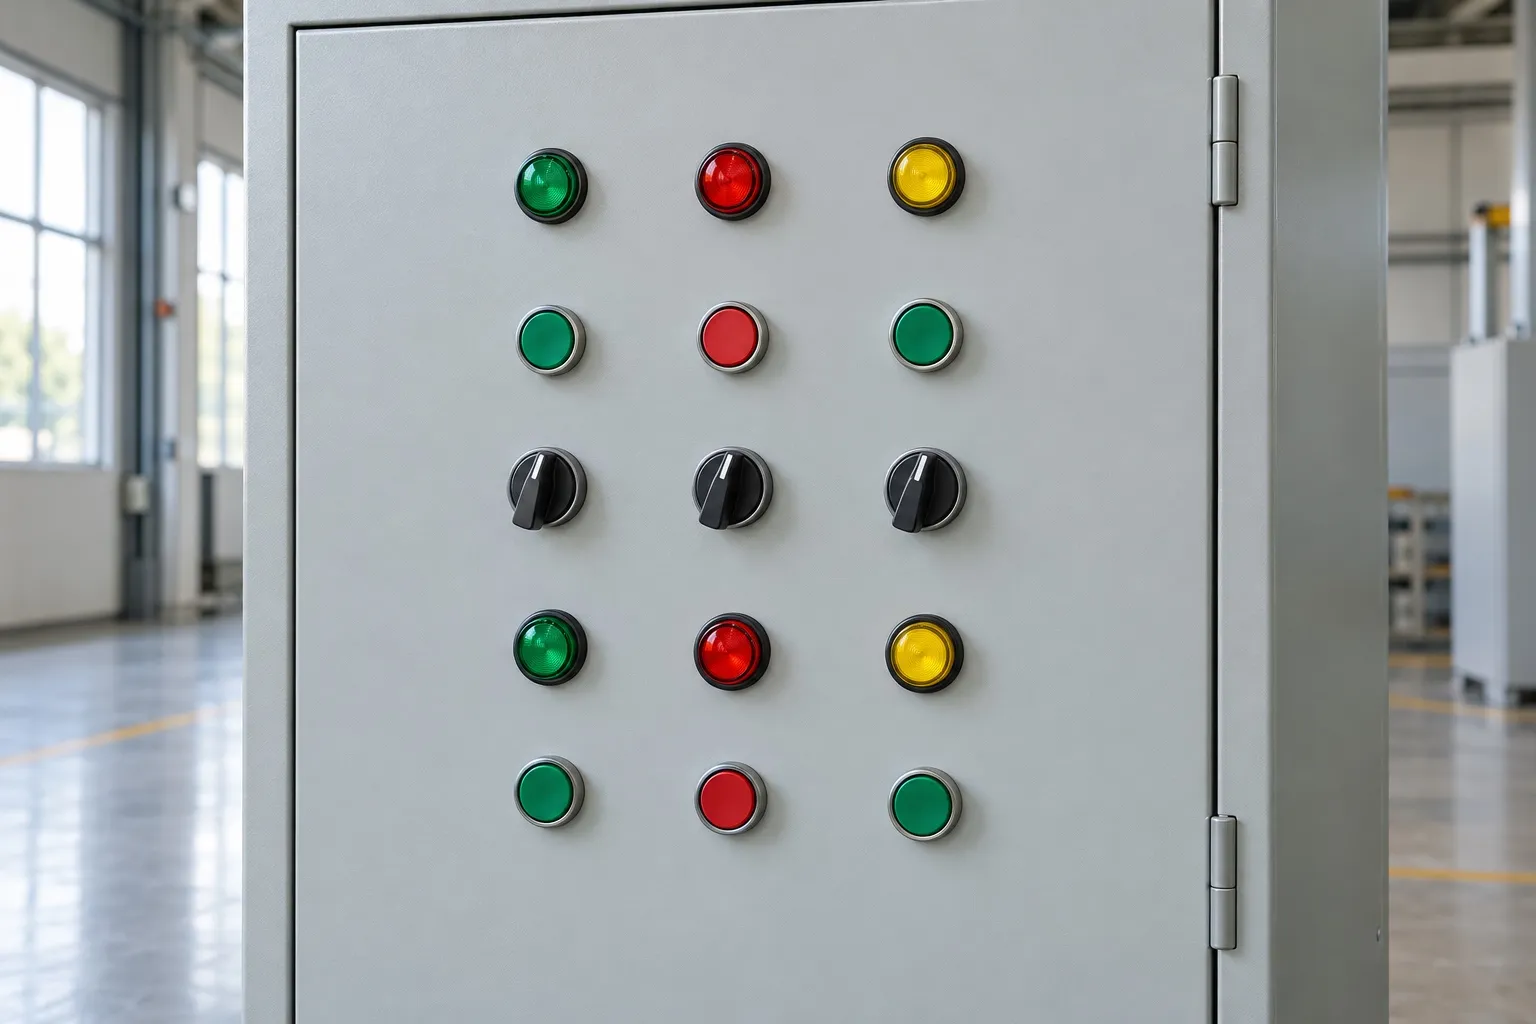 1表示灯2押しボタン3セレクタ
- 表示灯 運転や異常の状態を知らせる
- 押しボタン 起動や停止の操作を入れる
- セレクタ 運転の方式を切り替える
図3 制御盤の扉の外側。操作と表示の部品が並ぶ(写真はイメージ)
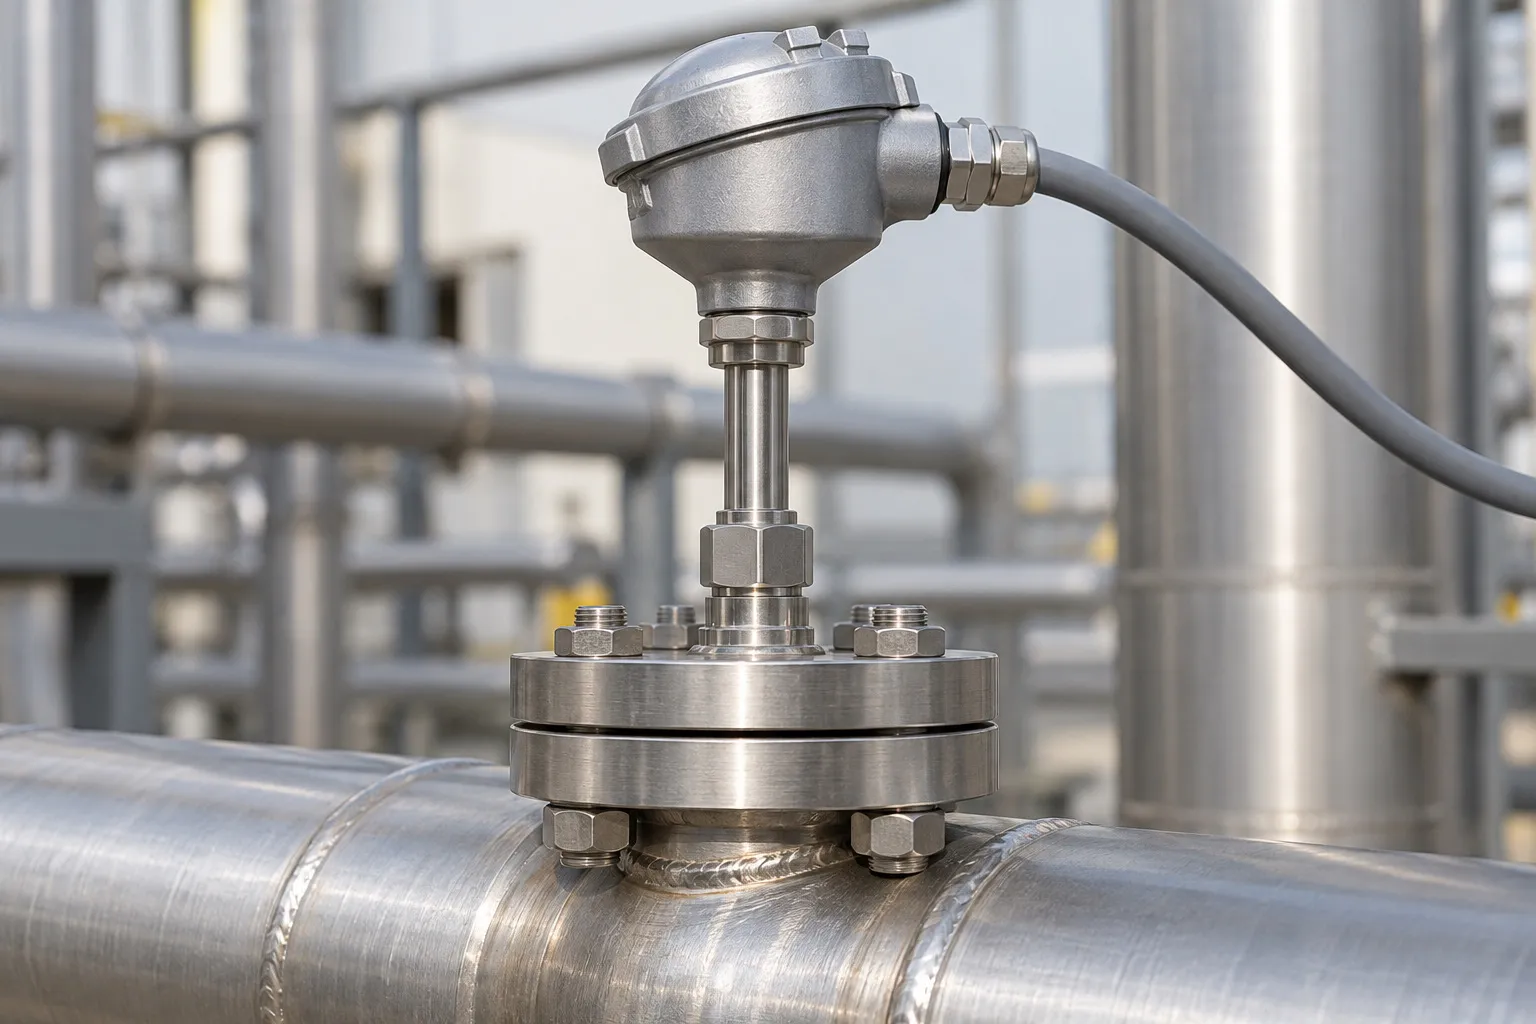 1端子箱2ケーブル3首の管4フランジ
- 端子箱 配線をつなぐ部分
- ケーブル 測った信号を送る
- 首の管 端子箱と配管側をつなぐ
- フランジ 配管に固定する
図4 配管に取り付けた温度センサー。制御量を測る検出部の例(写真はイメージ)
車の速さを一定に保つクルーズコントロールも同じ形で、図5では車速が制御量、設定した速さが目標値にあたります。
 図5 高速道路を走る車。クルーズコントロールでは車速が制御量になる(写真はイメージ)
水車の回転数を保つ調速機も、回転数を検出して水量を加減するフィードバック制御です。くわしくは速度調定率と調速機で確認できます。電動機の速度を保つ制御も同じ形で表せ、直流電動機の速度制御でその基本を整理しています。
ブロック線図の等価変換(直列・並列・フィードバック結合)
複雑なブロック線図は、基本の三つの結合を順にまとめ、最後に入力から出力までを一つのブロックにします。そのブロックの中身が、全体の伝達関数です。
直列結合
ブロックを一列につなぐと、伝達関数は掛け算になります(図6)。
図6 直列結合。二つのブロックの伝達関数を掛けた一つのブロックにまとめられる
Z(s)=G1X(s)Y(s)=G2Z(s)=G1G2X(s)
並列結合
同じ入力を二つのブロックに通し、出力を加え合わせ点で足すと、伝達関数は足し算(符号によっては引き算)になります(図7)。
図7 並列結合。同じ入力を二つのブロックに通し、出力を足したものが全体の出力になる
Y(s)=G1X(s)±G2X(s)=(G1±G2)X(s)
フィードバック結合
出力を H のブロックを通して戻し、入力から引く形です(図8)。加え合わせ点の出力を E(s) とおいて、Y を求めます。
図8 フィードバック結合。G を、1 に G と H の積を足したもので割った一つのブロックにまとめられる
EY(1+GH)YXY=X−HY=GE=G(X−HY)=GX=1+GHG
戻す信号を足す正帰還なら、E=X+HY から 1−GHG になります。三つの結合をまとめると、次のとおりです。
| 結合 | 合成した伝達関数 | 覚え方 |
|---|
| 直列 | G1G2 | 掛ける |
| 並列 | G1±G2 | 足す・引く |
| 負帰還 | 1+GHG | 前向き ÷(1+一巡) |
| 正帰還 | 1−GHG | 前向き ÷(1-一巡) |
ここで GH を、ぐるりと一周する間に掛かる量という意味で一巡伝達関数といいます。
解答と解説を見る
負帰還なので、1+GHG に代入します。分子と分母に s+1 を掛けて、分数をなくします。
XY=1+s+14×0.5s+14=(s+1)+24=s+34答えは s+34 です。帰還をつけると、分母の定数が 1 から 3 に増えました。あとで学ぶ時定数でいえば、1 から 31 に短くなり、応答が速くなります。
引き出し点・加え合わせ点の移動と複雑な線図のまとめ方
ループが交差した線図は、三つの結合だけではまとめられません。そのときは、引き出し点や加え合わせ点をブロックの前後に動かして、結合の形を作ります。動かすときの原則は、どの信号の値も変えないことです。値が変わる分は、ブロックを足して補います。
引き出し点の移動
図9のように、引き出し点を G の後ろへ動かすと、取り出す信号は G 倍になっています。元の X を取り出すには、分岐に G1 を入れて戻します。
図9 引き出し点の移動。G の後ろへ動かすときは、分岐に 1/G を入れる
加え合わせ点の移動
図10のように、加え合わせ点を G の後ろへ動かすと、足す側の信号 B は G を通っていません。G を通した出力に合わせるため、B の側に G を入れます。
図10 加え合わせ点の移動。G の後ろへ動かすときは、足す信号に G を入れる
動かす向きごとの補い方は、次の表のとおりです。
| 動かす点 | 移動 | 補うブロック |
|---|
| 引き出し点 | 前 → 後ろ | 分岐に G1 |
| 引き出し点 | 後ろ → 前 | 分岐に G |
| 加え合わせ点 | 前 → 後ろ | 足す信号に G |
| 加え合わせ点 | 後ろ → 前 | 足す信号に G1 |
複雑なブロック線図をまとめる手順
- 直列・並列・フィードバックの形になっている部分を探して、まとめる。
- 見つからなければ、ループが入れ子になるように、引き出し点(か加え合わせ点)を動かす。
- 内側のループから順に、一つのブロックにまとめる。
- 最後に外側のループを 1+GHG でまとめる。
図11は、H1 と H2 のループが交差している例です。H1 の引き出し点を G3 の後ろへ動かすと、H2 のループが内側に入り、入れ子になります。
図11 ループが交差した線図のまとめ方。引き出し点を動かして入れ子にし、内側から順にまとめる
解答と解説を見る
図11②のように、H1 の引き出し点を G3 の後ろへ動かし、H1 を G3H1=31 に直します。
内側のループ(G2、G3、H2)を一つにまとめると、図11③のようになります。G2G3=s3 より次のとおりです。
1+G2G3H2G2G3=1+s3s3=s+33外側のループは、前向きが G1×s+33=s+36、帰還が 31 です。
XY=1+s+36×31s+36=(s+3)+26=s+56答えは s+56 です。
間違えやすい点を表にまとめます。
| 間違い | 正しくは |
|---|
| 引き出し点を移して G1 を入れ忘れる | 前から後ろへは G1、後ろから前へは G |
| 引き出し点と加え合わせ点を入れ替える | 互いを越えて動かさない |
| 分母を 1−GH にする | 負帰還は 1+GH |
基本要素と一次遅れ要素の時定数・ステップ応答
制御系の部品は、比例・積分・微分・一次遅れの四つの基本要素の組み合わせで表せます。0 から急に 1 になり、そのまま保たれる入力(ステップ入力)を加えたときの出力を、図12と次の表で比べます。
図12 四つの基本要素のステップ応答。入力を 0 から 1 へ急に変えたときの出力の形
| 要素 | 伝達関数 | 出力の形 |
|---|
| 比例 | K | 入力の K 倍がすぐ出る |
| 積分 | sT1 | 時間に比例して増え続ける |
| 微分 | sT | 入力が変わる瞬間だけ出る |
| 一次遅れ | 1+sTK | 最終値 K に近づく |
一次遅れ要素のステップ応答と時定数
一次遅れ要素 1+sTK に大きさ 1 のステップ入力を加えると、出力は次の式で変わります。
y(t)=K(1−e−t/T)
出力は、最終値 K に向かって、はじめは速く、だんだんゆっくり近づきます(図13)。この変化の速さを決める T が時定数です。
図13 一次遅れ要素のステップ応答。時間が T 経つと最終値の約 63.2% に達する
時刻を T の倍数にすると、最終値との比は次のようになります。
| 時刻 | 最終値に対する出力 |
|---|
| t=T | 63.2% |
| t=2T | 86.5% |
| t=3T | 95.0% |
| t=4T | 98.2% |
| t=5T | 99.3% |
RC 回路は一次遅れ要素
抵抗 R とコンデンサ C を直列につなぎ、コンデンサの両端を出力とした回路が、一次遅れ要素の代表例です(図14)。コンデンサのインピーダンスを sC1 と書くと、Vi を R と C で分けた電圧が Vo です。
図14 RC 回路とそのブロック線図。コンデンサの両端が出力で、伝達関数は 1 を 1 + sCR で割った形になる
Vi(s)Vo(s)=R+sC1sC1=1+sCR1
K=1、時定数は T=CR です。単位は [Ω]×[F]=[s] になります。コンデンサが複数あるときは、先にコンデンサの合成容量を求めて C とします。
s を jω に置き換えると、周波数応答 1+jωCR1 が得られます。ωCR=1 のとき、大きさは 21≈0.707 です。
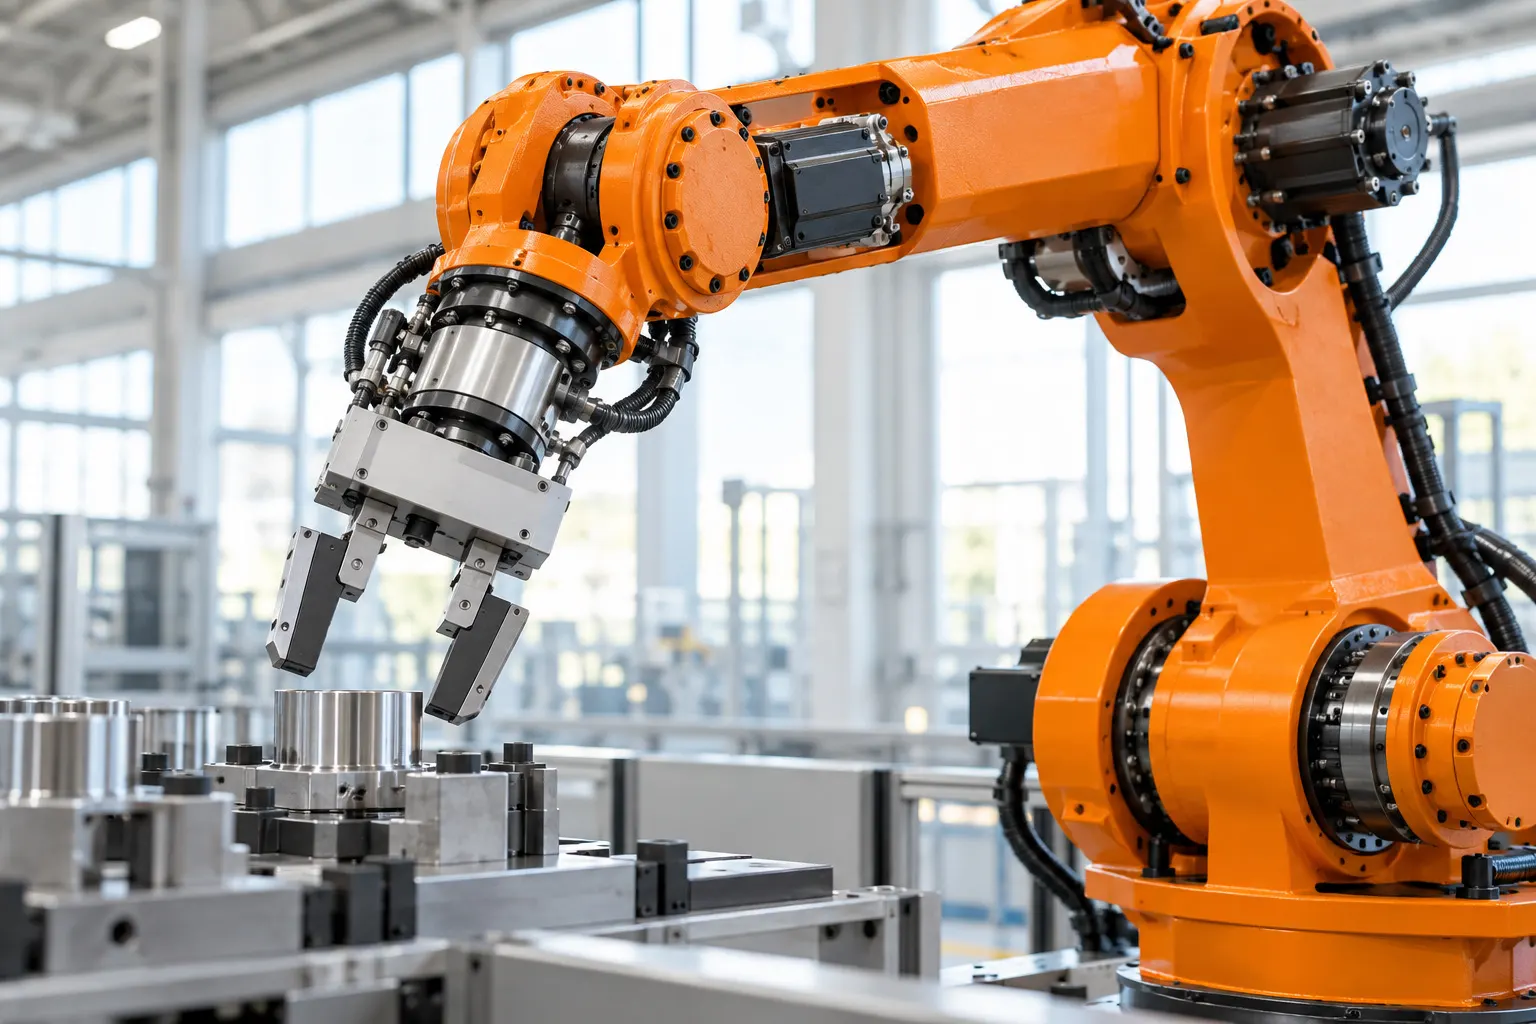
ロボットアームの位置決めも、位置を測って目標との差を小さくするフィードバック制御です(図15)。
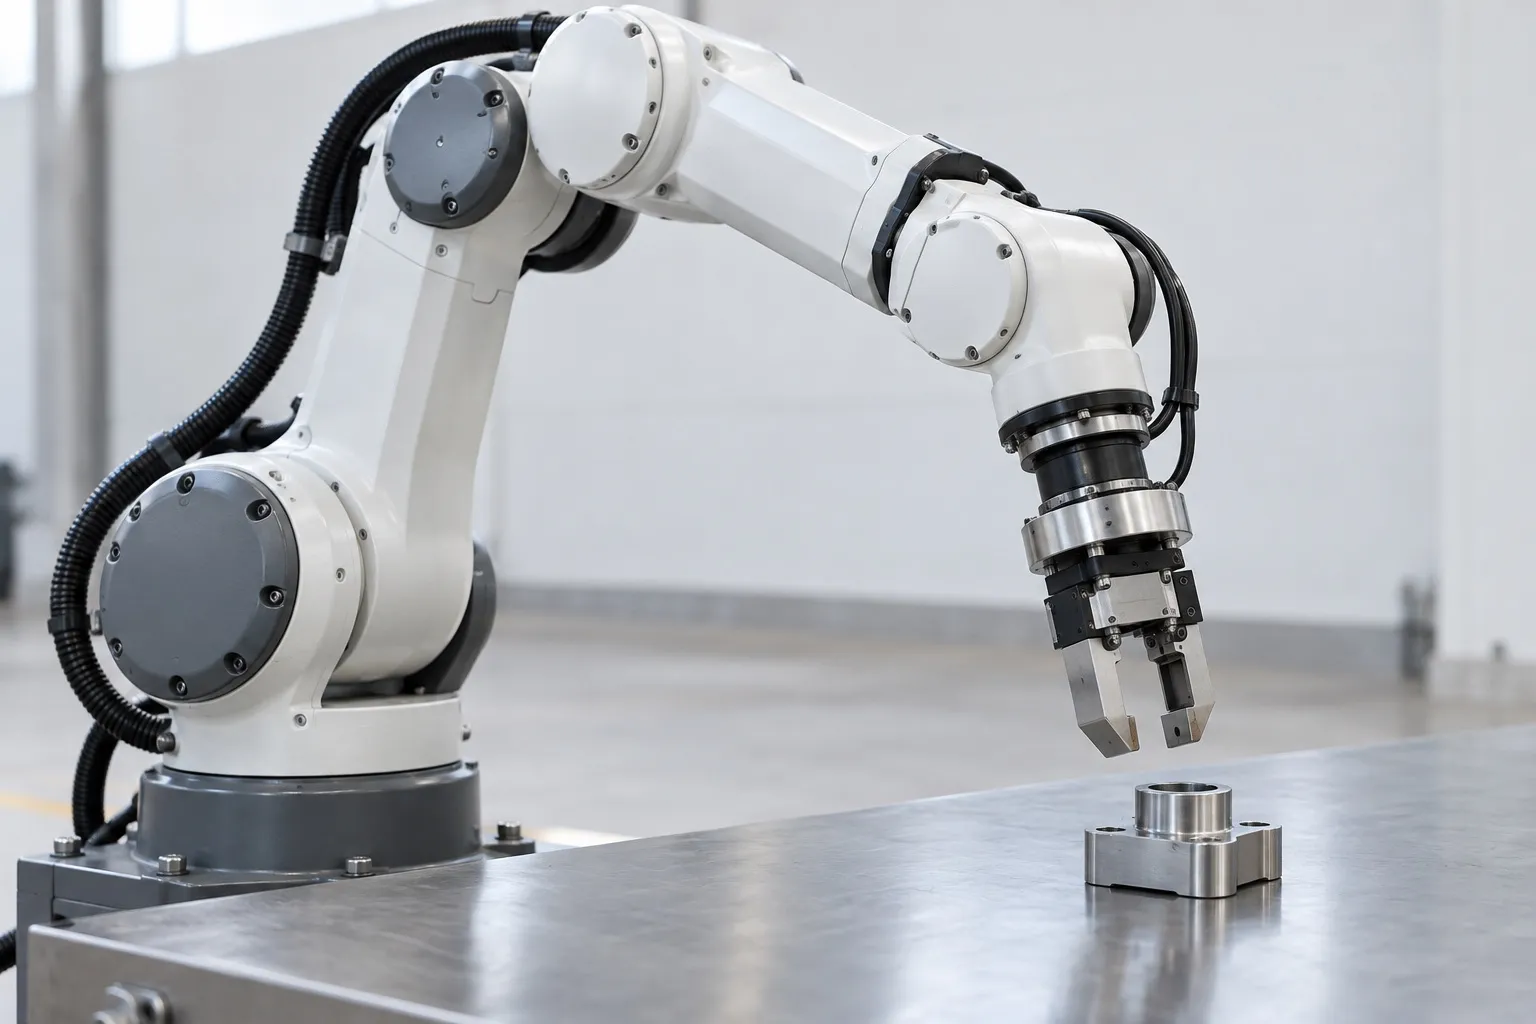 1肩の関節2肘の関節3手首4グリッパ5部品
- 肩の関節 アーム全体を動かす
- 肘の関節 腕を曲げ伸ばしする
- 手首 先端の向きを変える
- グリッパ 部品をつかむ先端
- 部品 先端が近づく目標
図15 ロボットアームの先端を目標の位置へ導く(写真はイメージ)
解答と解説を見る
(1) ViVo=1+sCR1 です。
(2) 時定数は次のとおりです。
T=CR=0.1×10−6×10×103=1×10⁻³[s]つまり T=1[ms] です。
(3) 出力は vo=5(1−e−t/T) です。1 ms は t=T、3 ms は t=3T なので、最終値 5 V に対する比 63.2%、95.0% を掛けます。
vo(1ms)vo(3ms)=5×0.632≈3.16[V]=5×0.950≈4.75[V]解答と解説を見る
K=5、T=0.4[s] です。
(1) 最終値は、入力の大きさに K を掛けて 2×5=10 です。
(2) t=T なので、最終値の 63.2% です。
10×0.632=6.32(3) 95% に達するのは t=3T のときです。
3T=3×0.4=1.2[s]よくある質問
ラプラス変換を知らなくても、ブロック線図の問題は解けますか。
等価変換と一次遅れの問題は、s を普通の文字として扱う式の計算で進められます。微分は s 倍、積分は 1/s 倍と置き換わることと、この記事の公式を押さえておけば、ラプラス変換の計算そのものには入らずに解けます。
分母が 1 + GH なのか 1 - GH なのか分かりません。
加え合わせ点の符号で決まります。戻した信号を引く負帰還なら 1+GH、足す正帰還なら 1−GH です。導出の E=X−HY を一度書けば、符号を間違えにくくなります。
引き出し点を移すと、なぜ 1/G を入れるのですか。
引き出し点を G の後ろへ動かすと、取り出す信号が G を通った後の G 倍の値になるからです。元の信号と同じ値を取り出すには、G の逆数の G1 を掛けて戻します。
時定数とは何で、なぜ 63.2% なのですか。
時定数 T は、一次遅れ要素が最終値へ近づく速さを表す時間です。ステップ応答 K(1−e−t/T) に t=T を代入すると K(1−e−1) で、e−1≈0.368 から約 63.2% になります。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
伝達関数 G(s) は何の比ですか?
出力と入力の比 G(s)=X(s)Y(s) です。初期値を 0 としたときの s の式で表します。
直列結合と並列結合の合成は?
直列は掛け算の G1G2、並列は足し算(符号によっては引き算)の G1±G2 です。
負帰還の全体の伝達関数は?
1+GHG です。正帰還なら分母が 1−GH になります。
引き出し点を G の後ろへ動かすとき、何を入れますか?
分岐に G1 を入れます。後ろから前へ動かすなら G です。
一次遅れ要素の伝達関数と、時定数の意味は?
1+sTK で、T は出力が最終値の約 63.2% に達するまでの時間です。
RC 回路の伝達関数と時定数は?
1+sCR1 で、時定数は T=CR です。
まとめ
- ブロック線図は信号の流れを箱と矢印で表した図で、伝達関数は G(s)=X(s)Y(s)
- フィードバック制御は、制御量を測って戻し、目標値との偏差を小さくする向きに操作する
- 結合の合成は、直列が G1G2、並列が G1±G2、負帰還が 1+GHG
- 引き出し点・加え合わせ点を移すときは、前から後ろへ動かすと G1(引き出し点)か G(加え合わせ点)を補う
- 一次遅れ要素 1+sTK は、時定数 T で最終値の 63.2% に達し、RC 回路は T=CR
次は、論理回路とカルノー図で、0 と 1 だけで判断を組み立てる論理回路を整理しましょう。
 機械を図解で読む図解でわかる 電験三種 機械 1