周波数応答とは、入れる正弦波の周波数を変えたとき、出力の大きさと遅れがどう変わるかのことです。その変わり方を、ゲイン [dB] と位相の 2 枚のグラフにしたものが、ボード線図です。この記事では、周波数伝達関数 G(jω) の求め方から、要素ごとのボード線図の形、一次遅れの折れ点、ベクトル軌跡までを、図と例題で順に確認します。
結論から言うと、押さえるのは 3 点です。ゲインは 20log10∣G∣ [dB]。積分要素は −20 dB/dec で位相 −90∘。一次遅れの折れ点は ω=1/T で、そこでゲインは約 −3 dB、位相は −45∘ です。
ボード線図と周波数応答の全体像
- 周波数応答とボード線図とは
- 周波数を変えたときの、振幅の比(ゲイン)と位相のずれ
- 周波数伝達関数とゲイン [dB]
- s を jω に置き換え、g=20log10∣G∣ で [dB] にする
- 要素ごとのボード線図と折れ点
- 比例・積分・微分は直線、一次遅れは ω=1/T で折れる
- 直列結合とベクトル軌跡
- ゲイン [dB] と位相は足し算。一次遅れの軌跡は半円
- 例題と間違えやすいところ
周波数応答とボード線図とは?
安定な系に、角周波数 ω [rad/s] の正弦波を入れ続けると、十分に時間がたったあとの出力は、同じ角周波数の正弦波になります(図1)。入力と出力で違うのは、振幅と、山のずれの 2 つだけです。
図1 入力が正弦波なら、出力も同じ周波数の正弦波。違うのは振幅と山のずれだけ
振幅の比がゲイン ∣G(jω)∣、山のずれの角度が位相 φ です。出力が遅れるときは、位相を負の角度で表します。
ω を変えると、ゲインと位相も変わります。そこで、横軸に ω、縦軸にゲインと位相をとって描いたグラフが、ボード線図です。ゲインの縦軸は [dB]、位相の縦軸は [°]、横軸は ω の対数目盛りで、ゲインを描く上のグラフと、位相を描く下のグラフの 2 枚で 1 組になります。
実験では、入力と出力の波形を並べて、振幅の比とずれを読みます(図2)。
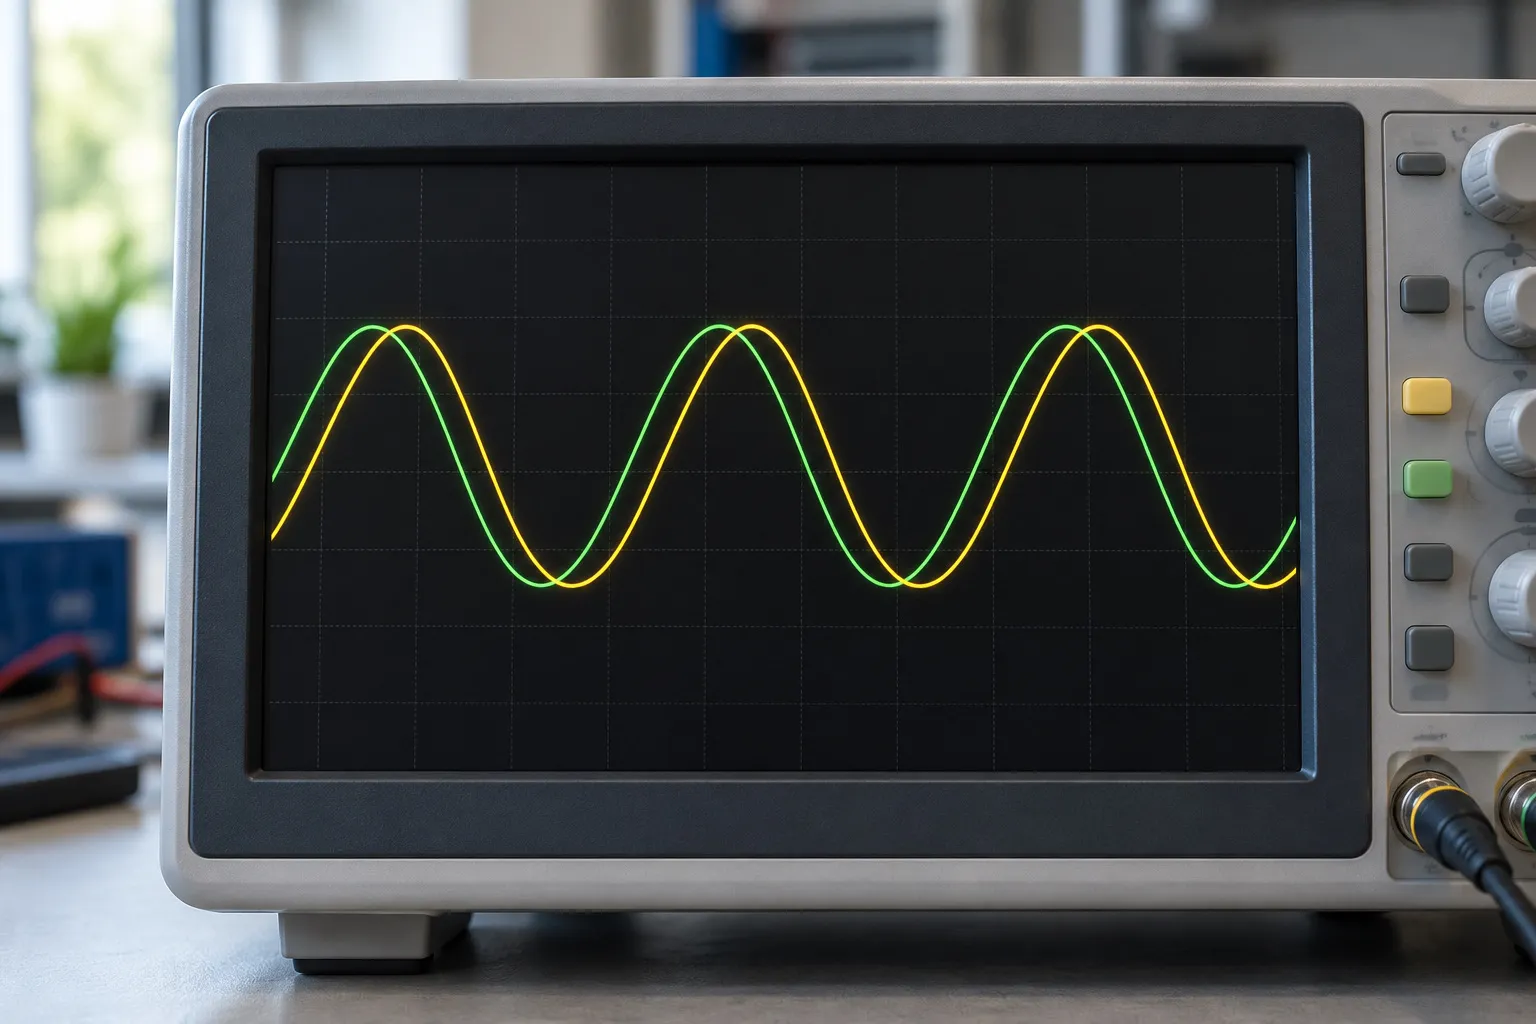 1緑の波2黄の波3格子4つまみ5ケーブル
- 緑の波 山が先に来るほう
- 黄の波 山が少し遅れるほう
- 格子 振幅とずれを読む目盛り
- つまみ 表示の範囲を調整する
- ケーブル 測る信号をつなぐ
図2 2 つの波形を重ねて、振幅の比と山のずれを読む(写真はイメージ)
発振器で周波数を少しずつ変え、そのたびに振幅の比と遅れを記録してグラフにつなげば、ボード線図ができます(図3)。
 1画面2つまみ3手
- 画面 設定した値を表示する部分
- つまみ 周波数などを変える
- 手 つまみを回して設定する
図3 周波数を変えながら、出力の変化を調べる(写真はイメージ)
周波数伝達関数とゲイン [dB] の求め方
伝達関数 G(s) の s を jω に置き換えたものが、周波数伝達関数 G(jω) です。複素数なので、大きさと偏角を求めれば、ゲインと位相が分かります。
∣G(jω)∣=(大きさ)φ=∠G(jω)=(偏角)
たとえば一次遅れ G(s)=1/(1+Ts) なら、
G(jω)=1+jωT1∣G∣=1+(ωT)21φ=−arctan(ωT)
です。分母 1+jωT の大きさが 1+(ωT)2、偏角が arctan(ωT) で、分母なので逆数と符号反転になります。複素数の大きさと偏角の求め方は、電験の複素数の使い方で説明しています。
ゲインは、そのまま使わず、デシベル [dB] に直して描きます。
g=20log10∣G∣ [dB]
対数にするのは、倍率が何桁も変わる量を 1 枚のグラフに収め、直列結合を足し算で扱うためです。計算には log102≒0.301 を使います。
20log1010=2020log102≒20×0.301=6.0220log1021=−10log102≒−3.0120log100.1=−20
図4は、∣G∣ と [dB] の対応を数直線に並べたものです。
図4 |G| が 10 倍で 20 dB、2 倍で約 6 dB、1/√2 倍で約 −3 dB、0.1 倍で −20 dB
| 振幅比 | g [dB] | 見方 |
|---|
| 10 | 20 | 10 倍に増える |
| 2 | 約 6 | 2 倍に増える |
| 1 | 0 | 変わらない |
| 1/2 | 約 −3 | 電力は半分 |
| 0.1 | −20 | 1/10 に減る |
周波数によってゲインが違う身近な例が、スピーカーです(図5)。1 つの振動板で広い周波数を同じ大きさで出すのは難しいので、多くのスピーカーは、高い音用と低い音用の 2 つを組み合わせます。
 1小さいユニット2木の箱3大きいユニット
- 小さいユニット 高い音を受け持つ
- 木の箱 2 つのユニットを収める
- 大きいユニット 低い音を受け持つ
図5 受け持つ周波数が違う 2 つのユニットを組み合わせたスピーカー(写真はイメージ)
要素ごとのボード線図の形と折れ点
複雑な伝達関数も、基本要素の積に分けて、要素ごとのボード線図を足し合わせれば描けます。基本要素は、比例・積分・微分・一次遅れです。
比例・積分・微分要素のボード線図
それぞれの G(jω) から、ゲイン g と位相 φ は次のように求まります。
- 比例要素:G=K で、g=20log10K(一定)、φ=0∘
- 積分要素:G=jωT1 で、g=−20log10ωT、φ=−90∘
- 微分要素:G=jωT で、g=20log10ωT、φ=+90∘
図6 比例(K = 5)・積分・微分要素のボード線図。積分は −20 dB/dec、微分は +20 dB/dec で、どちらも ω = 1/T で 0 dB
図6のように、比例要素のゲインは水平な線、積分要素と微分要素は直線です。ω が 10 倍になると、ωT も 10 倍になるので、積分は 20 dB 下がり、微分は 20 dB 上がります。この「10 倍あたりの変化」を dB/dec と書きます(dec は 10 倍の区間のこと)。
| 要素 | ゲイン | 位相 |
|---|
| 比例 | 水平 | 0° |
| 積分 | −20 dB/dec | −90° |
| 微分 | +20 dB/dec | +90° |
積分要素と微分要素は、ω=1/T で 0 dB を横切ります。PID 制御の積分動作と微分動作は、この積分要素・微分要素そのものです。PID 制御の性質は、フィードバック制御と PID 制御で説明しています。
一次遅れ要素のボード線図と折れ点
一次遅れ要素 G(s)=1/(1+Ts) の T は、RC 回路の時定数と同じ意味の時定数です(過渡現象)。ステップ応答や伝達関数の基本は、ブロック線図と伝達関数で説明しました。ここでは、周波数を変えたときの形を見ます。
∣G∣=1+(ωT)21φ=−arctan(ωT)
ωT の大きさで、3 つの場合に分けて考えます。
- ω≪1/T のとき、∣G∣≒1 なので 0 dB、位相は約 0∘
- ω≫1/T のとき、∣G∣≒1/(ωT) なので −20 dB/dec、位相は −90∘ に近づく
- ω=1/T のとき、∣G∣=1/2 なので約 −3 dB、位相は −45∘
図7 一次遅れ要素 1/(1 + jωT) のボード線図。折れ点 ω = 1/T の前後で形が変わる
図7の 2 本の漸近線(0 dB の水平線と −20 dB/dec の直線)は、ω=1/T で交わります。この角周波数を折れ点周波数と呼びます。実際の曲線は、折れ点で漸近線より 3 dB 下を通ります。
| ω | ゲイン | 位相 |
|---|
| 1/T の 0.1 倍 | 約 −0.04 dB | −5.7° |
| 1/T(折れ点) | 約 −3 dB | −45° |
| 1/T の 10 倍 | 約 −20 dB | −84.3° |
直列結合とベクトル軌跡
直列結合はゲイン [dB] と位相を足す
2 つの要素を直列につなぐと、G=G1G2 です。大きさは掛け算、偏角は足し算になるので、
∣G∣=∣G1∣∣G2∣g=g1+g2φ=φ1+φ2
です。ゲインを [dB] で表すと、掛け算が足し算になります。ボード線図で対数を使う理由です。
例として、G(jω)=1+jωTK(K=10、T=0.1 [s])を、比例要素 K と一次遅れ要素の直列と考えます。K=10 は 20log1010=20 dB で、位相は 0∘ です。
図8 K/(1 + jωT) のボード線図(K = 10、T = 0.1 s)。直列結合はゲイン [dB] を足し、位相も足す
図8のように、合成のゲインは、一次遅れのゲインに 20 dB を足した形です。低い周波数では 20 dB、折れ点 ω=1/T=10 rad/s から −20 dB/dec で下がり、漸近線では ω=K/T=100 rad/s で 0 dB を横切ります。位相は K の影響を受けないので、一次遅れの位相のままです。
ベクトル軌跡は一次遅れなら半円
G(jω) を、ω を 0 から ∞ まで変えながら複素平面に描いた曲線を、ベクトル軌跡(ナイキスト線図とも呼びます)と言います。原点からの距離がゲイン、実軸との角度が位相です。
一次遅れ K/(1+jωT) を x+jy と書くと、
x=1+(ωT)2Ky=1+(ωT)2−KωT
で、ω を消すと次の式になります。
(x−2K)2+y2=(2K)2
中心 (K/2, 0)、半径 K/2 の円の、下半分(y≤0)です(図9)。
図9 一次遅れ要素のベクトル軌跡。ω = 0 で K、ω = 1/T で位相 −45°、ω → ∞ で原点
ω=0 で G=K、ω=1/T で G=K(1−j)/2(位相 −45∘)、ω→∞ で原点に近づきます。ボード線図とベクトル軌跡は、同じ G(jω) の別の表し方です。フィードバック系が安定かどうかは、ベクトル軌跡を使って調べられます(安定判別で説明します)。
二次遅れ要素と共振
二次遅れ要素は、ωn を固有角周波数、ζ を減衰係数として、次の形で表します。
G(s)=s2+2ζωns+ωn2ωn2
ζ が小さいと、ωn の近くでゲインが山のように盛り上がります(共振)。高い周波数では −40 dB/dec で下がり、位相は −180∘ に近づきます。機械の部品に周波数を変えながら振動を加えると、ある周波数で揺れが大きくなるのも、共振の例です(図10)。
 図10 周波数を変えながら揺らして、部品の揺れ方を調べる振動試験台(写真はイメージ)
例題と間違えやすいところ
解答と解説を見る
(1) ω=1 のとき、
∣G∣g=1+1210=20−20log102≒20−3.01=17.0 [dB]位相は φ=−arctan1=−45∘ です。
(2) ω=10 のとき、
∣G∣g=10110=20−10log10101≒20−20.04=−0.04 [dB]位相は φ=−arctan10=−84.3∘ です。ω が大きいほど、位相は −90∘ に近づきます。
解答と解説を見る
G(jω)=j0.2ω1=ω−j5 なので、∣G∣=ω5 です。
(1) 0 dB は ∣G∣=1 のときなので、
ω5=1ω=5 [rad/s]です。ω=1/T=1/0.2=5 に当たります。
(2) ω=0.5 のとき ∣G∣=10 で、g=20 [dB] です。ω=50 のとき ∣G∣=0.1 で、g=−20 [dB] です。位相は、どちらも −90∘ です。ω が 100 倍(2 dec)になって、ゲインは 40 dB 下がっています。
図11は、一次遅れ要素 G(s)=K/(1+Ts) のゲイン線図です。
図11 例題3のゲイン線図(縦軸 [dB]、横軸は対数目盛り。太い縦線は 1・10・100・1000、細い縦線は各 10 倍の区間の 2〜9 倍の位置)
解答と解説を見る
(1) 低い周波数のゲインは約 12 dB です。
20log10K=12log10K=0.6log104=2×0.301=0.602 なので、K≒4 です。
(2) 折れ点では、ゲインが低い周波数の値より 3 dB 下がります。12−3=9 dB になるのは、図で ω=20 [rad/s] のところです。
T=201=0.05 [s](3) 200 は折れ点 20 の 10 倍です。折れ点から先は −20 dB/dec なので、
12−20=−8 [dB]です。
解答と解説を見る
G は、比例 20、積分 1/s、一次遅れ 1/(1+0.1s) の直列です。ω=10 では、一次遅れの ωT=10×0.1=1 で、ちょうど折れ点です。
| 要素 | g [dB] | 位相 |
|---|
| 比例 20 | 26.0 | 0° |
| 積分 | −20 | −90° |
| 一次遅れ | −3.0 | −45° |
| 合計 | 3.0 | −135° |
比例の 20log1020=20(1+0.301)=26.0 です。積分の ∣G∣=1/10 は −20 dB です。直列なので、g も φ も足し合わせます。
g=26.0−20−3.0=3.0 [dB]です。位相は 0−90−45=−135∘ です。
よくある質問
ボード線図とは何ですか。
周波数伝達関数 G(jω) を、横軸を ω(対数目盛り)、縦軸をゲイン [dB] と位相 [°] にして描いた 2 枚のグラフです。上がゲイン線図、下が位相線図です。周波数を変えたときの、振幅の比と位相のずれを一目で読めます。
ゲインが 0 dB とは、どういう意味ですか。
∣G∣=1 のことで、入力と出力の振幅が同じです。正の dB は出力のほうが大きく、負の dB は小さくなります。ゲイン線図が 0 dB の線を横切る周波数は、あとで安定を調べるときの目印になります。
折れ点周波数は、どう求めますか。
一次遅れ 1/(1+Ts) なら ω=1/T [rad/s] です。周波数 [Hz] に直すなら、f=ω/(2π) なので 1/(2πT) です。グラフから読むときは、低い周波数のゲインより 3 dB 下がる周波数を探します。
ボード線図とベクトル軌跡は、何が違いますか。
同じ G(jω) を、別の形で描いたものです。ボード線図は、ゲインと位相を別々のグラフに描き、直列結合を足し算で扱えます。ベクトル軌跡は、複素平面に 1 本の曲線として描き、ω ごとのゲインと位相を同時に見られます。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
周波数応答では、入力と出力の間で何が変わり、何が変わりませんか?
変わるのは振幅(ゲイン)と位相(山のずれ)で、周波数は変わりません。
ゲイン [dB] はどんな式で求め、∣G∣=10, 2, 1/2 では何 dB ですか?
g=20log10∣G∣ です。それぞれ 20 dB、約 6 dB、約 −3 dB です。
積分要素と微分要素の、ゲインの傾きと位相は何ですか?
積分は −20 dB/dec で −90∘、微分は +20 dB/dec で +90∘ です。
一次遅れ 1/(1+jωT) の折れ点周波数と、そこでのゲイン・位相は何ですか?
ω=1/T で、約 −3 dB、−45∘ です。高い周波数では −20 dB/dec、位相は −90∘ に近づきます。
直列結合 G1G2 のゲイン [dB] と位相は、どうなりますか?
どちらも足し算で、g=g1+g2、φ=φ1+φ2 です。
一次遅れ要素のベクトル軌跡は、どんな形ですか?
ω=0 の K から原点へ向かう、下半分の半円です。
まとめ
- 周波数応答は、正弦波の周波数を変えたときの、振幅の比(ゲイン)と位相のずれ。ゲインと位相を、ω の対数目盛りで 2 枚のグラフに描いたものがボード線図
- 周波数伝達関数は、G(s) の s を jω に置き換えたもの。ゲインは g=20log10∣G∣ [dB]。∣G∣=1 が 0 dB、10 倍で 20 dB、2 倍で約 6 dB
- 積分は −20 dB/dec で −90∘、微分は +20 dB/dec で +90∘。一次遅れは折れ点 ω=1/T で、約 −3 dB、−45∘
- 直列結合は、ゲイン [dB] も位相も足し算。一次遅れのベクトル軌跡は、下半分の半円
次は、安定判別で、ベクトル軌跡を使ってフィードバック系が安定かどうかを調べましょう。PID 制御の動作や定常偏差は、フィードバック制御と PID 制御で確認できます。
 機械を図解で読む図解でわかる 電験三種 機械 1