前の記事 では、回転磁界・同期速度・すべりと、トルク特性の形を見ました。この記事では、変圧器の等価回路で二次抵抗 r 2 r_2 r 2 r 2 / s r_2/s r 2 / s
誘導電動機の等価回路の全体像
変圧器との対応
一次が固定子、二次が回転子。止まっている(s = 1 s = 1 s = 1
二次抵抗 r 2 / s r_2/s r 2 / s
r 2 ′ / s = r 2 ′ + r 2 ′ ( 1 − s ) / s r_2'/s = r_2' + r_2'(1-s)/s r 2 ′ / s = r 2 ′ + r 2 ′ ( 1 − s ) / s
電力の流れ
二次入力 : 二次銅損 : 機械出力 = 1 : s : ( 1 − s ) = 1 : s : (1-s) = 1 : s : ( 1 − s )
トルクと比例推移
T = P o / ω = P 2 / ω s T = P_o/\omega = P_2/\omega_s T = P o / ω = P 2 / ω s r 2 r_2 r 2 m m m m m m
定数を測る試験
無負荷試験で励磁回路、拘束試験で r 1 + r 2 ′ r_1 + r_2' r 1 + r 2 ′ x 1 + x 2 ′ x_1 + x_2' x 1 + x 2 ′
誘導電動機の等価回路とは?変圧器との対応
誘導電動機の等価回路とは、固定子と回転子の電気的な関係を、1 相分の電気回路で表したものです。回転磁界を主磁束とみなすと、固定子(一次)に電圧を加え、回転子(二次)に電圧が誘導されるしくみは、変圧器とそっくりです。そのため、変圧器の等価回路 の考え方をそのまま使えます。
変圧器 誘導電動機 一次巻線 固定子巻線 二次巻線 回転子巻線(短絡されている) 主磁束 回転磁界 二次の周波数 f f f 回転子の周波数 f 2 = s f f_2 = sf f 2 = s f 励磁電流は小さい 空隙があるので、励磁電流は大きめ
違いは 2 つです。1 つは、固定子と回転子の間に空隙があるため、励磁電流が変圧器より大きいことです。もう 1 つは、回転子が回ると、二次側の周波数と電圧が変わることです。
回転子が止まっている s = 1 s = 1 s = 1 f f f E 2 E_2 E 2 x 2 x_2 x 2 s s s f 2 = s f f_2 = sf f 2 = s f s s s
E 2 s = s E 2 x 2 s = s x 2 \begin{gathered}
E_{2s} = sE_2 \\
x_{2s} = sx_2
\end{gathered} E 2 s = s E 2 x 2 s = s x 2 E 2 E_2 E 2 x 2 x_2 x 2 s = 1 s = 1 s = 1 E 2 s E_{2s} E 2 s x 2 s x_{2s} x 2 s
二次側を r 2 / s r_2/s r 2 / s
回転中の二次電流は、起電力 s E 2 sE_2 s E 2 r 2 r_2 r 2 s x 2 sx_2 s x 2
I ˙ 2 = s E ˙ 2 r 2 + j s x 2 \dot{I}_2 = \frac{s\dot{E}_2}{r_2 + jsx_2} I ˙ 2 = r 2 + j s x 2 s E ˙ 2 です。分母と分子を s s s
I ˙ 2 = E ˙ 2 r 2 / s + j x 2 \dot{I}_2 = \frac{\dot{E}_2}{r_2/s + jx_2} I ˙ 2 = r 2 / s + j x 2 E ˙ 2 になります。これは、周波数が f f f r 2 / s r_2/s r 2 / s r 2 r_2 r 2 r 2 / s r_2/s r 2 / s
変圧器と同じように、二次側の値を一次側に換算します。巻数比(電圧比)を a a a r 2 ′ = a 2 r 2 r_2' = a^2 r_2 r 2 ′ = a 2 r 2 x 2 ′ = a 2 x 2 x_2' = a^2 x_2 x 2 ′ = a 2 x 2 巻数比と換算 と同じ考え方)。励磁回路を電源の側に移した L 形等価回路で表すと、図1のようになります。図は 1 相分で、V 1 V_1 V 1
V1
励磁回路
r1
jx1
jx2 ′
r2 ′
r2 ′(1 − s)/s
合わせて r2 ′/s
右側が機械出力に相当
I1
I2 ′
I0
′ は一次側に換算した値。励磁回路は電源側へ移した近似
図1 誘導電動機の L 形等価回路(1 相分)。二次抵抗は r2′/s と書く
図1の右端の抵抗 r 2 ′ / s r_2'/s r 2 ′ / s
r 2 ′ s = r 2 ′ + r 2 ′ 1 − s s \frac{r_2'}{s} = r_2' + r_2'\,\frac{1-s}{s} s r 2 ′ = r 2 ′ + r 2 ′ s 1 − s 前の項 r 2 ′ r_2' r 2 ′ r 2 ′ ( 1 − s ) / s r_2'(1-s)/s r 2 ′ ( 1 − s ) / s
ポイント
始動時(s = 1 s = 1 s = 1
無負荷に近いとき(s → 0 s \to 0 s → 0
負荷が重いほど s s s
二次入力・二次銅損・機械出力の比 1 : s : ( 1 − s ) 1:s:(1-s) 1 : s : ( 1 − s )
三相分の電力を、一次換算した二次電流 I 2 ′ I_2' I 2 ′ P 2 P_2 P 2 r 2 ′ / s r_2'/s r 2 ′ / s r 2 ′ r_2' r 2 ′ P c 2 P_{c2} P c 2 r 2 ′ ( 1 − s ) / s r_2'(1-s)/s r 2 ′ ( 1 − s ) / s P o P_o P o
P 2 = 3 ( I 2 ′ ) 2 r 2 ′ s P c 2 = 3 ( I 2 ′ ) 2 r 2 ′ P o = 3 ( I 2 ′ ) 2 r 2 ′ ( 1 − s ) s \begin{gathered}
P_2 = 3(I_2')^2\,\frac{r_2'}{s} \\
P_{c2} = 3(I_2')^2\,r_2' \\
P_o = 3(I_2')^2\,\frac{r_2'(1-s)}{s}
\end{gathered} P 2 = 3 ( I 2 ′ ) 2 s r 2 ′ P c 2 = 3 ( I 2 ′ ) 2 r 2 ′ P o = 3 ( I 2 ′ ) 2 s r 2 ′ ( 1 − s ) 3 つの式で共通の 3 ( I 2 ′ ) 2 r 2 ′ / s 3(I_2')^2 r_2'/s 3 ( I 2 ′ ) 2 r 2 ′ / s P 2 P_2 P 2 P c 2 P_{c2} P c 2 s s s P o P_o P o 1 − s 1-s 1 − s
P 2 : P c 2 : P o = 1 : s : ( 1 − s ) P_2 : P_{c2} : P_o = 1 : s : (1-s) P 2 : P c 2 : P o = 1 : s : ( 1 − s ) つまり、次の関係です。電力の流れは図2のようになります。
P c 2 = s P 2 P o = ( 1 − s ) P 2 \begin{gathered}
P_{c2} = sP_2 \\
P_o = (1-s)P_2
\end{gathered} P c 2 = s P 2 P o = ( 1 − s ) P 2
一次入力
P1
二次入力
P2
機械出力
Po
軸出力
P
一次銅損
鉄損
二次銅損
Pc2 = sP2
機械損
(摩擦・風損)
二次入力 P2 を 1 としたときの内訳(s = 0.2 の例)
Pc2 = s
Po = 1 − s
P2 = 1
図2 電力の流れと、二次入力・二次銅損・機械出力の内訳
すべりが大きいほど、二次入力のうち熱になる割合が増えます。たとえば s = 0.2 s = 0.2 s = 0.2 P o P_o P o
トルクの式と同期ワット
機械出力 P o P_o P o T [ N ⋅ m ] T\ \mathrm{[N \cdot m]} T [ N ⋅ m ] ω [ r a d / s ] \omega\ \mathrm{[rad/s]} ω [ rad/s ] N [ m i n − 1 ] N\ \mathrm{[min^{-1}]} N [ mi n − 1 ] ω = 2 π N / 60 \omega = 2\pi N/60 ω = 2 π N /60
回転子の速度は N = N s ( 1 − s ) N = N_s(1-s) N = N s ( 1 − s ) ω = ω s ( 1 − s ) \omega = \omega_s(1-s) ω = ω s ( 1 − s ) ω s = 2 π N s / 60 \omega_s = 2\pi N_s/60 ω s = 2 π N s /60 P o = ( 1 − s ) P 2 P_o = (1-s)P_2 P o = ( 1 − s ) P 2 ( 1 − s ) (1-s) ( 1 − s )
T = P o ω = ( 1 − s ) P 2 ( 1 − s ) ω s = P 2 ω s T = \frac{P_o}{\omega} = \frac{(1-s)P_2}{(1-s)\omega_s} = \frac{P_2}{\omega_s} T = ω P o = ( 1 − s ) ω s ( 1 − s ) P 2 = ω s P 2 トルクは、二次入力 P 2 P_2 P 2 ω s \omega_s ω s T ω s = P 2 T\omega_s = P_2 T ω s = P 2 P 2 [ W ] P_2\ \mathrm{[W]} P 2 [ W ]
T = P o 2 π N / 60 T = P 2 2 π N s / 60 \begin{gathered}
T = \frac{P_o}{2\pi N/60} \\
T = \frac{P_2}{2\pi N_s/60}
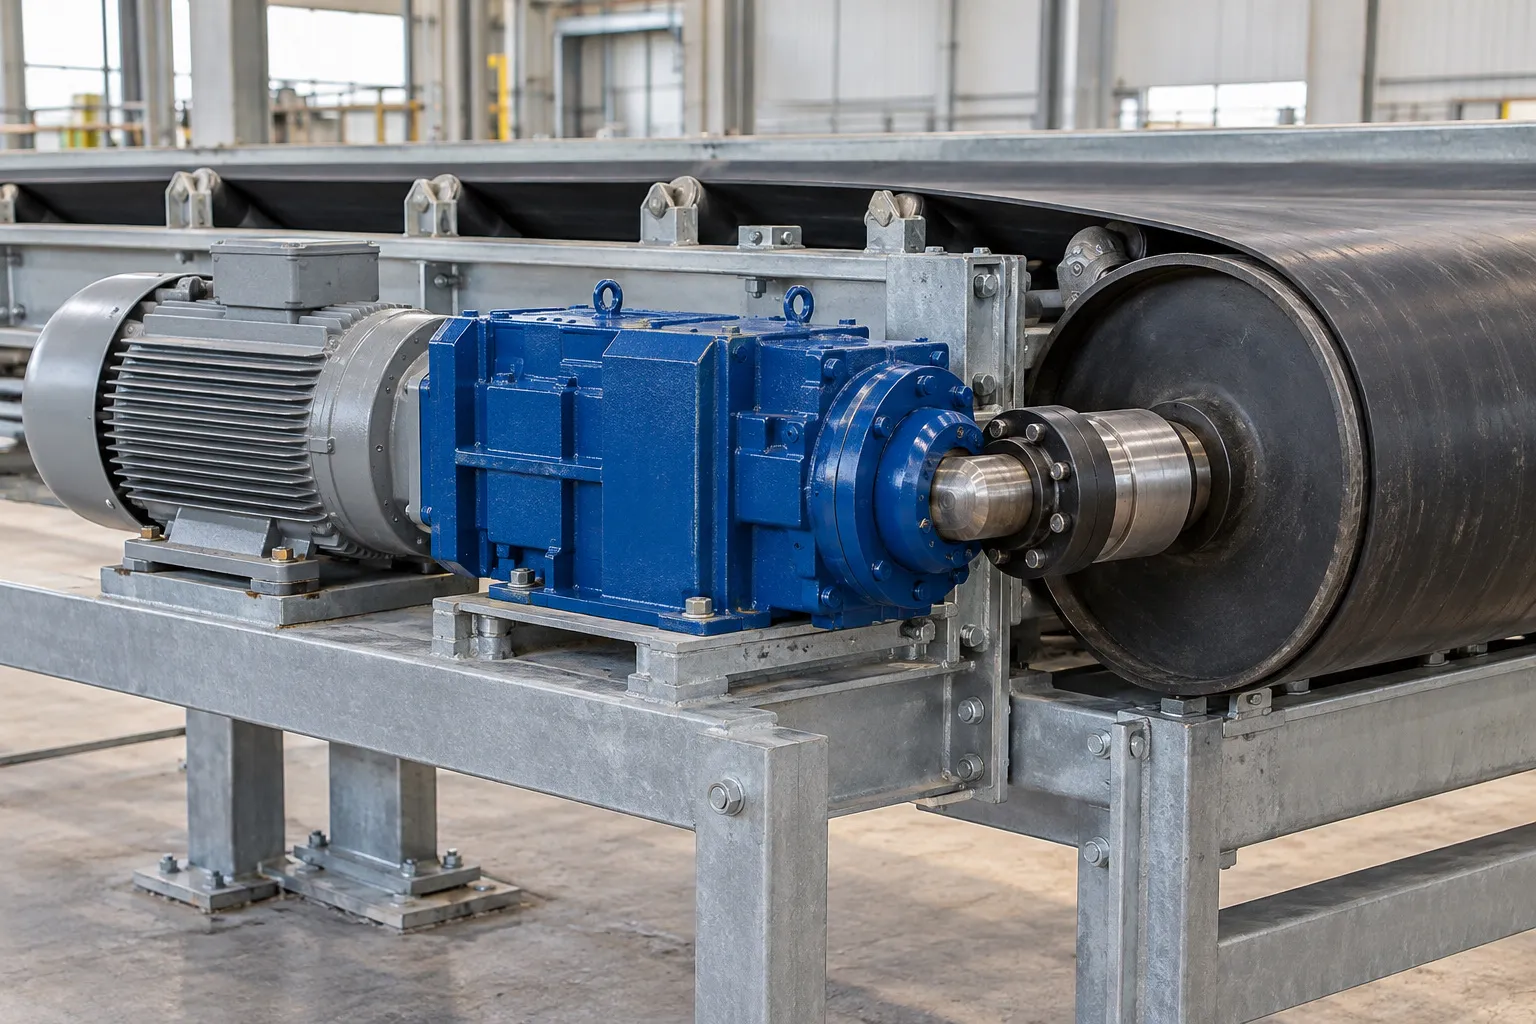
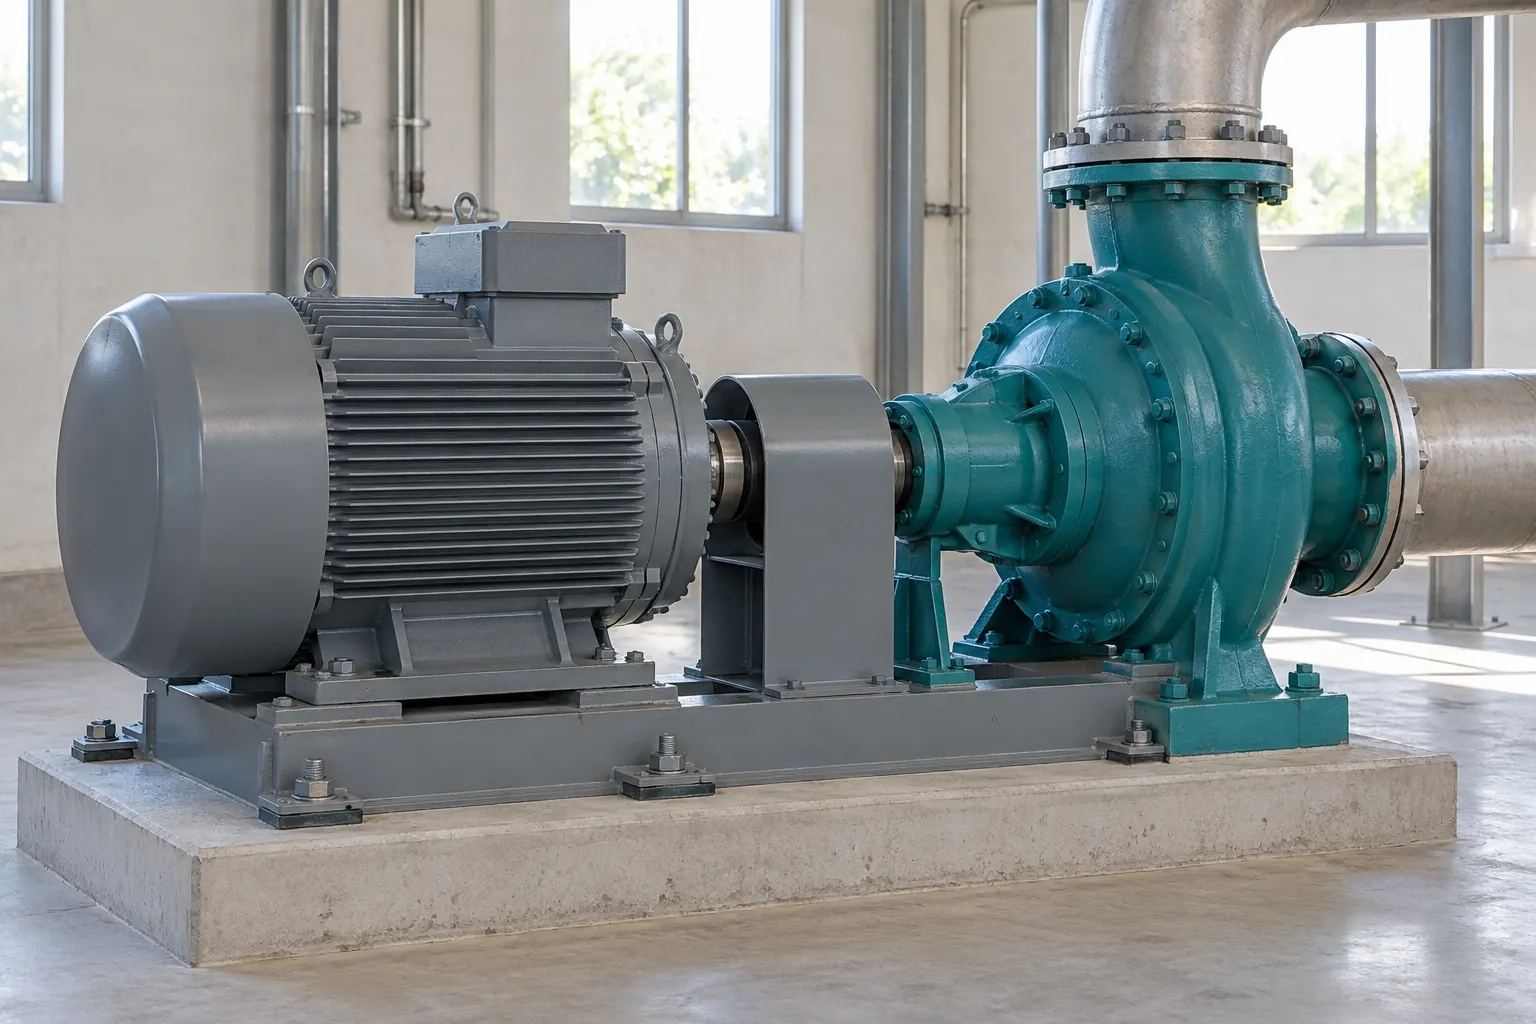
\end{gathered} T = 2 π N /60 P o T = 2 π N s /60 P 2 出力が同じでも、角速度が小さいほどトルクは大きくなります。モーターに減速機をつなぐのは、速度を落として大きなトルクを得るためです(図3)。
1 モーター 2 減速機 3 継手 4 駆動ローラ 5 架台 モーター 誘導電動機の例減速機 速度を落としてトルクを増やす継手 回転を次の軸へ伝える駆動ローラ ベルトを動かす架台 装置全体を支える図3 モーターと減速機、継手を並べた駆動装置。速度を落とすぶん、トルクが大きくなる(写真はイメージ) 次に、等価回路からトルクを式で表します。励磁回路を無視した図1で、x = x 1 + x 2 ′ x = x_1 + x_2' x = x 1 + x 2 ′
I 2 ′ = V 1 ( r 1 + r 2 ′ / s ) 2 + x 2 I_2' = \frac{V_1}{\sqrt{(r_1 + r_2'/s)^2 + x^2}} I 2 ′ = ( r 1 + r 2 ′ / s ) 2 + x 2 V 1 です。T = P 2 / ω s T = P_2/\omega_s T = P 2 / ω s P 2 = 3 ( I 2 ′ ) 2 r 2 ′ / s P_2 = 3(I_2')^2 r_2'/s P 2 = 3 ( I 2 ′ ) 2 r 2 ′ / s
T = 3 V 1 2 ω s ⋅ r 2 ′ / s ( r 1 + r 2 ′ / s ) 2 + x 2 T = \frac{3V_1^2}{\omega_s}\cdot\frac{r_2'/s}{(r_1 + r_2'/s)^2 + x^2} T = ω s 3 V 1 2 ⋅ ( r 1 + r 2 ′ / s ) 2 + x 2 r 2 ′ / s V 1 V_1 V 1 r 2 ′ / s r_2'/s r 2 ′ / s V 1 V_1 V 1
R = r 2 ′ / s R = r_2'/s R = r 2 ′ / s R / { ( r 1 + R ) 2 + x 2 } R/\{(r_1 + R)^2 + x^2\} R / {( r 1 + R ) 2 + x 2 } R R R
r 1 2 + x 2 − R 2 = 0 r_1^2 + x^2 - R^2 = 0 r 1 2 + x 2 − R 2 = 0 から、トルクが最大になるのは R = r 2 ′ / s = r 1 2 + x 2 R = r_2'/s = \sqrt{r_1^2 + x^2} R = r 2 ′ / s = r 1 2 + x 2 s m s_m s m T m T_m T m
s m = r 2 ′ r 1 2 + x 2 T m = 3 V 1 2 2 ω s ( r 1 + r 1 2 + x 2 ) \begin{gathered}
s_m = \frac{r_2'}{\sqrt{r_1^2 + x^2}} \\
T_m = \frac{3V_1^2}{2\omega_s\left(r_1 + \sqrt{r_1^2 + x^2}\right)}
\end{gathered} s m = r 1 2 + x 2 r 2 ′ T m = 2 ω s ( r 1 + r 1 2 + x 2 ) 3 V 1 2 性質 式から分かること 停動トルク T m T_m T m 式に r 2 ′ r_2' r 2 ′ 停動のすべり s m s_m s m r 2 ′ r_2' r 2 ′ 電圧との関係 T ∝ V 1 2 T \propto V_1^2 T ∝ V 1 2
比例推移:二次抵抗を変えるとトルク曲線が横に動く
トルクの式は、r 2 ′ r_2' r 2 ′ s s s r 2 ′ / s r_2'/s r 2 ′ / s m m m m m m r 2 ′ / s r_2'/s r 2 ′ / s
トルク–すべり曲線で見ると、二次抵抗を大きくしたとき、曲線は形を保ったまま、すべりの軸の方向に広がります(図4)。曲線の高さ(停動トルク)は変わりません。
トルク T
すべり s
同じ
トルク
r2
2r2
4r2
s1
2s1
4s1
0
1
同じトルクを出すすべりは 1 : 2 : 4(二次抵抗に比例)
図4 比例推移。二次抵抗を大きくすると、曲線の形のまま横に広がる
図4で、二次抵抗が r 2 r_2 r 2 s 1 s_1 s 1 2 r 2 2r_2 2 r 2 4 r 2 4r_2 4 r 2 2 s 1 2s_1 2 s 1 4 s 1 4s_1 4 s 1 R R R s ′ s' s ′ s s s
s ′ = s r 2 + R r 2 s' = s\,\frac{r_2 + R}{r_2} s ′ = s r 2 r 2 + R と求められます。始動時(s ′ = 1 s' = 1 s ′ = 1 s m s_m s m
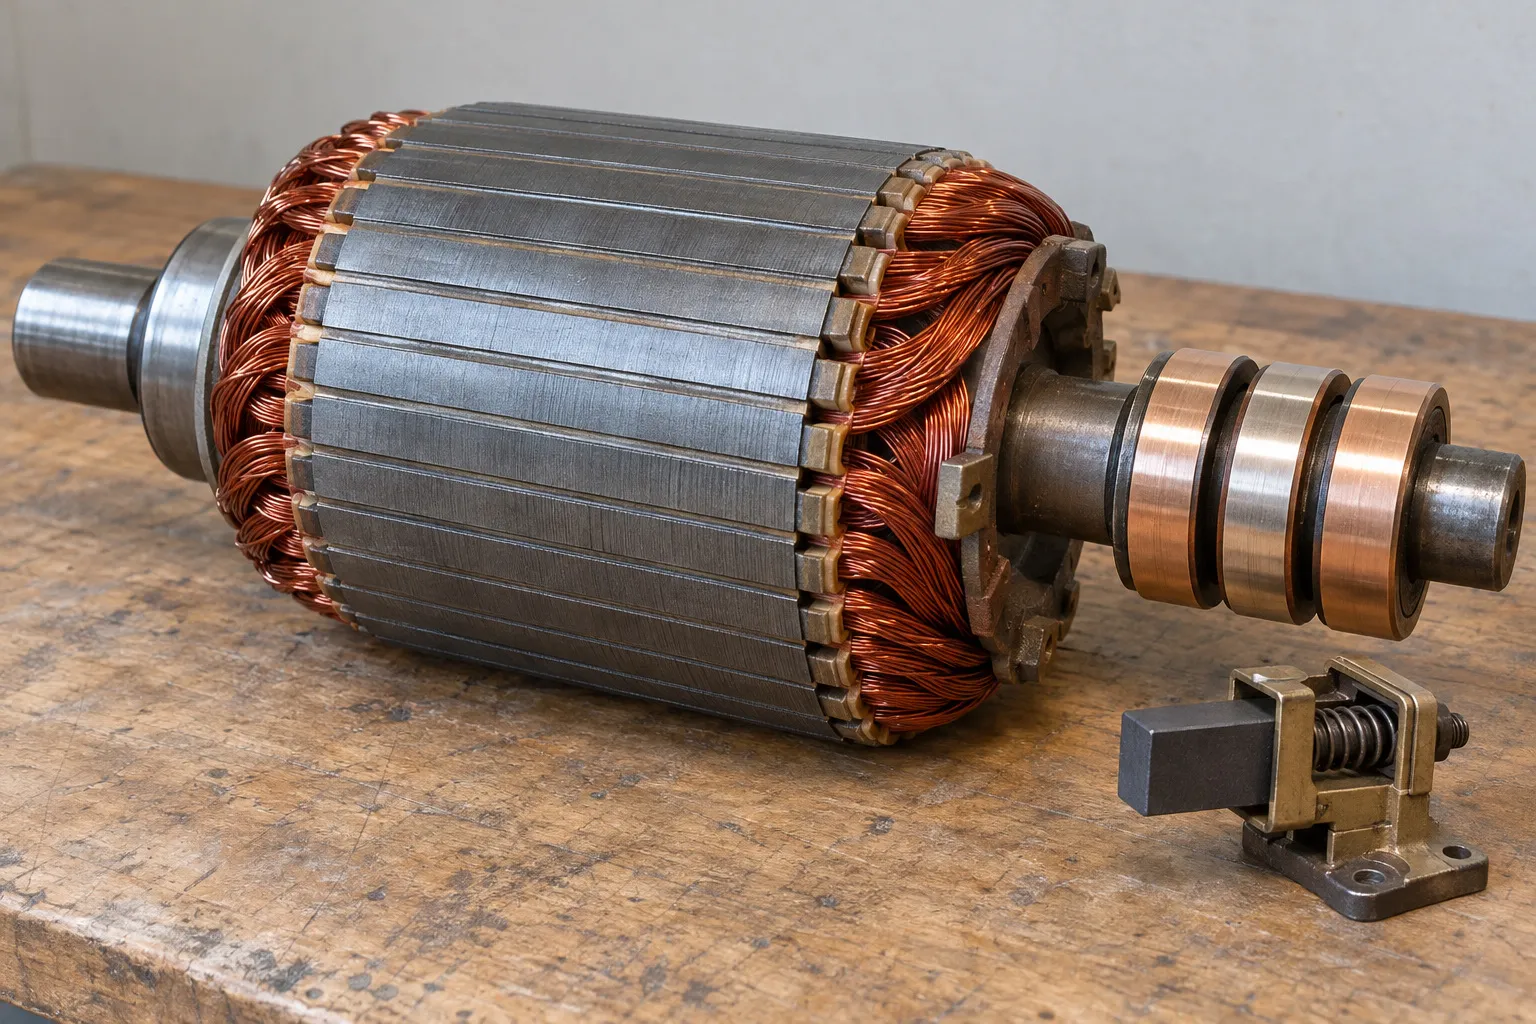
比例推移を使えるのは、二次抵抗を外から変えられる巻線形です。巻線形の回転子は、巻線の端をスリップリングにつなぎ、バネで押しつけたカーボンブラシを通して、外部の抵抗と接続します(図5)。かご形は、回転子の棒が端絡環で短絡されているので、二次抵抗を外から変えられません。
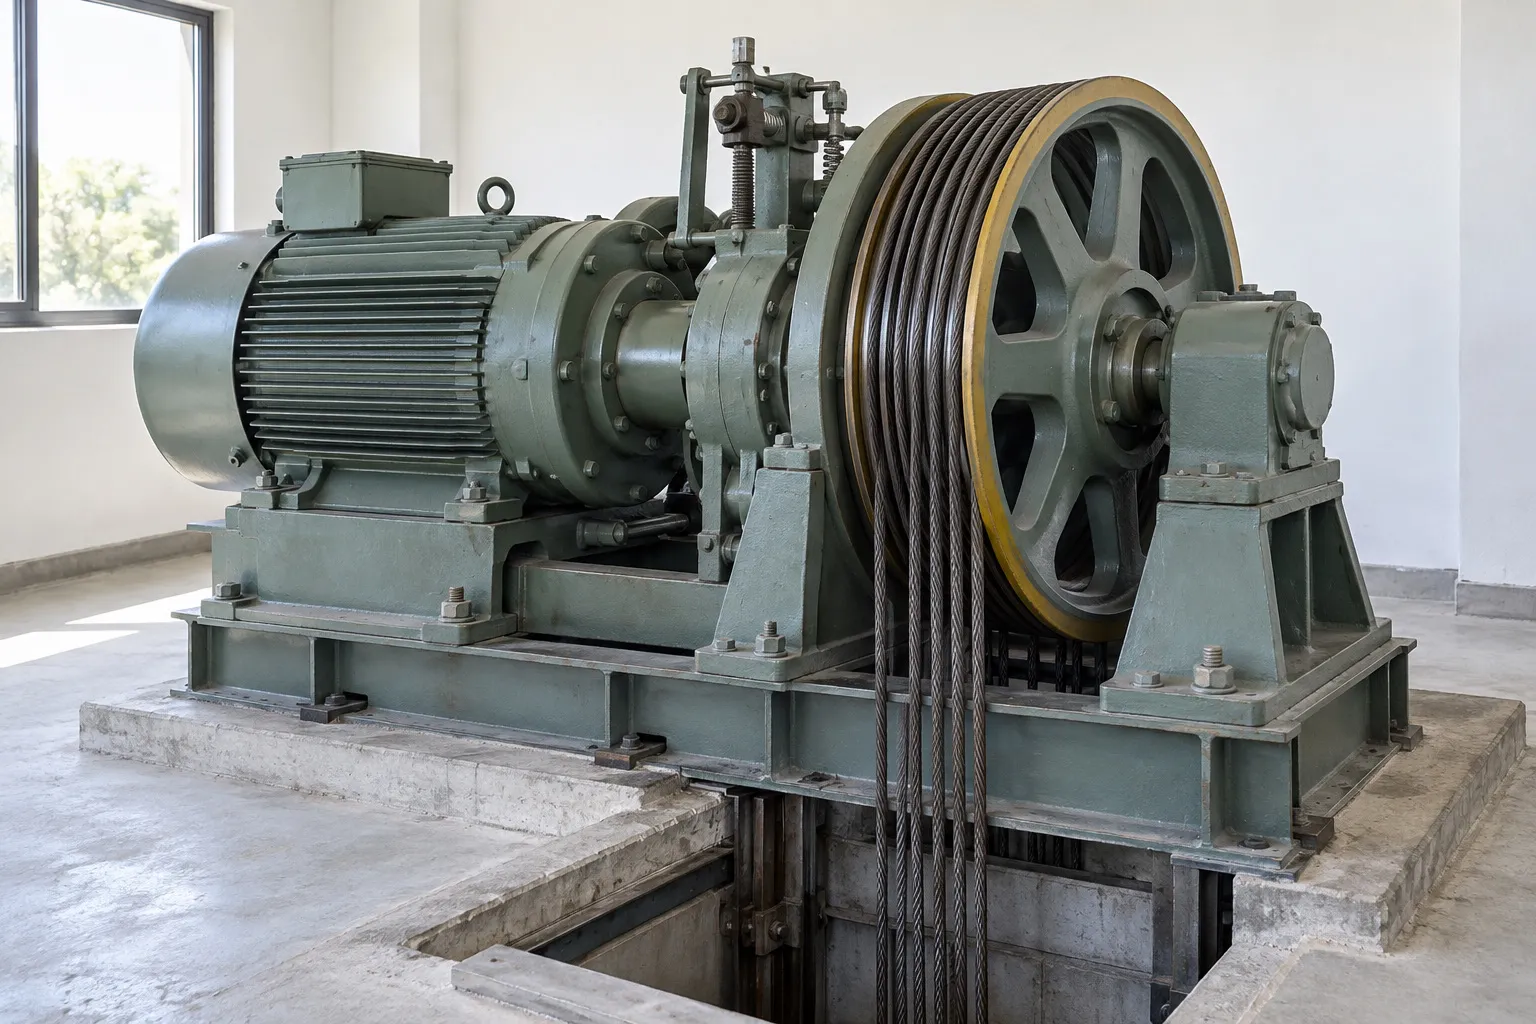
1 鉄心 2 巻線 3 スリップリング 4 ブラシ 5 軸 鉄心 回転子の磁気回路巻線 三相の二次巻線スリップリング 回転中も外部とつなぐブラシ リングに押しつけて通電する軸 負荷へ回転を伝える図5 巻線形の回転子。スリップリングとブラシを通して、二次回路に外部抵抗をつなぐ(写真はイメージ) 始動のときに大きなトルクが要る負荷には、巻線形が使われることがあります。始動時に外部抵抗を入れて停動のすべりを 1 に近づけ、速度が上がるにつれて抵抗を減らしていきます(図6)。
1 電動機 2 ブレーキ 3 シーブ 4 ワイヤロープ 5 共通台 電動機 巻上げの動力ブレーキ 停止中に荷を保持するシーブ ワイヤロープを掛ける滑車ワイヤロープ 荷をつないで引く共通台 全体を支える図6 重い荷を巻き上げる巻上機。始動のときに大きなトルクが要る(写真はイメージ) 比例推移で変わらないのは、r 2 / s r_2/s r 2 / s P c 2 = s P 2 P_{c2} = sP_2 P c 2 = s P 2 P o = ( 1 − s ) P 2 P_o = (1-s)P_2 P o = ( 1 − s ) P 2 s s s
等価回路の定数を測る試験
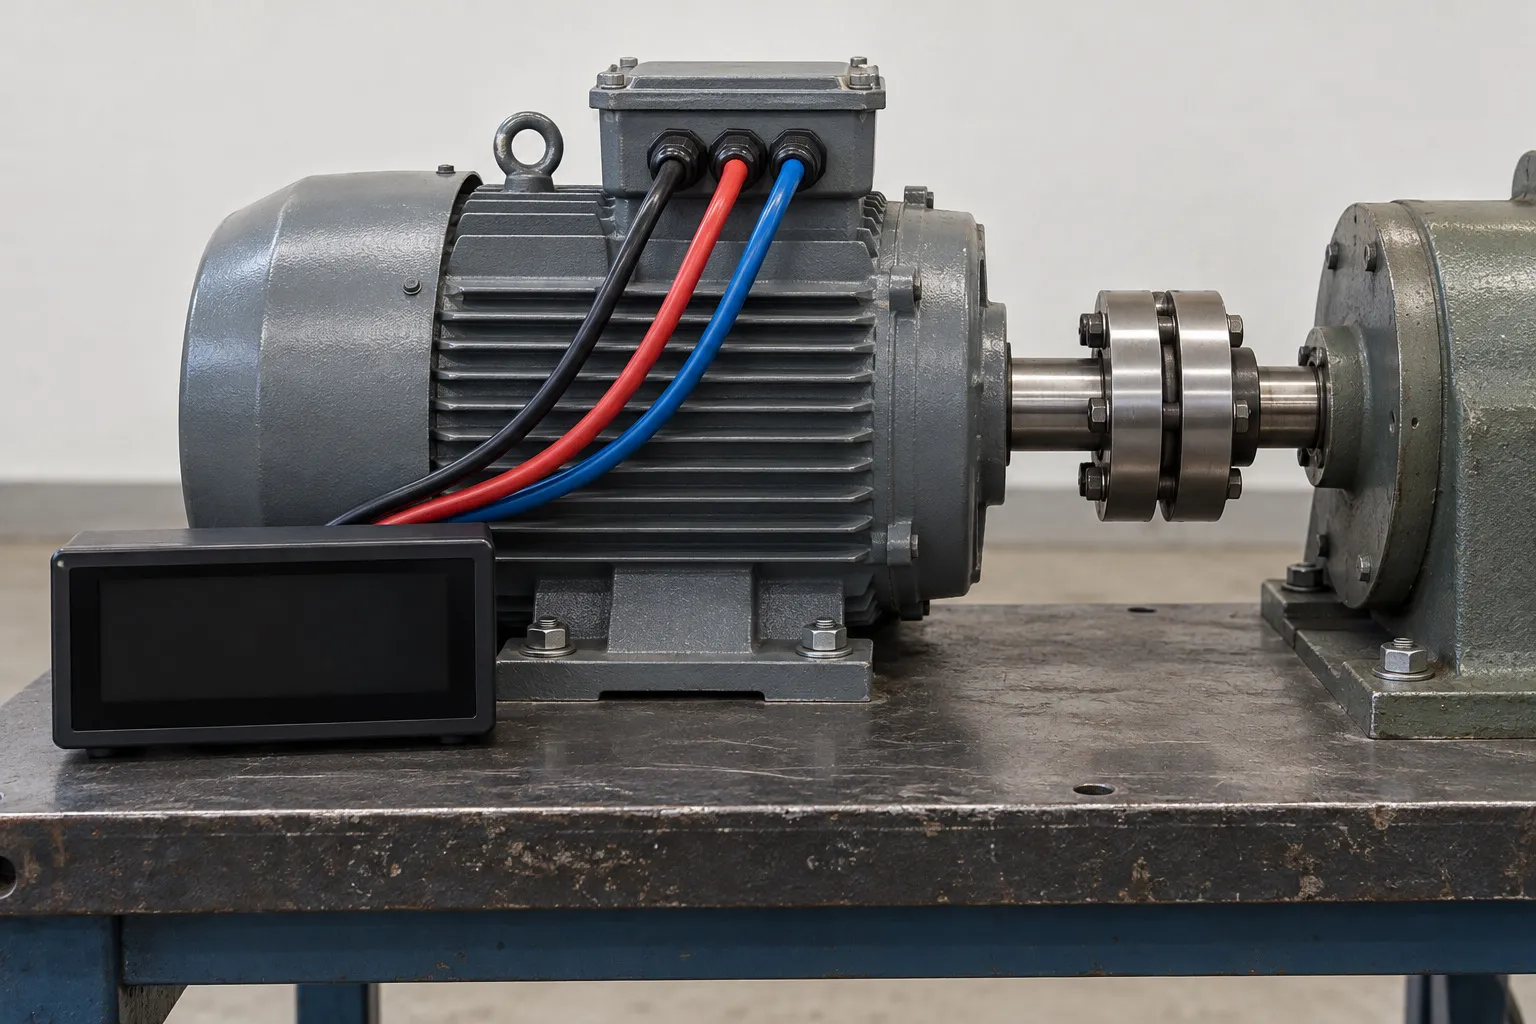
等価回路の抵抗やリアクタンスは、変圧器と同じように、2 つの試験で求めます(図7)。変圧器の試験 の、開放(無負荷)試験と短絡試験に対応します。
1 端子箱 2 ケーブル 3 計測器 4 軸継手 5 取付脚 端子箱 電源の線をつなぐケーブル 三相の線計測器 電圧・電流・電力を測る軸継手 負荷の側へ軸をつなぐ取付脚 試験台に固定する図7 試験台に載せた三相誘導電動機。端子箱に電源をつなぎ、計測器で電圧・電流・電力を測る(写真はイメージ) 試験 条件 求まるもの 無負荷試験 定格電圧を加え、無負荷で回す(s ≈ 0 s \approx 0 s ≈ 0 励磁回路(励磁電流・鉄損) 拘束試験 回転子を固定し(s = 1 s = 1 s = 1 r 1 + r 2 ′ r_1 + r_2' r 1 + r 2 ′ x 1 + x 2 ′ x_1 + x_2' x 1 + x 2 ′
無負荷のときは r 2 ′ / s r_2'/s r 2 ′ / s
拘束試験では、回転子を止めるので s = 1 s = 1 s = 1 r 1 r_1 r 1 r 2 ′ r_2' r 2 ′
例題と間違えやすいところ
例題1
三相誘導電動機の二次入力が 5 [ k W ] 5\ \mathrm{[kW]} 5 [ kW ] 0.04 0.04 0.04 P c 2 P_{c2} P c 2 P o P_o P o
解答と解説を見る P c 2 = s P 2 P_{c2} = sP_2 P c 2 = s P 2 P o = ( 1 − s ) P 2 P_o = (1-s)P_2 P o = ( 1 − s ) P 2
P c 2 = 0.04 × 5000 = 200 [ W ] P o = ( 1 − 0.04 ) × 5000 = 4800 [ W ] \begin{gathered}
P_{c2} = 0.04 \times 5000 = 200\ \mathrm{[W]} \\
P_o = (1 - 0.04) \times 5000 = 4800\ \mathrm{[W]}
\end{gathered} P c 2 = 0.04 × 5000 = 200 [ W ] P o = ( 1 − 0.04 ) × 5000 = 4800 [ W ] です。合計は 5000 W で、二次入力と一致します。
例題2
周波数 50 [ H z ] 50\ \mathrm{[Hz]} 50 [ Hz ] 1440 [ m i n − 1 ] 1440\ \mathrm{[min^{-1}]} 1440 [ mi n − 1 ] 7.5 [ k W ] 7.5\ \mathrm{[kW]} 7.5 [ kW ] T T T
解答と解説を見る 同期速度は N s = 120 × 50 / 4 = 1500 [ m i n − 1 ] N_s = 120 \times 50/4 = 1500\ \mathrm{[min^{-1}]} N s = 120 × 50/4 = 1500 [ mi n − 1 ] s = ( 1500 − 1440 ) / 1500 = 0.04 s = (1500 - 1440)/1500 = 0.04 s = ( 1500 − 1440 ) /1500 = 0.04
ω = 2 π N 60 = 2 π × 1440 60 ≈ 150.8 [ r a d / s ] \omega = \frac{2\pi N}{60} = \frac{2\pi \times 1440}{60} \approx 150.8\ \mathrm{[rad/s]} ω = 60 2 π N = 60 2 π × 1440 ≈ 150.8 [ rad/s ] なので、トルクは、
T = P o ω = 7500 150.8 ≈ 49.7 [ N ⋅ m ] T = \frac{P_o}{\omega} = \frac{7500}{150.8} \approx 49.7\ \mathrm{[N \cdot m]} T = ω P o = 150.8 7500 ≈ 49.7 [ N ⋅ m ] です。二次入力から求めても一致します。
P 2 = P o 1 − s = 7500 0.96 = 7812.5 [ W ] ω s = 2 π × 1500 60 ≈ 157.1 [ r a d / s ] T = P 2 ω s ≈ 49.7 [ N ⋅ m ] \begin{gathered}
P_2 = \frac{P_o}{1-s} = \frac{7500}{0.96} = 7812.5\ \mathrm{[W]} \\
\omega_s = \frac{2\pi \times 1500}{60} \approx 157.1\ \mathrm{[rad/s]} \\
T = \frac{P_2}{\omega_s} \approx 49.7\ \mathrm{[N \cdot m]}
\end{gathered} P 2 = 1 − s P o = 0.96 7500 = 7812.5 [ W ] ω s = 60 2 π × 1500 ≈ 157.1 [ rad/s ] T = ω s P 2 ≈ 49.7 [ N ⋅ m ] 例題3
巻線形誘導電動機の二次抵抗が 1 相あたり 0.05 [ Ω ] 0.05\ \mathrm{[\Omega]} 0.05 [ Ω ] 0.1 0.1 0.1 s = 1 s = 1 s = 1 [ Ω ] \mathrm{[\Omega]} [ Ω ]
解答と解説を見る 停動のすべりは二次抵抗に比例します。二次抵抗が r 2 + R r_2 + R r 2 + R
r 2 + R r 2 = 1 0.1 = 10 \frac{r_2 + R}{r_2} = \frac{1}{0.1} = 10 r 2 r 2 + R = 0.1 1 = 10 です。これを R R R
R = 9 r 2 = 9 × 0.05 = 0.45 [ Ω ] R = 9r_2 = 9 \times 0.05 = 0.45\ \mathrm{[\Omega]} R = 9 r 2 = 9 × 0.05 = 0.45 [ Ω ] です。二次抵抗の合計を、元の 10 倍にします。
例題4
三相誘導電動機の 1 相分の等価回路で、励磁電流を無視する。相電圧 V 1 = 100 [ V ] V_1 = 100\ \mathrm{[V]} V 1 = 100 [ V ] r 1 = 0.2 [ Ω ] r_1 = 0.2\ \mathrm{[\Omega]} r 1 = 0.2 [ Ω ] r 2 ′ = 0.3 [ Ω ] r_2' = 0.3\ \mathrm{[\Omega]} r 2 ′ = 0.3 [ Ω ] x 1 + x 2 ′ = 1.0 [ Ω ] x_1 + x_2' = 1.0\ \mathrm{[\Omega]} x 1 + x 2 ′ = 1.0 [ Ω ] s = 0.05 s = 0.05 s = 0.05
解答と解説を見る r 2 ′ / s = 0.3 / 0.05 = 6 [ Ω ] r_2'/s = 0.3/0.05 = 6\ \mathrm{[\Omega]} r 2 ′ / s = 0.3/0.05 = 6 [ Ω ]
Z ˙ = 0.2 + 6 + j 1.0 = 6.2 + j 1.0 [ Ω ] \dot{Z} = 0.2 + 6 + j1.0 = 6.2 + j1.0\ \mathrm{[\Omega]} Z ˙ = 0.2 + 6 + j 1.0 = 6.2 + j 1.0 [ Ω ] です。一次電流は、
I ˙ 1 = 100 6.2 + j 1.0 ≈ 15.72 − j 2.54 [ A ] \dot{I}_1 = \frac{100}{6.2 + j1.0} \approx 15.72 - j2.54\ \mathrm{[A]} I ˙ 1 = 6.2 + j 1.0 100 ≈ 15.72 − j 2.54 [ A ] で、大きさは ∣ I ˙ 1 ∣ ≈ 15.92 [ A ] |\dot{I}_1| \approx 15.92\ \mathrm{[A]} ∣ I ˙ 1 ∣ ≈ 15.92 [ A ] r 2 ′ / s = 6 [ Ω ] r_2'/s = 6\ \mathrm{[\Omega]} r 2 ′ / s = 6 [ Ω ]
P 2 = 3 × 15.92 2 × 6 ≈ 4564 [ W ] P_2 = 3 \times 15.92^2 \times 6 \approx 4564\ \mathrm{[W]} P 2 = 3 × 15.9 2 2 × 6 ≈ 4564 [ W ] です。機械出力は、
P o = ( 1 − s ) P 2 = 0.95 × 4564 ≈ 4336 [ W ] \begin{aligned}
P_o &= (1 - s)P_2 \\
&= 0.95 \times 4564 \\
&\approx 4336\ \mathrm{[W]}
\end{aligned} P o = ( 1 − s ) P 2 = 0.95 × 4564 ≈ 4336 [ W ] です。二次銅損は s P 2 ≈ 228 [ W ] sP_2 \approx 228\ \mathrm{[W]} s P 2 ≈ 228 [ W ]
間違えやすいところを表にまとめます。
間違い 正しくは 二次銅損を ( 1 − s ) P 2 (1-s)P_2 ( 1 − s ) P 2 二次銅損は s P 2 sP_2 s P 2 ( 1 − s ) P 2 (1-s)P_2 ( 1 − s ) P 2 T = P o / ω s T = P_o/\omega_s T = P o / ω s P o P_o P o ω \omega ω P 2 P_2 P 2 ω s \omega_s ω s 停動トルクは二次抵抗に比例する 停動トルクは変わらず、停動のすべりが比例する 比例推移で二次銅損も同じ 同じなのは r 2 / s r_2/s r 2 / s ω = 2 π N \omega = 2\pi N ω = 2 π N ω = 2 π N / 60 \omega = 2\pi N/60 ω = 2 π N /60 N N N m i n − 1 \mathrm{min^{-1}} mi n − 1
よくある質問
なぜ二次抵抗を r 2 / s r_2/s r 2 / s
回転中は、二次の起電力もリアクタンスも s s s s E ˙ 2 / ( r 2 + j s x 2 ) s\dot{E}_2/(r_2 + jsx_2) s E ˙ 2 / ( r 2 + j s x 2 ) s s s E ˙ 2 / ( r 2 / s + j x 2 ) \dot{E}_2/(r_2/s + jx_2) E ˙ 2 / ( r 2 / s + j x 2 ) f f f r 2 / s r_2/s r 2 / s
二次効率とは何ですか?
二次入力に対する機械出力の割合 P o / P 2 P_o/P_2 P o / P 2 P o = ( 1 − s ) P 2 P_o = (1-s)P_2 P o = ( 1 − s ) P 2 1 − s 1 - s 1 − s
同期ワットとは何ですか?
トルクの大きさを、二次入力 P 2 [ W ] P_2\ \mathrm{[W]} P 2 [ W ] T ω s = P 2 T\omega_s = P_2 T ω s = P 2
拘束試験では何を測りますか?
回転子を止めて(s = 1 s = 1 s = 1 r 1 + r 2 ′ r_1 + r_2' r 1 + r 2 ′ x 1 + x 2 ′ x_1 + x_2' x 1 + x 2 ′
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
回転中の二次側を、止まっている変圧器の形で書くと、二次抵抗はいくつになりますか? r 2 / s r_2/s r 2 / s s s s
r 2 ′ / s r_2'/s r 2 ′ / s r 2 ′ + r 2 ′ ( 1 − s ) / s r_2' + r_2'(1-s)/s r 2 ′ + r 2 ′ ( 1 − s ) / s
二次入力・二次銅損・機械出力の比は? P 2 : P c 2 : P o = 1 : s : ( 1 − s ) P_2 : P_{c2} : P_o = 1 : s : (1-s) P 2 : P c 2 : P o = 1 : s : ( 1 − s )
二次入力からトルクを求める式は? T = P 2 / ω s T = P_2/\omega_s T = P 2 / ω s ω s = 2 π N s / 60 \omega_s = 2\pi N_s/60 ω s = 2 π N s /60
二次効率は、すべりでどう表せますか? P o / P 2 = 1 − s P_o/P_2 = 1 - s P o / P 2 = 1 − s
二次抵抗を m m m m m m
まとめ
誘導電動機の等価回路は、変圧器の二次抵抗を r 2 r_2 r 2 r 2 / s r_2/s r 2 / s
r 2 ′ / s = r 2 ′ + r 2 ′ ( 1 − s ) / s r_2'/s = r_2' + r_2'(1-s)/s r 2 ′ / s = r 2 ′ + r 2 ′ ( 1 − s ) / s 二次入力 : 二次銅損 : 機械出力は 1 : s : ( 1 − s ) 1 : s : (1-s) 1 : s : ( 1 − s ) P 2 / ω s P_2/\omega_s P 2 / ω s
トルクは r 2 ′ / s r_2'/s r 2 ′ / s V 1 2 V_1^2 V 1 2
定数は無負荷試験(励磁回路)と拘束試験(r 1 + r 2 ′ r_1 + r_2' r 1 + r 2 ′ x 1 + x 2 ′ x_1 + x_2' x 1 + x 2 ′
量 式 二次銅損、機械出力 P c 2 = s P 2 P_{c2} = sP_2 P c 2 = s P 2 P o = ( 1 − s ) P 2 P_o = (1-s)P_2 P o = ( 1 − s ) P 2 トルク T = P o / ω = P 2 / ω s T = P_o/\omega = P_2/\omega_s T = P o / ω = P 2 / ω s 比例推移 s ′ = s ( r 2 + R ) / r 2 s' = s(r_2 + R)/r_2 s ′ = s ( r 2 + R ) / r 2
誘導電動機の全体像は三相誘導電動機とは で、次の単元の同期機は同期発電機とは で整理します。
 機械を図解で読む図解でわかる 電験三種 機械 2