三相誘導電動機とは|回転磁界・同期速度・すべりの計算とトルク特性を図解
電験三種の三相誘導電動機を、回転磁界で回転子が回るしくみから整理します。同期速度 120f/p とすべりの計算、かご形と巻線形の違い、トルク特性、スターデルタ始動と速度制御を、図と例題で確認できます。
 機械を図解で読む図解でわかる 電験三種 機械 2
変圧器Kindle Unlimited 対象Kindle で読む
工場のポンプも送風機も、動かしているのはたいてい三相誘導電動機です。構造が簡単で丈夫なため、電験三種の機械でも中心になる単元です。この記事では、回転磁界で回転子が回るしくみから、同期速度とすべりの計算、かご形と巻線形の違い、トルク特性、始動法と速度制御までを順に整理します。
- 三相誘導電動機とは
- 固定子の回転磁界で、電源につながない回転子が回る交流電動機
- 同期速度とすべり
- 、、回転子の周波数は
- かご形と巻線形
- 回転子の構造の違い。かご形は簡単で丈夫、巻線形は二次抵抗を外から変えられる
- トルク特性
- 停動トルクは二次抵抗によらず、トルクは電圧の 2 乗に比例
- 始動法と速度制御
- スターデルタ始動は電流もトルクも 1/3、速度は極数・周波数・すべりで変える
- 例題と間違えやすいところ
- 同期速度、すべり、始動電流の計算
三相誘導電動機とは?回転磁界で回るしくみ
三相誘導電動機とは、固定子の巻線に三相交流を流してつくった回転磁界で、回転子を回す交流電動機です。固定子を一次側、回転子を二次側と呼びます。回転子には電源をつなぎません。回転磁界が回転子の導体を横切ると電磁誘導で起電力が生じ、回転子に電流が流れます。「誘導」電動機という名前は、このはたらきに由来します。
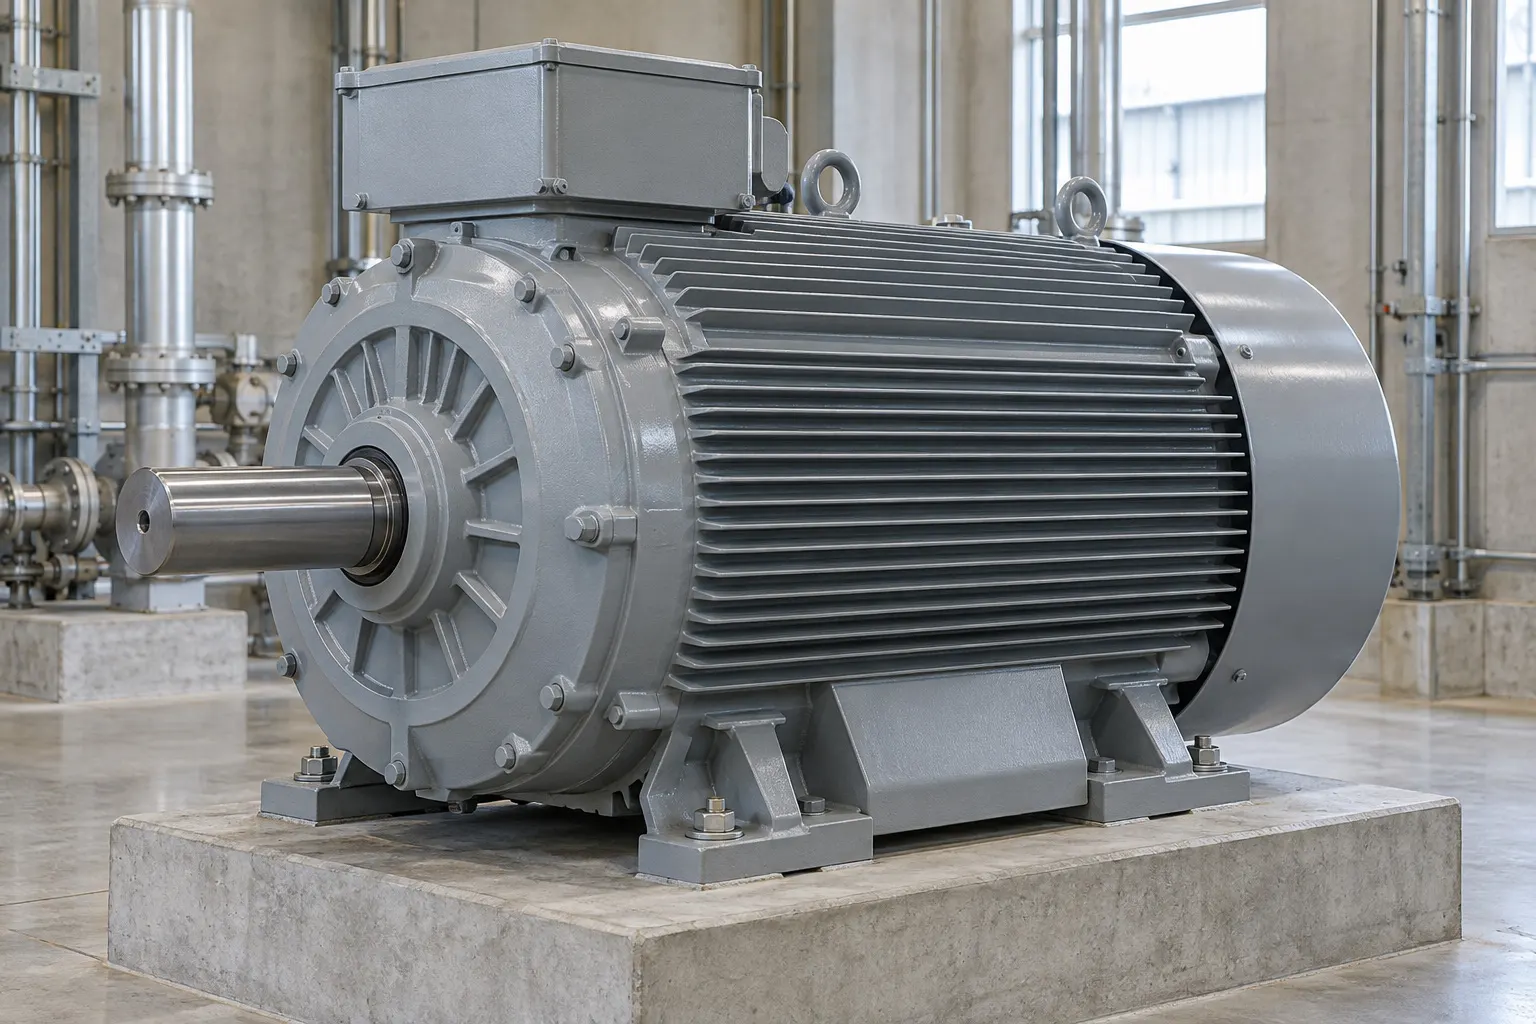
外から見ると、ふつうの三相誘導電動機は筒状の本体と端子箱、出力軸でできています(図1)。本体の表面のひだは、巻線と鉄心で生じた熱を逃がす冷却フィンです。
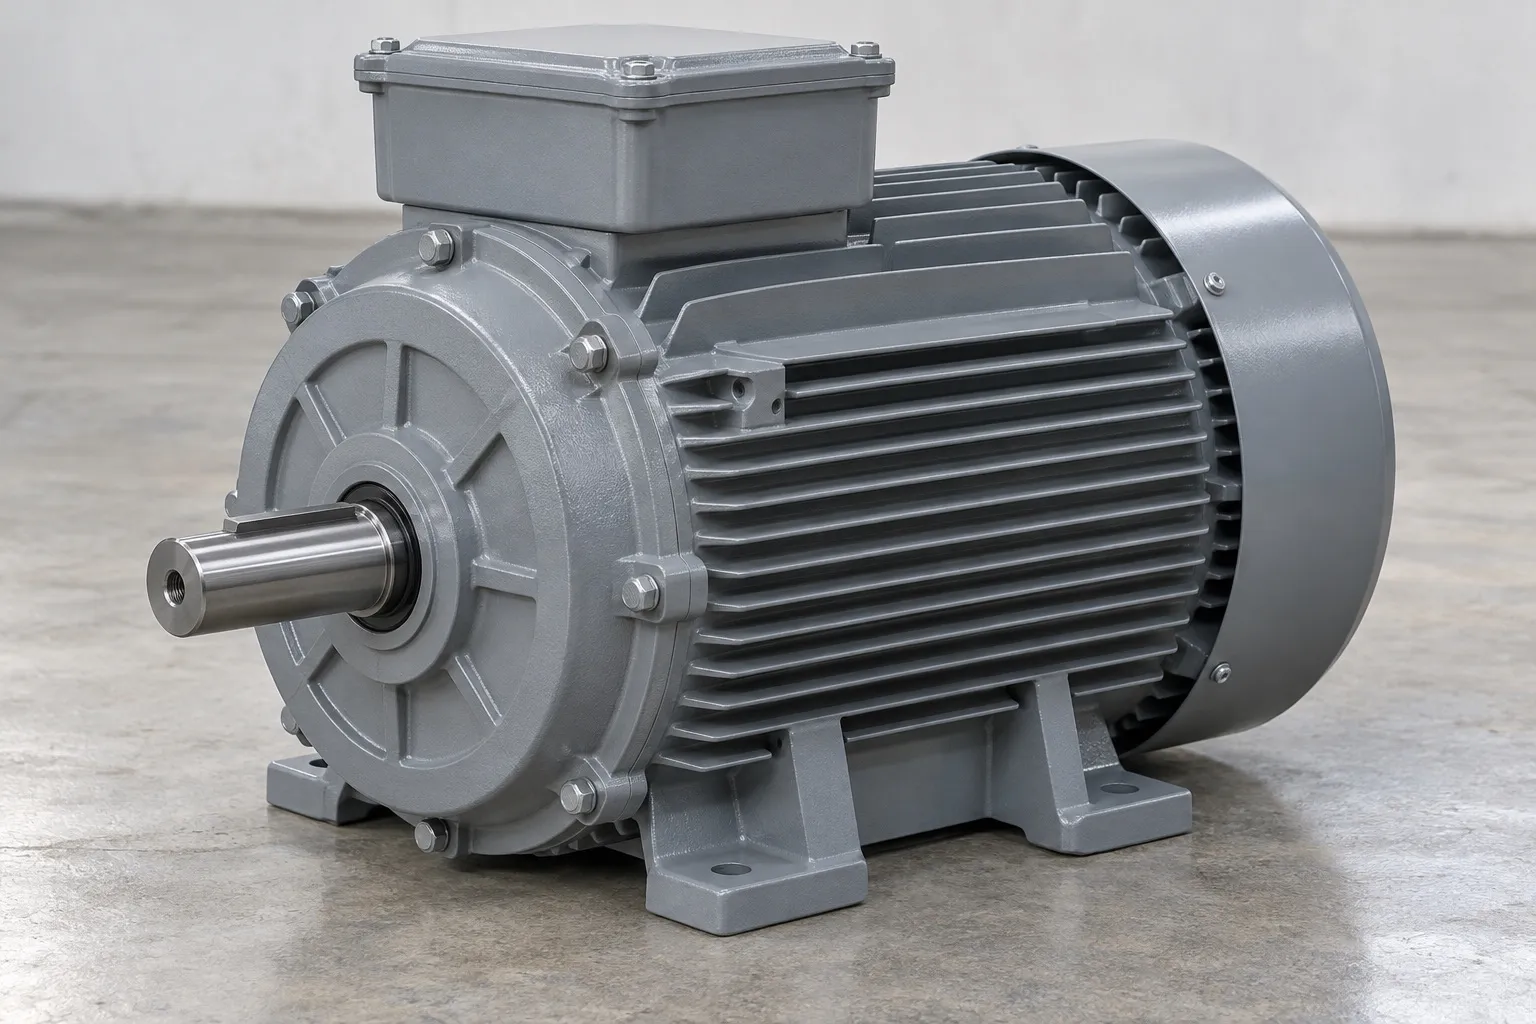
- 端子箱 電源の三相の線をつなぐ
- 冷却フィン 表面積を広げて熱を逃がす
- ファンカバー 後ろの冷却ファンを覆う
- 出力軸 回転を負荷へ伝える
- 取付脚 ボルトで台に固定する
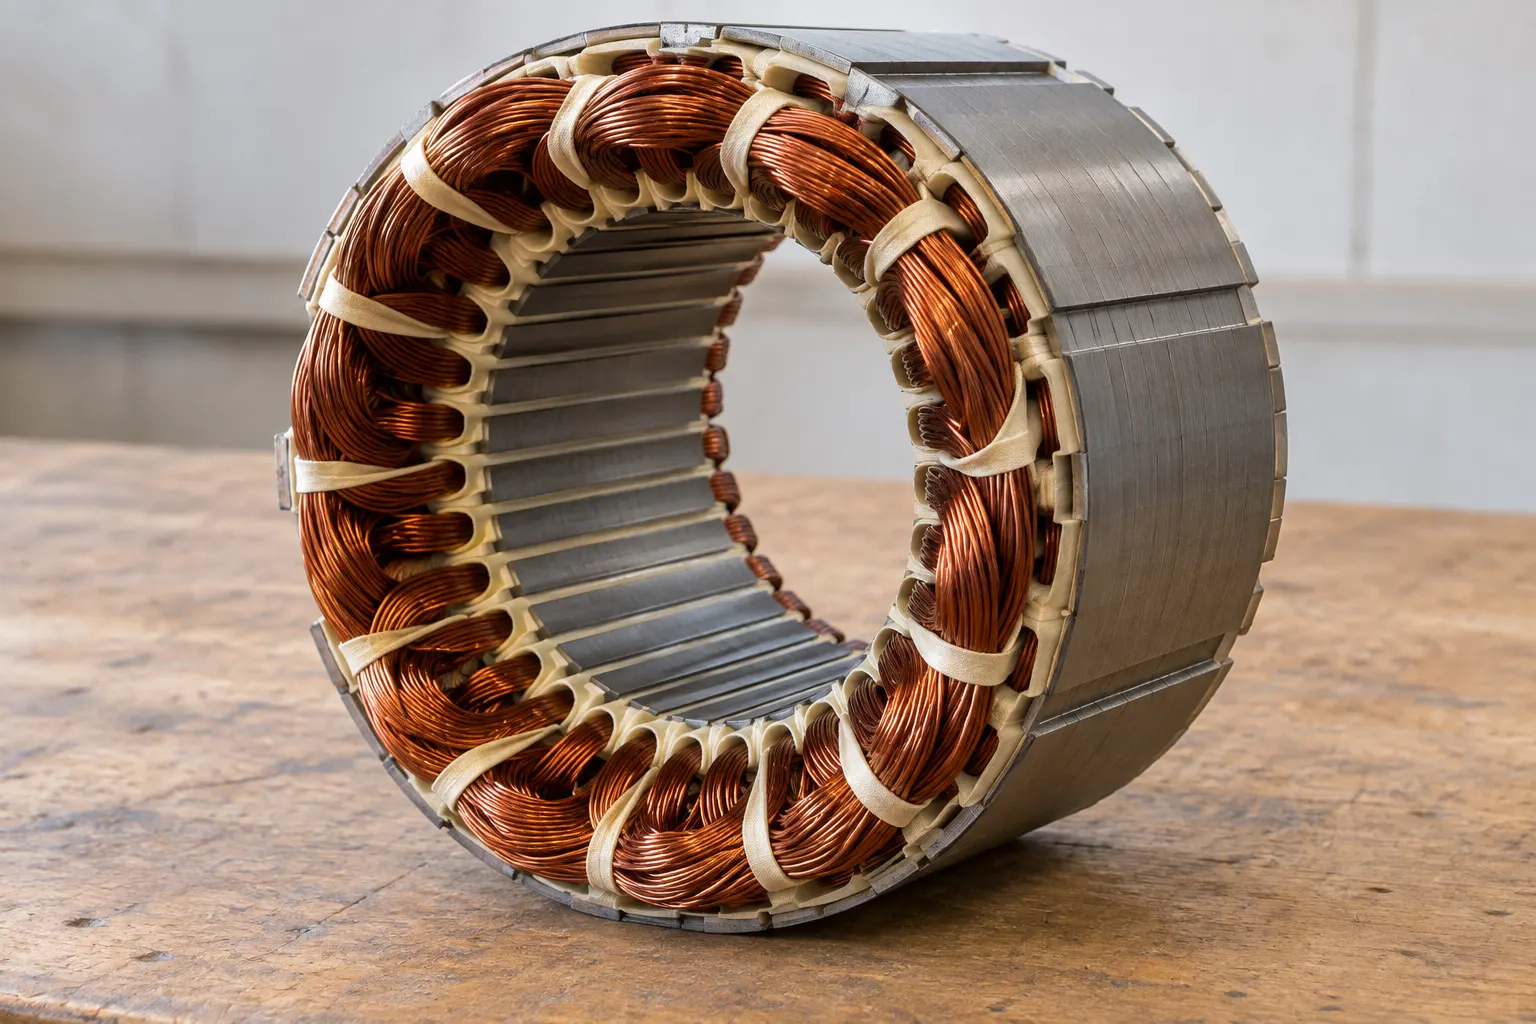
固定子には、a、b、c の 3 組の巻線を、空間で 120° ずつずらして巻きます。ここに、位相が 120° ずつずれた三相交流を流すと、3 組の巻線がつくる磁界の合成は、大きさが一定のまま回ります(図2)。
図2のように、電流の位相が 60° 進むごとに、合成磁界の向きも 60° 回ります。a 相の電流が最大の では磁界は a 相の巻線の向き、b 相の電流が最大の では b 相の巻線の向きです。合成磁界の大きさは、1 相がつくる磁界の最大値の 倍で、向きによらず一定です。回る向きは三相の相順(a → b → c)で決まります。
回転子が回るまでの流れは、次の 3 段階です。
- 回転磁界が回転子の導体を横切り、導体に起電力が生じる
- 回転子の導体は閉じた回路になっているので、起電力で電流が流れる
- その電流が磁界から電磁力を受け、回転子は磁界と同じ向きに回る
この流れは、直流機の電磁力と誘導起電力の考え方と同じです。直流機では導体の側が回って磁束を切りましたが、誘導電動機では磁界の側が回って導体を切ります。導体に生じる起電力 は電磁誘導、電流が受ける力 は磁界の強さと電磁力の記事で確かめられます。
同期速度とすべりの計算
回転磁界の回る速さを、同期速度 といいます。極数を 、電源の周波数を とすると、次の式で表せます。
この式は、次のように導けます。2 極の巻線では、電流が 1 周期変化する間に磁界が 1 回転します。周波数 は 1 秒間に 周期なので、磁界は毎秒 回転、毎分 回転です。極数が のときは、1 周期で磁界は 回転しか回らないので、 になります。極数が多いほど、同期速度は遅くなります。
| 極数 | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3000 | 3600 |
| 4 | 1500 | 1800 |
| 6 | 1000 | 1200 |
| 8 | 750 | 900 |
| 10 | 600 | 720 |
| 12 | 500 | 600 |
表の値の単位は (毎分の回転数)です。
回転子は、同期速度までは加速できません。回転子の回転速度を とすると、同期速度との差の割合を、すべり といいます。
式を変形すると、回転速度は です。電動機として運転しているときは で、定格運転のすべりは数%程度です。 は回転子が止まっている状態(始動の瞬間)、 は同期速度で回る状態です。すべりは小数で表し、% で言われたときは 100 で割って小数に直してから計算します。
回転子の導体から見ると、回転磁界は相対的に の速さで通り過ぎます。回転子の導体に生じる起電力と電流の周波数 は、この相対速度に比例するので、次の式になります。
始動の瞬間は なので で、回転子の周波数は電源と同じです。回転数が上がって が小さくなるほど、回転子の周波数は低くなります。
回転子を同期速度より速く回すと、 なので になり、誘導電動機は発電機としてはたらきます。これが誘導発電機で、小水力発電などで使われます。くわしくは水車発電機の記事で触れています。
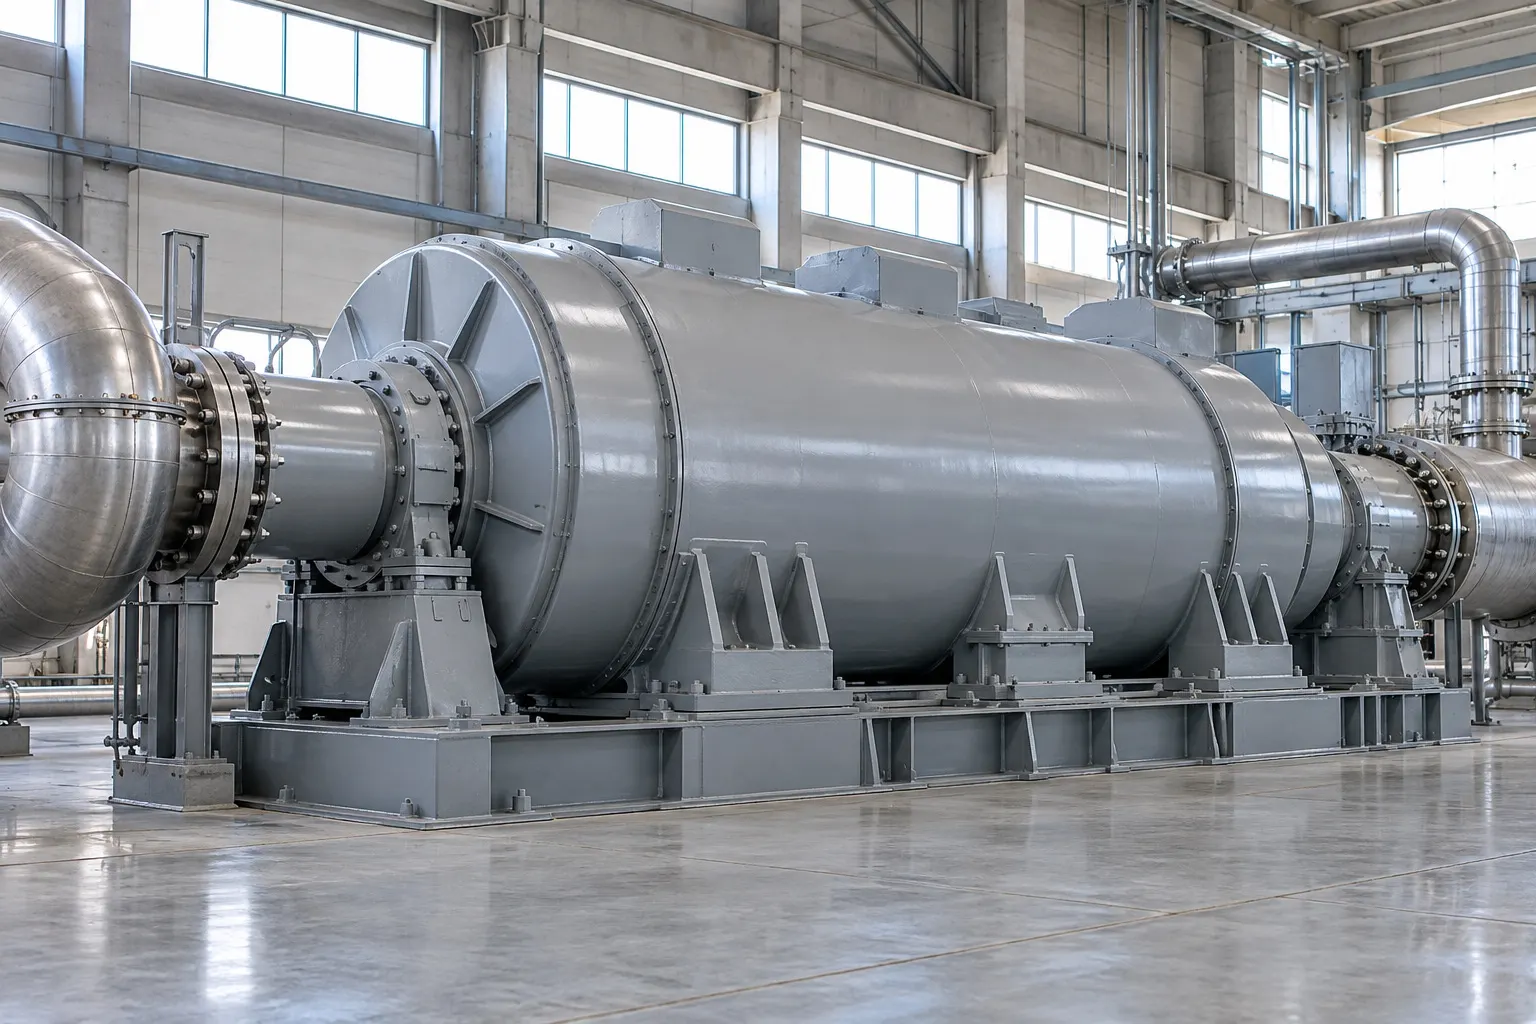
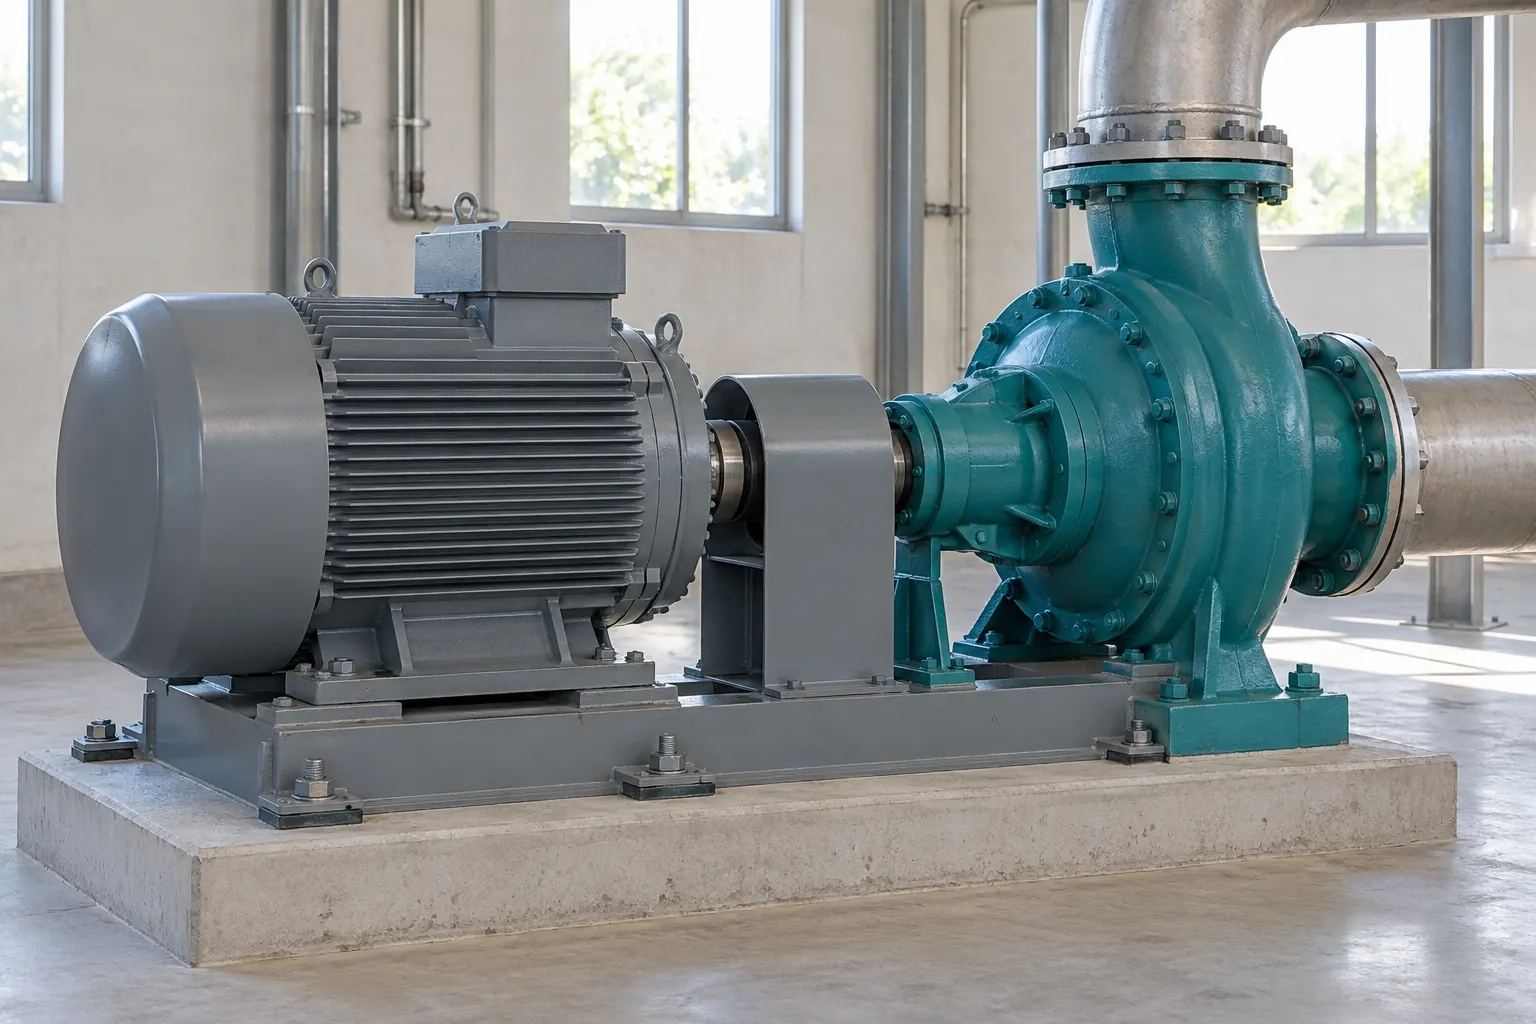
送風機やポンプをつないだ電動機は、負荷がかかると回転速度が同期速度のわずかに下で安定します(図4)。
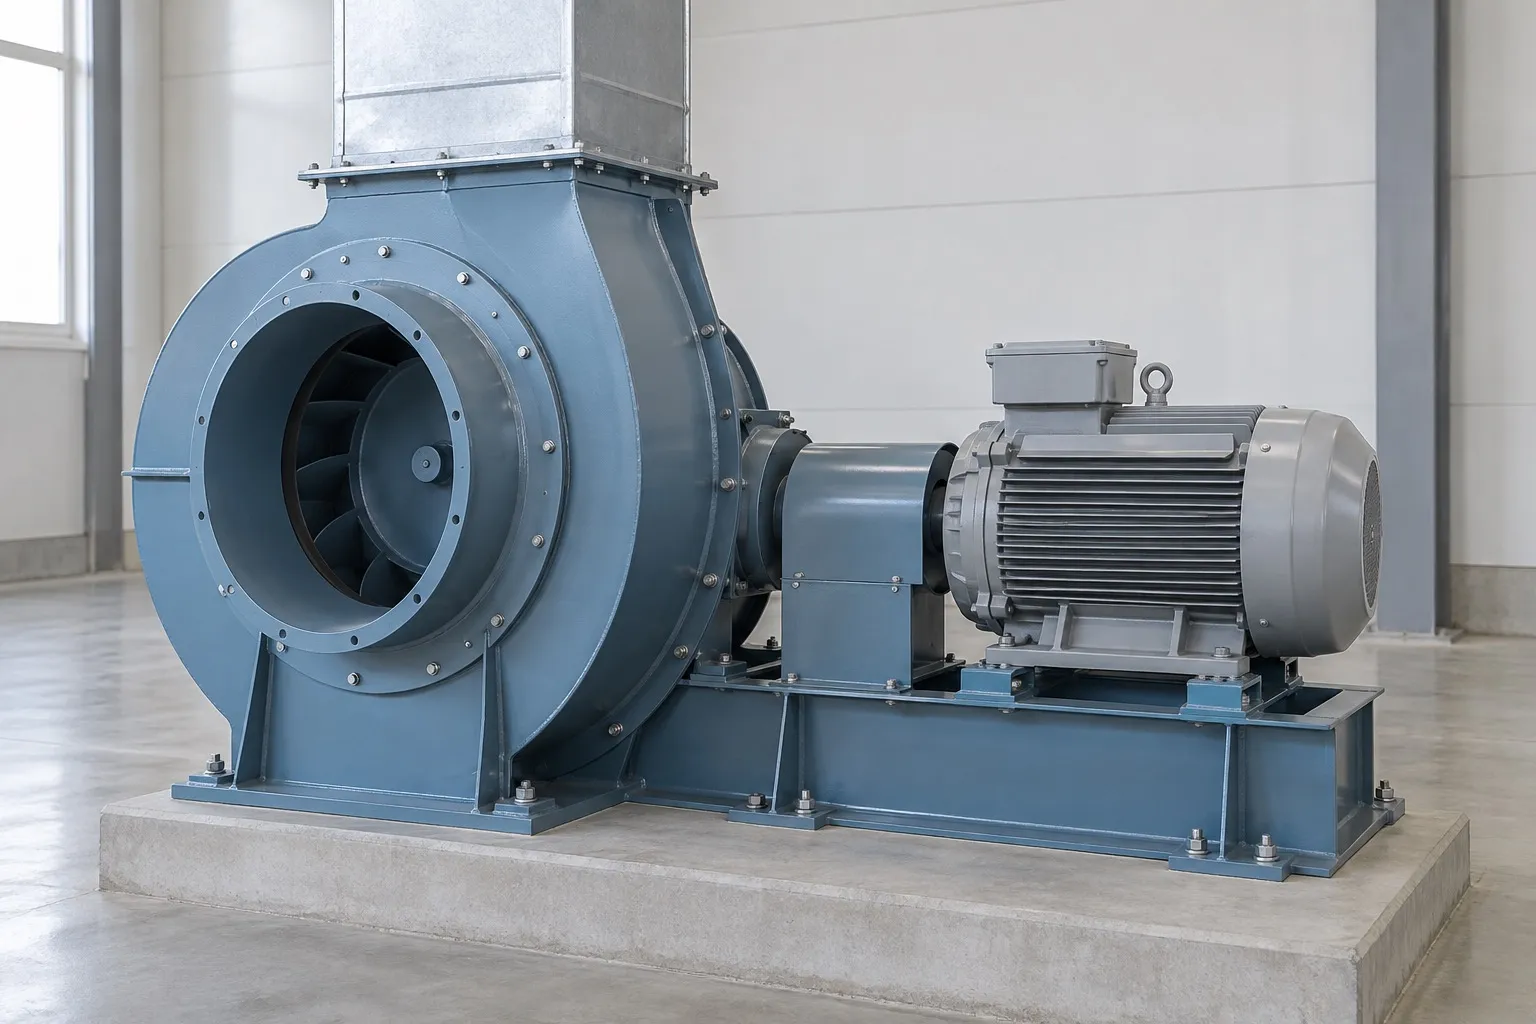
- 羽根車 回転して空気を送る
- ケーシング 羽根車を囲む渦巻形の外殻
- 軸継手 電動機と送風機の軸をつなぐ
- 端子箱 電源の線をつなぐ
- 電動機 三相誘導電動機の本体
かご形と巻線形の違い
三相誘導電動機は、回転子の構造によって、かご形と巻線形の 2 種類に分けられます。かご形は、回転子の鉄心の溝に導体棒を通し、両端を端絡環で短絡したものです。名前は、棒の並びが鳥かごに似ていることに由来します(図5)。巻線形は、回転子に三相の巻線を巻き、スリップリングとブラシを通して外の抵抗につなげるようにしたものです。
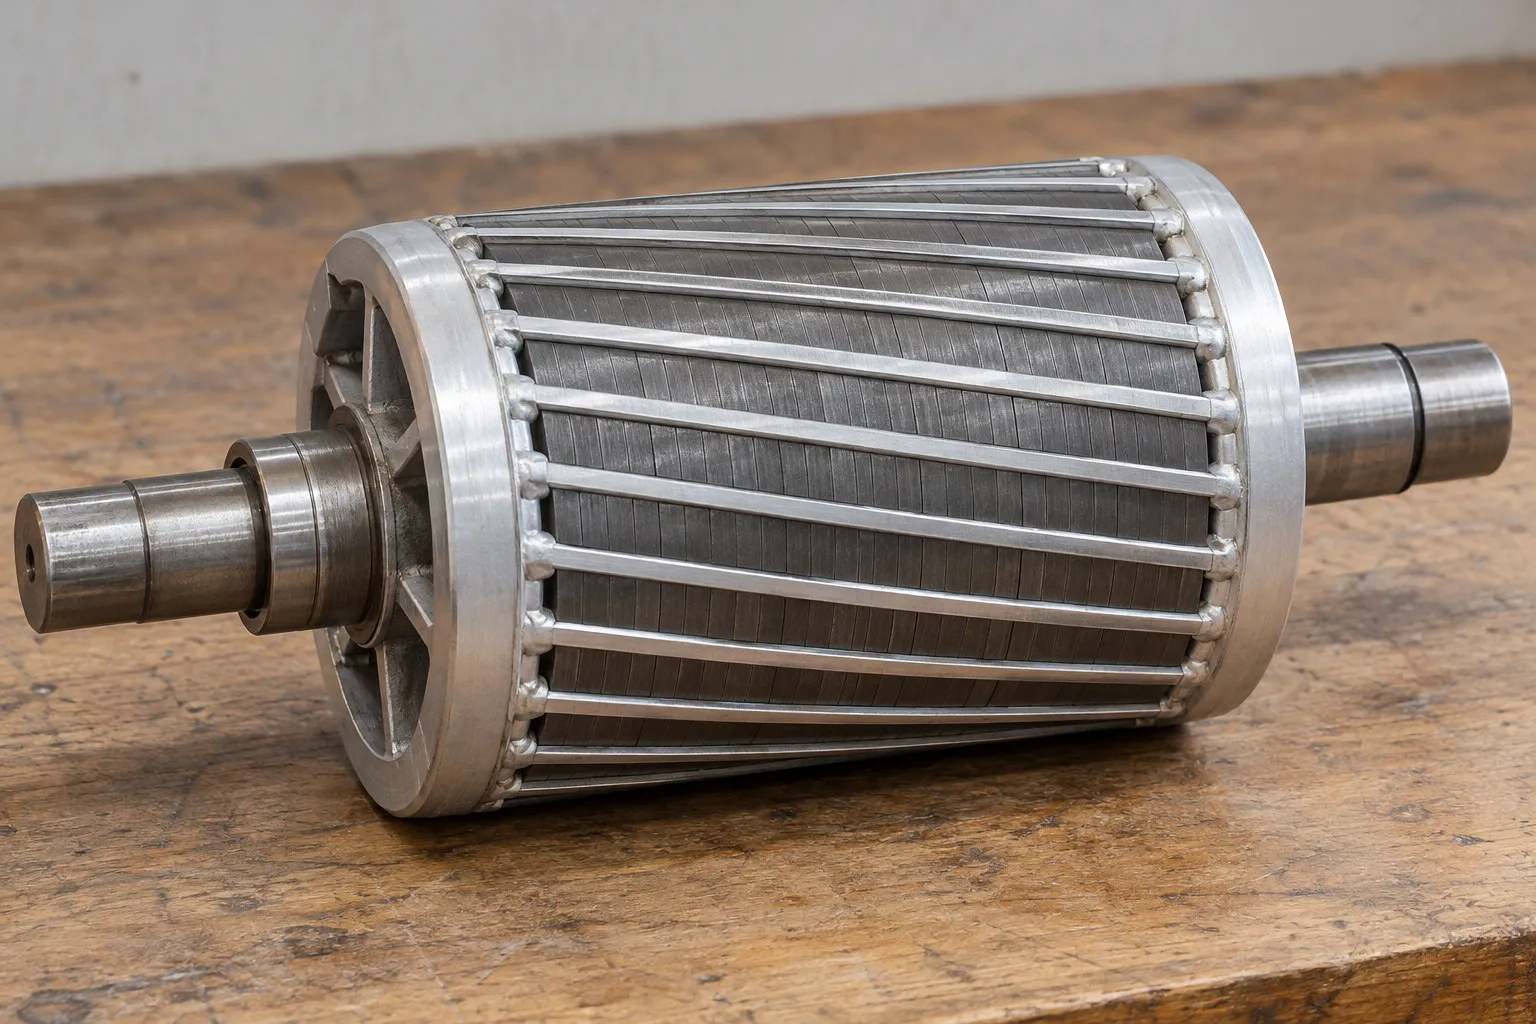
- 導体棒 鉄心の溝に通した金属の棒
- 端絡環 棒の両端を短絡する輪
- 鉄心 薄い鋼板を重ねたもの
- 軸 ベアリングで支える
| 項目 | かご形 | 巻線形 |
|---|---|---|
| 回転子の導体 | 棒を端絡環で短絡 | 三相巻線をスリップリングへ |
| 構造 | 簡単で丈夫 | 複雑でブラシの保守が要る |
| 二次抵抗の外付け | できない | できる |
| 始動 | 始動電流が大きい | 外付け抵抗で電流を抑える |
| 使われ方 | 広く一般に使われる | 始動が重い負荷や速度制御用 |
かご形のうち、回転子の溝を深くした深溝形や、導体を二重にした二重かご形は、始動時に回転子の抵抗が大きくはたらくので、始動電流を抑えて始動トルクを大きくできます。
トルク特性:停動トルクと始動トルク
すべり を横軸にして、電動機のトルクを表したものが、トルク–すべり特性です(図6)。始動の瞬間()のトルクが始動トルク、 を小さくしていくとトルクが最大になる点のトルクが停動トルク(最大トルク)です。定格運転は、 の小さい側にあります。
図6の曲線の左側(停動トルクより の小さい側)は、安定に運転できる範囲です。負荷が増えて回転速度が下がると、 が増えて、電動機のトルクも増えるので、負荷トルクとつり合う点に落ち着きます。右側では逆に、 が増えるほどトルクが減るため、負荷が停動トルクを超えると、回転は下がり続けて止まってしまいます。停動トルクの名前は、この現象に由来します。
が小さい範囲では、トルクはほぼ に比例します。このため、負荷が変わっても、回転速度は同期速度の数%しか変わりません。
これらの性質の数式による導き方と、二次抵抗を変えたときのトルク曲線の動きは、誘導電動機の等価回路の記事で説明します。
始動法と速度制御
停止している誘導電動機に全電圧を加えると、回転磁界に対して回転子は止まっている()ので、大きな始動電流が流れます。始動電流は定格電流の数倍にもなり、電源の電圧が下がる原因になります。そこで、容量に応じて次の始動法を使い分けます。
| 始動法 | しくみ | 特徴 |
|---|---|---|
| 全電圧始動 | 全電圧をそのまま加える | 小容量の電動機向き |
| スターデルタ始動 | Y 結線で始動し Δ に切り換える | 電流もトルクも |
| 始動補償器 | 単巻変圧器で電圧を下げる | 電圧 倍でトルク 倍 |
| 二次抵抗始動 | 巻線形の二次に抵抗を入れる | 電流を抑え、トルクは大きい |
スターデルタ始動は、運転時に Δ 結線で使う電動機の巻線を、始動の間だけ Y 結線にして、巻線にかかる電圧を下げる方法です(図7)。
線間電圧を 、巻線 1 相のインピーダンスを とすると、Y 結線の線電流と Δ 結線の線電流は、次のとおりです。
線電流は になります。トルクは巻線にかかる電圧の 2 乗に比例するので、巻線電圧が 倍になる Y 結線では、トルクも 倍です。始動電流は下がりますが、始動トルクも下がるので、始動が重い負荷には向きません。
始動補償器は、単巻変圧器で電圧を 倍()に下げて始動する方法です。電動機に流れる電流は 倍、トルクは 倍になります。電源側の電流は、単巻変圧器の巻数比のぶんだけさらに 倍になるので、 倍です。
次に、速度制御です。回転速度は なので、、、 のどれかを変えれば速度が変わります。インバータなどの電力変換装置は、制御盤の中に収められています(図8)。
- のぞき窓 扉を開けずに中を見る窓
- 取っ手 鍵付きの扉の取っ手
- 通風口 盤内の熱を逃がす
- 台座 盤を床に固定する
| 速度制御 | 変えるもの | 特徴 |
|---|---|---|
| 極数切換 | 極数 | 速度は段階的。かご形で使う |
| 周波数制御 | 周波数 | インバータで電圧も同時に変える |
| 二次抵抗制御 | すべり | 巻線形。損失が増えて効率が下がる |
周波数制御では、電圧と周波数の比 を一定に保ちます。磁束は にほぼ比例するので、比を保てば、磁束とトルクを一定に保ったまま速度を変えられるからです。二次抵抗制御は、二次抵抗を大きくしてすべりを増やし、速度を下げる方法です。そのぶん二次回路での損失(二次銅損)が増えます。直流電動機の速度制御と見比べると、回転速度を決める式の中で、変える量が違うことが分かります。電圧と周波数をいっしょに変える装置のしくみは、インバータの記事で図解しています。
例題と間違えやすいところ
解答と解説を見る
同期速度は、
すべりは、
です(4 %)。回転子の周波数は、
です。
解答と解説を見る
同期速度は、
すべりは なので、回転速度は、
です。
解答と解説を見る
Y 結線にすると、巻線にかかる電圧は 倍になります。Y 結線の線電流は巻線の電流と等しく、Δ 結線の線電流は巻線の電流の 倍なので、線電流は、
倍になります。トルクは巻線電圧の 2 乗に比例するので、
倍です。
です。
解答と解説を見る
周波数 での同期速度は、
です。回転速度は、
です。周波数を 50 Hz の 0.6 倍にしたので、同期速度も 1500 の 0.6 倍の 900 になっています。
間違えやすいところを表にまとめます。
| 間違い | 正しくは |
|---|---|
| を極対数で入れる | は極数。極対数 なら |
| すべりの分母を にする | 分母は |
| スターデルタで電流が | 線電流は |
| すべり 4 % を 4 で代入する | 4 % は |
| 電動機で | 電動機は () |
よくある質問
なぜ「誘導」電動機と呼ぶのですか?
回転子に電源をつながず、固定子の回転磁界による電磁誘導で、回転子に電流を流して回すからです。直流電動機のように、ブラシと整流子で回転子へ電流を送る必要がありません。
なぜ回転子は同期速度まで加速できないのですか?
回転子が同期速度で回ると、回転磁界と回転子が同じ速さになり、導体が磁束を横切らなくなるからです。起電力が 0 になり、電流が流れず、トルクも 0 になります。トルクを出すには、磁界より少し遅れて、導体が磁束を切り続ける必要があります。この遅れの割合がすべりです。
回転方向を逆にするには、どうしますか?
電源につなぐ三相の線 3 本のうち、2 本を入れ替えます。相順が逆になり、回転磁界の向きが逆になるので、回転子も逆向きに回ります。
単相誘導電動機とは、どう違いますか?
単相交流だけでは、向きが回らず、大きさが脈動するだけの磁界しかできません。そのままでは回り始められないので、コンデンサなどで始動用の磁界をつくって始動します。三相誘導電動機は、三相交流だけで回転磁界ができるので、始動の装置が要りません。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
三相誘導電動機で、回転磁界はどのようにできますか?
空間で 120° ずつずらした 3 組の巻線に、位相が 120° ずつずれた三相交流を流します。合成磁界は大きさ一定のまま、同期速度で回ります。
同期速度の式と、6 極・60 Hz の値は?
で、 です。
すべりの式と、、 のときの値は?
で、(2 %)です。
、 のとき、回転子の周波数は?
です。
スターデルタ始動で、始動電流と始動トルクはどうなりますか?
どちらも全電圧始動の になります。
二次抵抗を大きくすると、停動トルクと、停動トルクを生じるすべりはどうなりますか?
停動トルクは変わらず、停動トルクを生じるすべりは二次抵抗に比例して大きくなります。
まとめ
- 三相誘導電動機は、固定子の回転磁界で、電源につながない回転子を回す電動機
- 同期速度は 、すべりは 、回転子の周波数は
- かご形は簡単で丈夫、巻線形は二次抵抗を外から変えられる
- 停動トルクは二次抵抗によらず、停動のすべりは二次抵抗に比例、トルクは電圧の 2 乗に比例
- スターデルタ始動は、始動電流も始動トルクも
| 求めるもの | 式 |
|---|---|
| 同期速度 | |
| すべり | |
| 回転速度 | |
| 回転子の周波数 |
次の記事では、変圧器と同じ考え方で誘導電動機の等価回路をつくり、二次入力・二次銅損・出力の関係とトルクの計算を学びます。回転速度が同期速度とぴったり一致する同期発電機は、発電所の発電機の主役です。