前の記事の同期発電機と構造は同じで、電力の向きだけが逆になったものが同期電動機です。回転子は同期速度ちょうどで回り、負荷が変わっても速度は変わりません。そのうえ、界磁電流というつまみ1つで、力率を遅れから進みまで変えられます。
この記事では、同期速度と負荷角、始動法と制動巻線、界磁電流と力率の関係(V曲線)、同期調相機、出力とトルクの式、乱調を、図と例題で順に確認します。
同期電動機の全体像
- しくみ
- 回転磁界に回転子の磁極が引かれ、同期速度 Ns=120f/p で回る。負荷で変わるのは速度でなく負荷角 δ
- 始動
- そのままでは始動できない。制動巻線・始動電動機・低周波で始動する
- 力率と V 曲線
- 界磁電流を小さくすると遅れ、大きくすると進み。底は力率 1
- 無負荷の同期電動機が同期調相機
- 出力とトルク
- P=3VEsinδ/Xs、T=P/ω。δ=90∘ で最大、超えると脱調
- 例題
- 同期速度とトルク、負荷角、E=V−jXsI、V 曲線の読み取り
同期電動機とは?回転磁界に引かれて同期速度で回る
同期電動機とは、回転子が回転磁界と同じ速さ(同期速度)で回る交流電動機です。固定子には三相の電機子巻線、回転子には直流で励磁する磁極があり、構造は同期発電機と同じです。発電機は回転子を原動機で回して電力を取り出し、電動機は三相の電力を入れて回転子を回します。
固定子の三相巻線に三相交流を流すと、N 極と S 極が回る回転磁界ができます。回転子の磁極は、この磁極に引かれて同じ速さで回ります。負荷がかかると、回転子の磁極の軸は回転磁界の軸より角 δ だけ遅れます(図1)。この δ を負荷角といい、発電機とは遅れる側が逆です。
図1 回転磁界(橙)に回転子の磁極(青)が角 δ だけ遅れて引かれ、同じ速さで回る
回転磁界の速さ、つまり同期速度 Ns は、周波数 f [Hz] と極数 p で決まります。
Ns=p120f [min−1]
単位を min−1 として、よく使う極数と周波数の値を並べます。
| 極数 | 50 Hz | 60 Hz |
|---|
| 2 | 3000 | 3600 |
| 4 | 1500 | 1800 |
| 6 | 1000 | 1200 |
始動法と制動巻線|自己始動できない理由
同期電動機は、そのままでは始動できません。回転磁界は、50 Hz・2 極なら 1 秒間に 50 回転と速く回ります。停止している回転子の磁極は、N 極に引かれたかと思うと、すぐ次に S 極にも引かれ、引く力と押す力が交互に入れ替わります。平均するとトルクは 0 で、回転子は動き出せません。
そこで、回転子を同期速度の近くまで別の方法で回してから、回転磁界に引き入れます。始動法は 3 つあります。
| 方法 | 回し方 | 備考 |
|---|
| 自己始動法 | 制動巻線でかご形のように始動 | 同期速度の近くで励磁 |
| 始動電動機法 | 別の電動機で回す | 同期速度の近くまで加速 |
| 低周波始動法 | 低い周波数の電源から始める | 周波数を上げて加速 |
自己始動法に使うのが制動巻線です。磁極の面に銅などの棒を埋め、両端を端絡環でつなぎます(図2)。かご形誘導電動機の回転子と同じ形です。
図2 制動巻線。磁極の面に埋めた棒の両端を、端絡環でつなぐ
始動のときは、回転磁界が棒を切って電流が流れ、三相誘導電動機と同じ原理でトルクが生じて回転子が加速します。同期速度の近くまで上がったら、界磁巻線に直流を流します。すると回転子の磁極が回転磁界に引かれ、同期速度でそろって回ります(引き入れ)。同期速度で回っているあいだは、回転磁界が棒を切らないので、制動巻線にはほとんど電流が流れません。
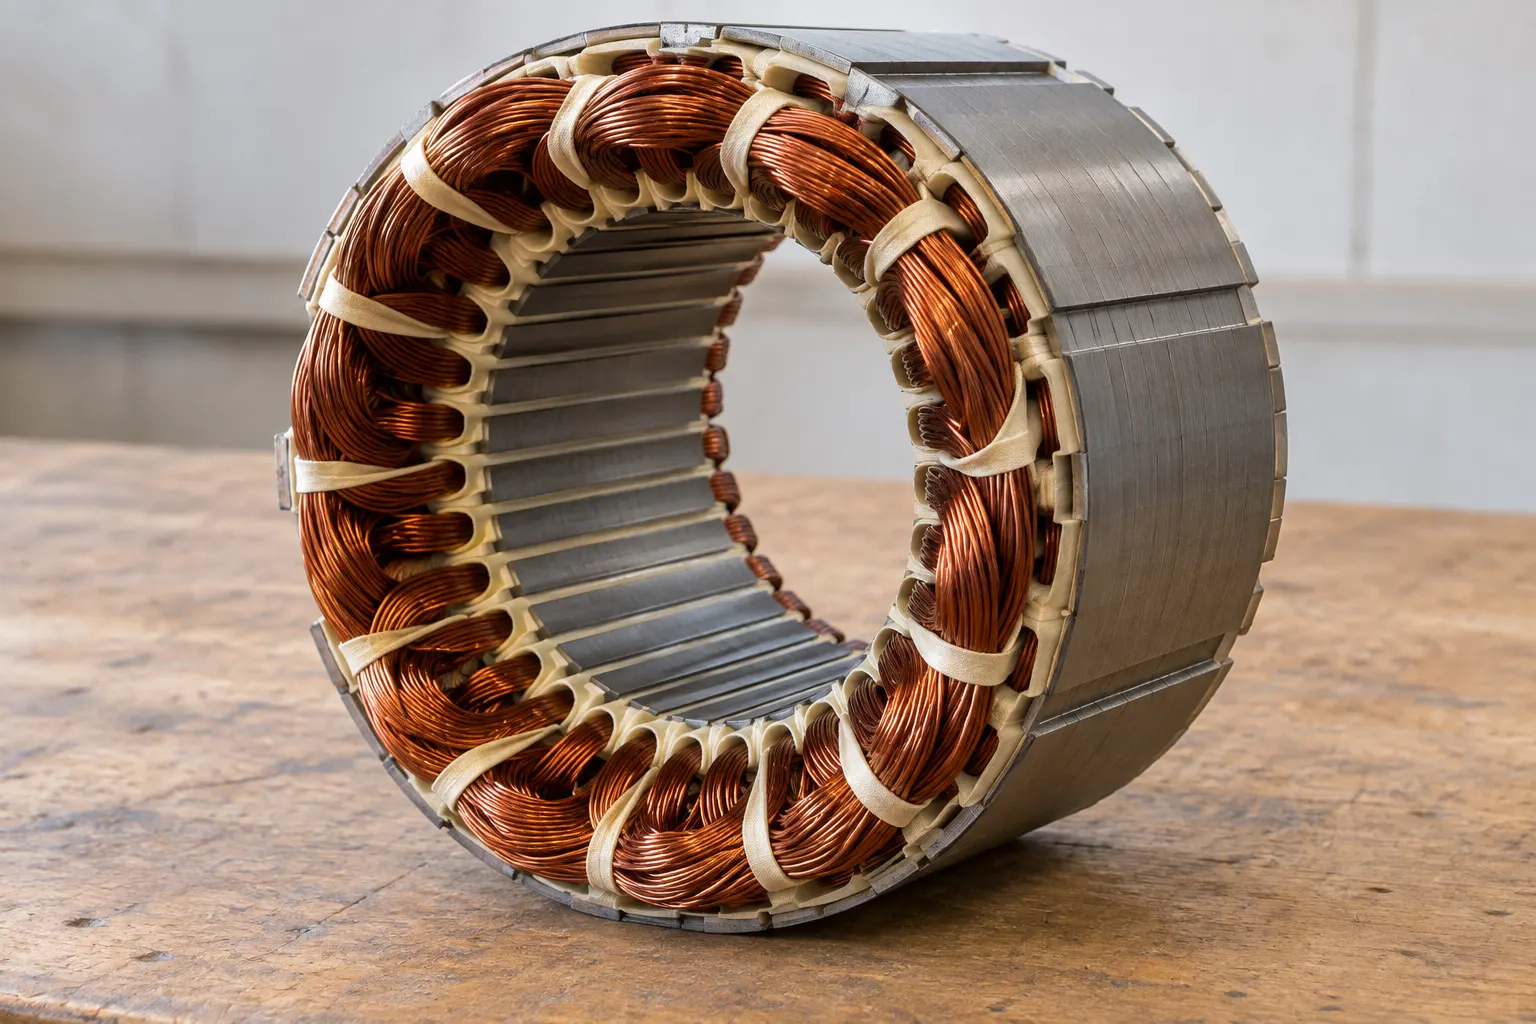
回転子の磁極は、突極形では次の写真のように、鉄心に巻いたコイルへ直流を流して励磁します。
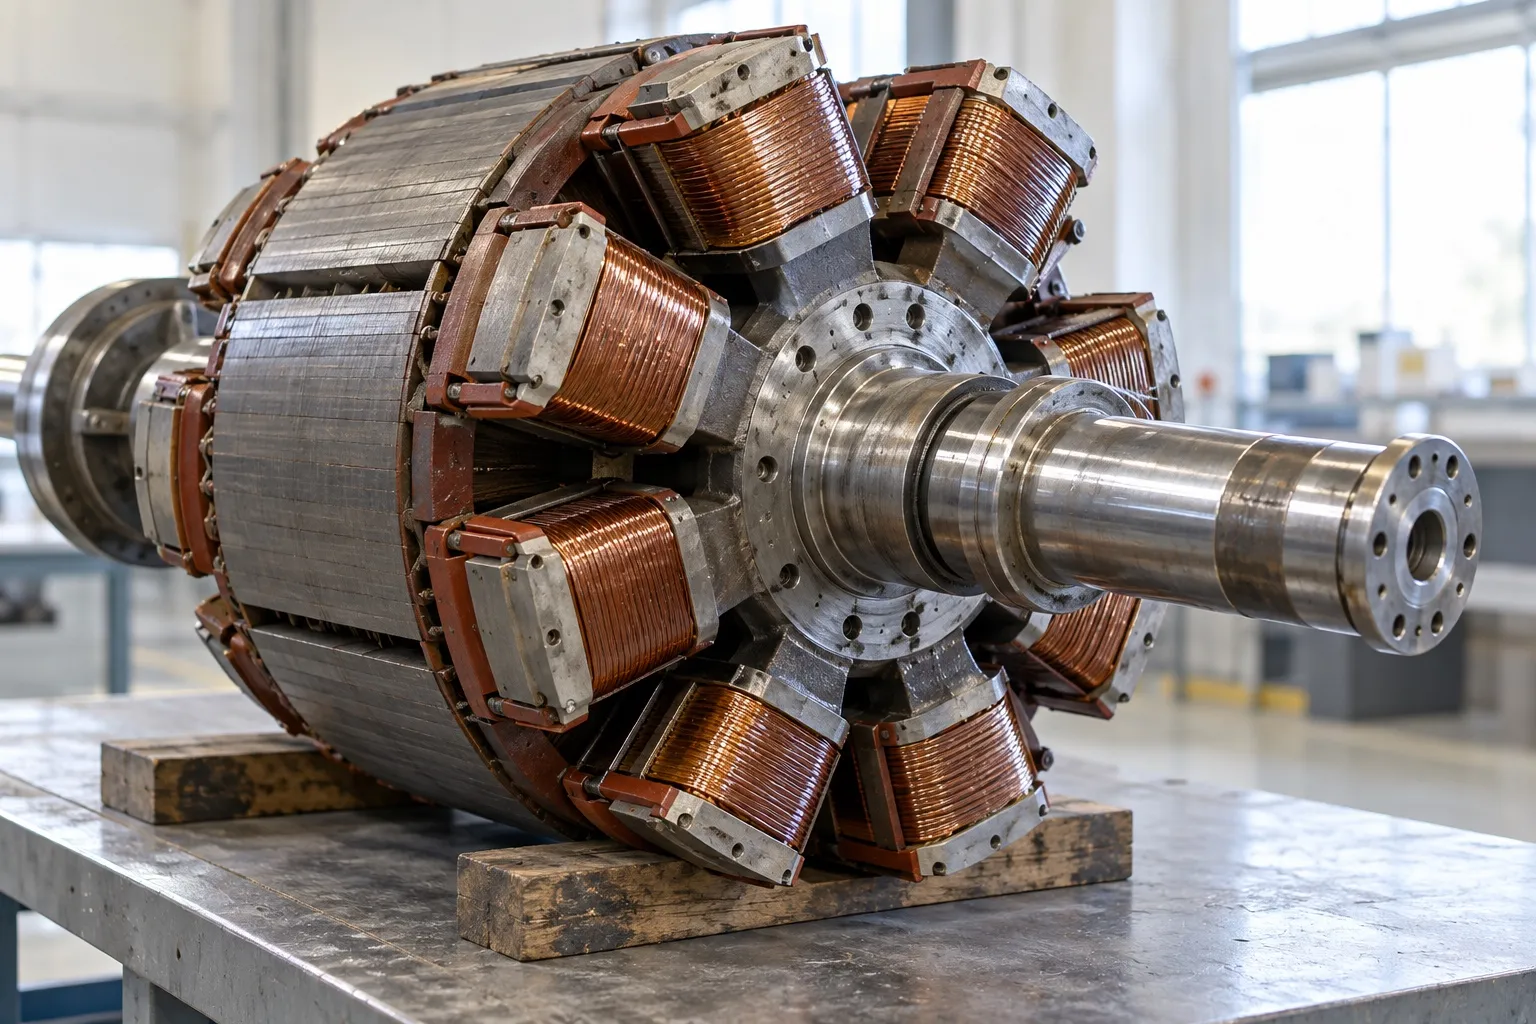 1銅の巻線2積層鉄心3軸4木のまくら
- 銅の巻線 磁極に巻いたコイル
- 積層鉄心 鋼板を重ねた部分
- 軸 右に出ている
- 木のまくら 作業台の上
図3 突極形の回転子。磁極に巻いた銅の巻線に、直流を流して励磁する(写真はイメージ)
制動巻線には、もう一つ大事な働きがあります。運転中に負荷が変わって回転子が揺れたとき、その揺れを抑える働きです(乱調、後述)。
界磁電流と力率の関係|不足励磁と過励磁
同期電動機の1相分の等価回路は、同期発電機の逆向きの電流を考えたものです。電源の電圧 V˙ から、同期リアクタンス jXs を通って、電流 I˙ が回転子の誘導起電力 E˙ に流れ込みます(図4)。電機子抵抗は小さいので無視します。
図4 同期電動機の 1 相分の等価回路。電源から電流 I が流れ込む(電機子抵抗は無視)
V˙=E˙+jXsI˙
E の大きさは、界磁電流を増やすと大きくなります。電源電圧 V と出力が決まっているとき、界磁電流を変えると E が変わり、それにつれて電流 I の大きさと位相が変わります。
出力 P=3VIcosθ が同じなら、有効電流 Icosθ は一定です。ベクトル図で E˙=V˙−jXsI˙ の縦の成分を見ると、次の式が成り立ちます。
PEsinδ=3VIcosθ=XsIcosθ
出力が同じなら Esinδ は一定、つまり E˙ の先端は同じ高さの水平線の上を動きます。この線の上で E を短くしたり長くしたりした 3 つのベクトル図を、順に見ましょう。力率 1 になる界磁電流を基準にして、それより小さい状態を不足励磁、大きい状態を過励磁といいます。
不足励磁では E が短く、電流 I˙ は電圧 V˙ より遅れます(図5)。磁束が足りないぶんを、電源から遅れ電流を取り込んで補っています。
図5 不足励磁(界磁電流が小さい):電流 I は電圧 V より遅れる
界磁電流を力率 1 の値にすると、I˙ は V˙ と同じ向きになります(図6)。このとき電流の大きさは最小で、E=V2+(XsI)2 です。
図6 力率 1:電流 I は電圧 V と同じ向き
界磁電流をさらに大きくした過励磁では、E が長くなり、電流 I˙ は電圧 V˙ より進みます(図7)。
図7 過励磁(界磁電流が大きい):電流 I は電圧 V より進む
3 つの図は、V=1、Xs=1.5、有効電流 Icosθ=0.5 として、自分で計算して描いたものです。E と δ の値は次のとおりです。
| 状態 | E | δ |
|---|
| 不足励磁 | 1.08 | 44° |
| 力率 1 | 1.25 | 37° |
| 過励磁 | 1.57 | 29° |
V曲線と同期調相機
出力を一定にして、横軸に界磁電流 If、縦軸に電機子電流 I をとると、V の字の曲線が描けます。これが同期電動機の V 曲線です(図8)。
図8 同期電動機の V 曲線(V = 1、Xs = 1 とした自作の曲線)。底は力率 1、左は遅れ、右は進み
図は V=1、Xs=1 とした単位法で、前の節の式から自分で計算した曲線です。実機の値ではなく、形を見るためのものです。次の点を読み取ります。
- 曲線の底は力率 1 の点で、電流が最小になる。底より左(界磁電流が小さい側)は遅れ力率、右は進み力率
- 出力が大きいほど曲線は上へ移る。力率 1 の底は、右(界磁電流が大きい側)へずれる。破線は各出力の底を結んだ線
- 出力が 0(橙)の曲線は、底で電流が 0 になる
- 曲線の左端は δ=90∘ で、これより界磁電流を小さくすると同期を外れる
出力が 0 の曲線に注目します。この状態の同期電動機は、有効電力を使わず、界磁電流を変えるだけで進み電流も遅れ電流も流せます。これを電力系統の無効電力の調整に使うものが、同期調相機です。
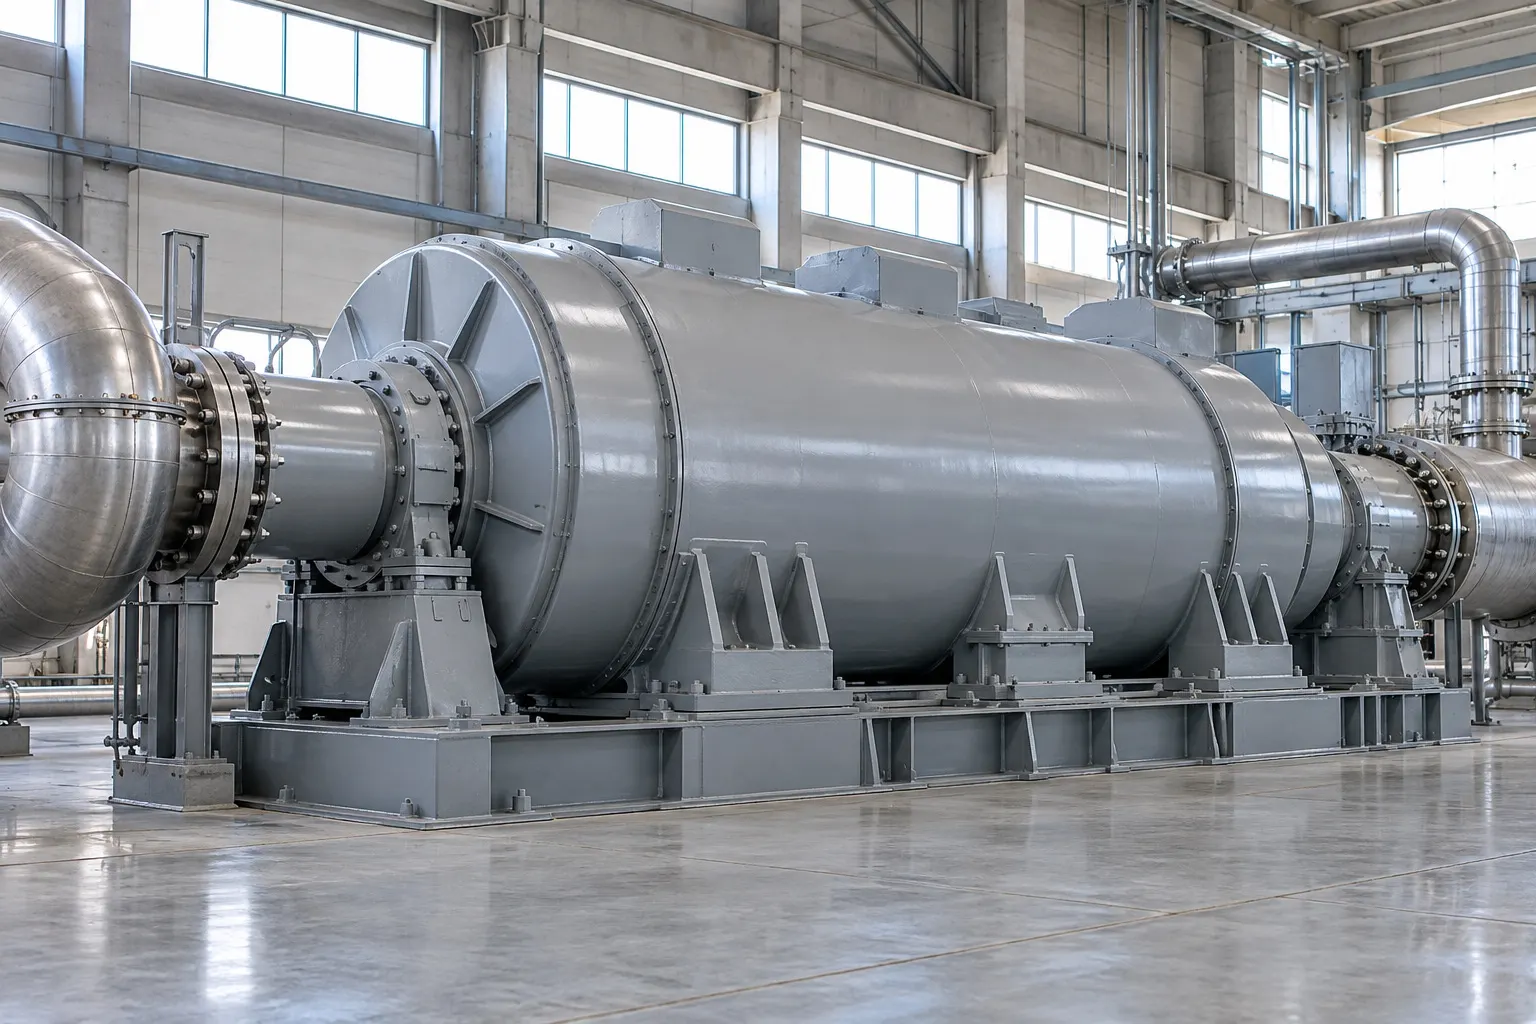
 1羽根2胴3ベース4天井クレーン
- 羽根 左端の冷却用
- 胴 円筒形の回転機
- ベース 赤い鋼製
- 天井クレーン 据え付け用
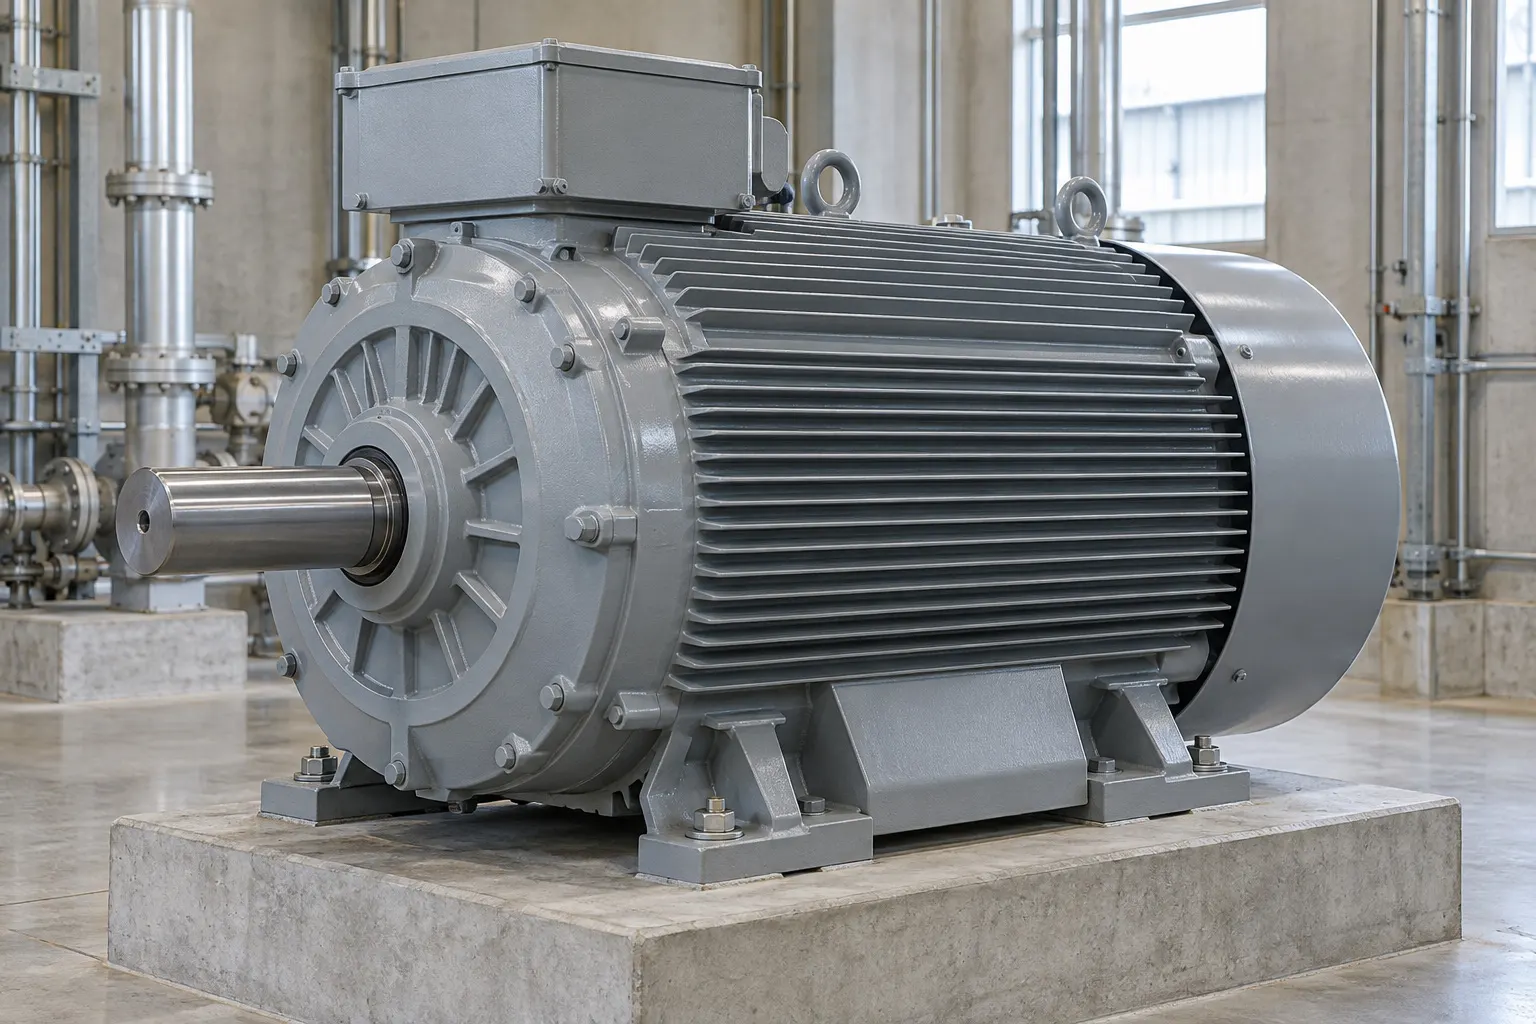
図9 屋内に据えた大型の回転機(写真はイメージ)
同期調相機は、無負荷で運転する同期電動機です。構造は同期電動機と同じで、軸に負荷をつなぎません。過励磁にすると進み電流が流れてコンデンサのように働き、遅れ無効電力を供給します。不足励磁にすると遅れ電流が流れてリアクトルのように働きます。界磁電流で連続的に調整できるのが特徴です。調相設備の種類と使い分けは、調相設備の種類と電圧調整で確かめられます。
同期電動機の出力・トルクと乱調
出力の式
前の節の 2 式から Icosθ を消すと、出力が負荷角 δ で表せます。形は同期発電機の出力の式と同じで、δ の向きだけが逆です。
P=Xs3VEsinδ=XsVLELsinδ
V・E は 1 相あたり(相電圧)、VL・EL は線間の値です。P は三相の合計になります。
P は sinδ に比例するので、δ=90∘ で最大になります(図10)。円筒形ではこれが最大出力 Pmax=3VE/Xs です。
図10 出力 P と負荷角 δ の関係 P = Pmax sin δ。δ が 90° を超えると不安定になる
負荷が決まれば、グラフの水平線との交点で δ が決まります。交点は 2 つありますが、使えるのは δ が 90∘ より小さい側です。この範囲では、負荷が増えると δ が大きくなって出力も増え、新しい値でつりあいます(安定)。90∘ を超えると、δ が大きくなるほど出力が減り、つりあえません(不安定)。負荷が最大出力を超えると、同期を外れて止まります。これを脱調といい、そのときの最大トルクを脱出トルクといいます。
トルク
回転子の角速度は ω=2πNs/60 [rad/s] です。トルクは出力を角速度で割って求めます。
ωT=602πNs=ωP
速度は Ns で一定なので、トルクも出力と同じ形で sinδ に比例します。
乱調(ハンチング)
負荷が急に変わると、回転子は慣性があるので、新しい δ でぴたりと止まらず、まわりを上下に揺れます。この揺れが続いたり大きくなったりする現象が乱調です(図11)。
図11 乱調(δ の揺れ)。制動巻線があると揺れは早く収まる(概形)
図11は、揺れが収まっていく様子を、概形で描いたものです。制動巻線があると、回転子が揺れて回転磁界との間に速度差が生じたときに、棒に電流が流れて揺れを抑える力が働きます。そのため、揺れが早く収まります。
誘導電動機との比較と用途
同期電動機と三相誘導電動機は、どちらも回転磁界で回りますが、回転子の様子が違います。
| 項目 | 同期 | 誘導 |
|---|
| 速度 | 一定(Ns) | すべりぶん遅い |
| 力率 | 調整できる | 遅れ |
| 始動 | 補助が必要 | そのまま可 |
| 励磁 | 直流が必要 | 不要 |
| 構造 | 複雑 | 単純 |
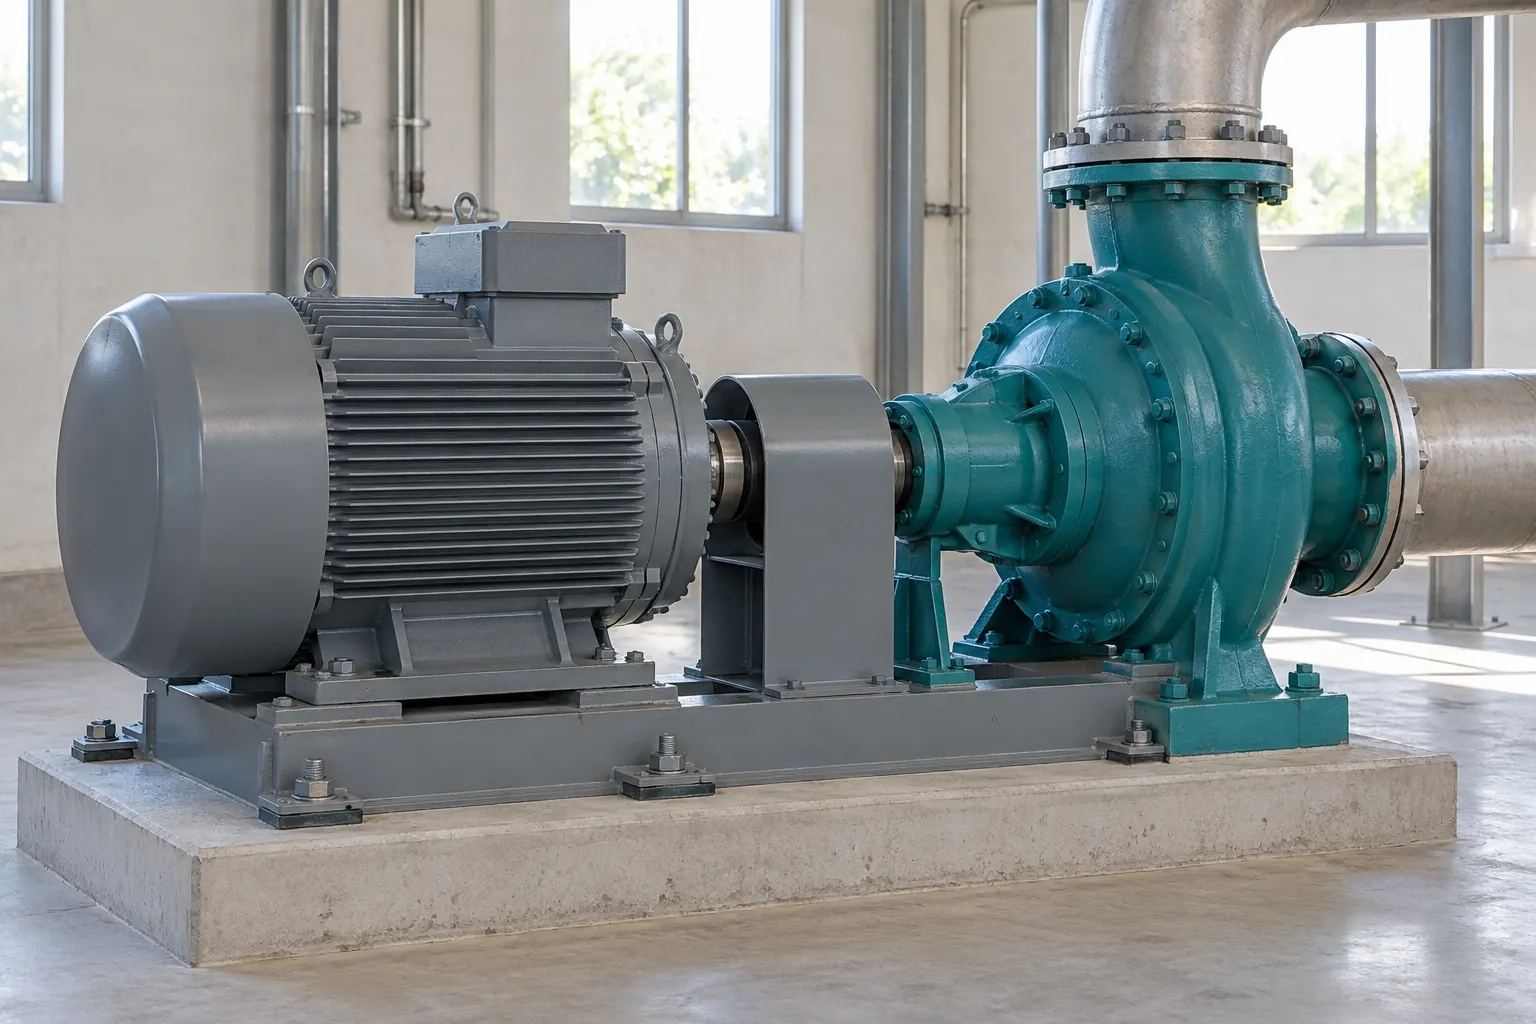
速度が一定で、力率も調整できるので、同期電動機は大容量で、決まった速度で回し続ける機械に向きます。ポンプや送風機、圧縮機の駆動が例です。電動機は継手を介して相手の機械とつなぎます。
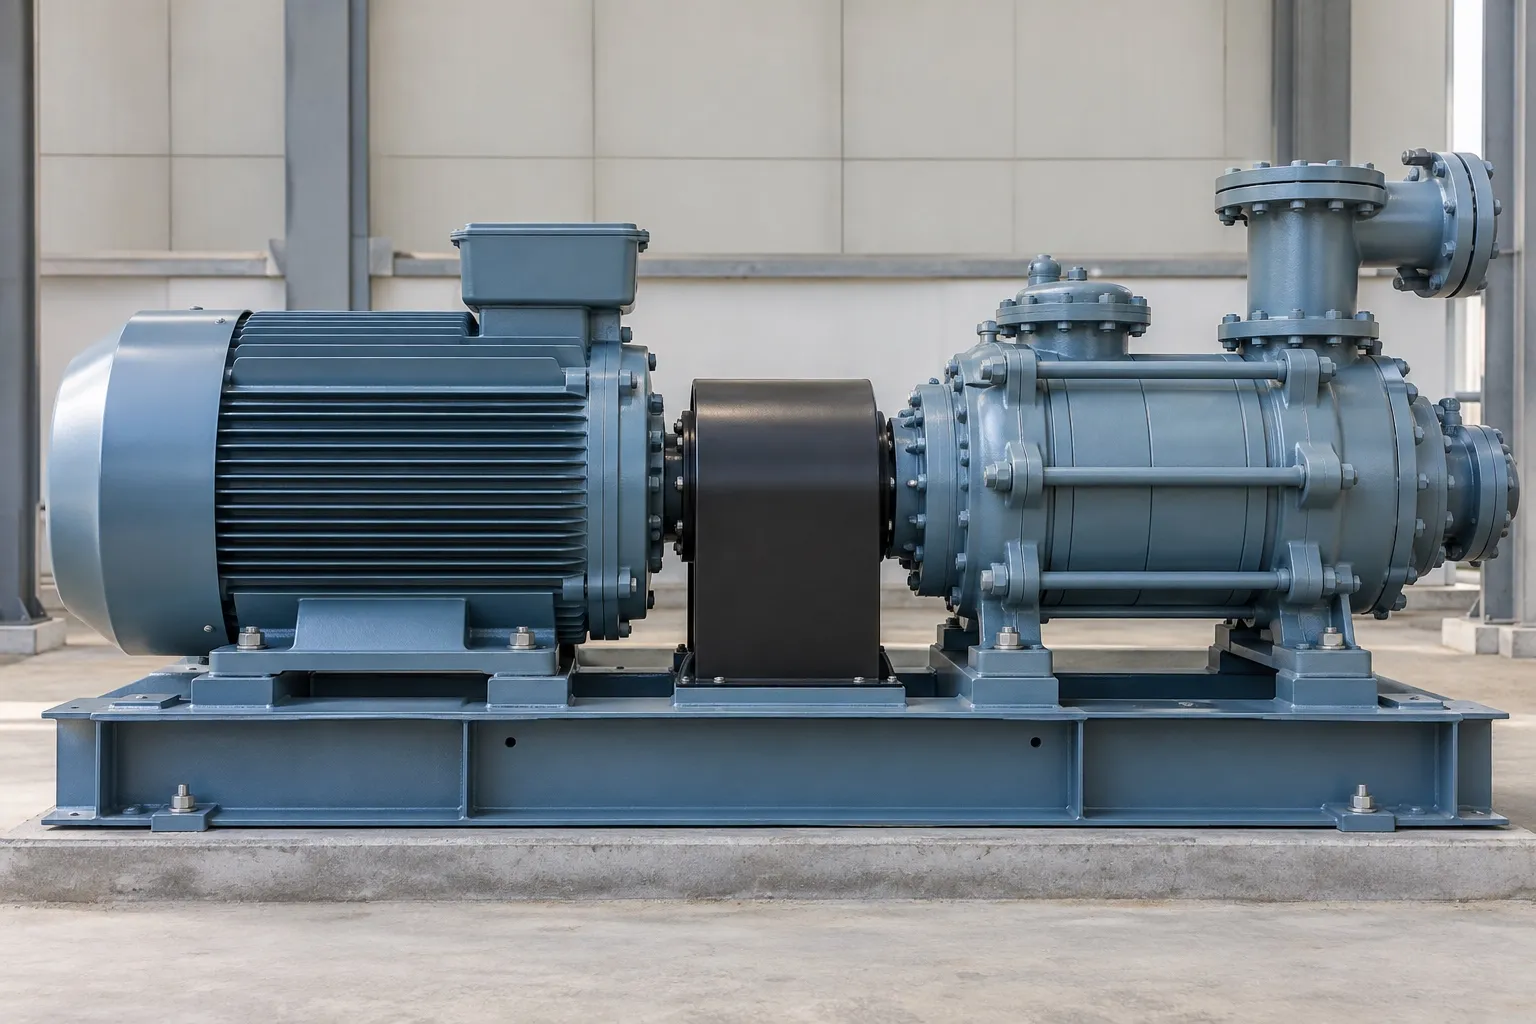 1端子箱2冷却フィン3継手カバー4ポンプ5共通ベース
- 端子箱 電源をつなぐ
- 冷却フィン 熱を逃がす
- 継手カバー 軸をつなぐ部分
- ポンプ 電動機が回す
- 共通ベース まとめて固定
図12 電動機(左)が継手を介してポンプ(右)を回す(写真はイメージ)
電動機に電源をつなぐ入口が端子箱です。同期電動機では、固定子の三相の端子に加えて、回転子の界磁へ直流を送る励磁装置が別に要ります。
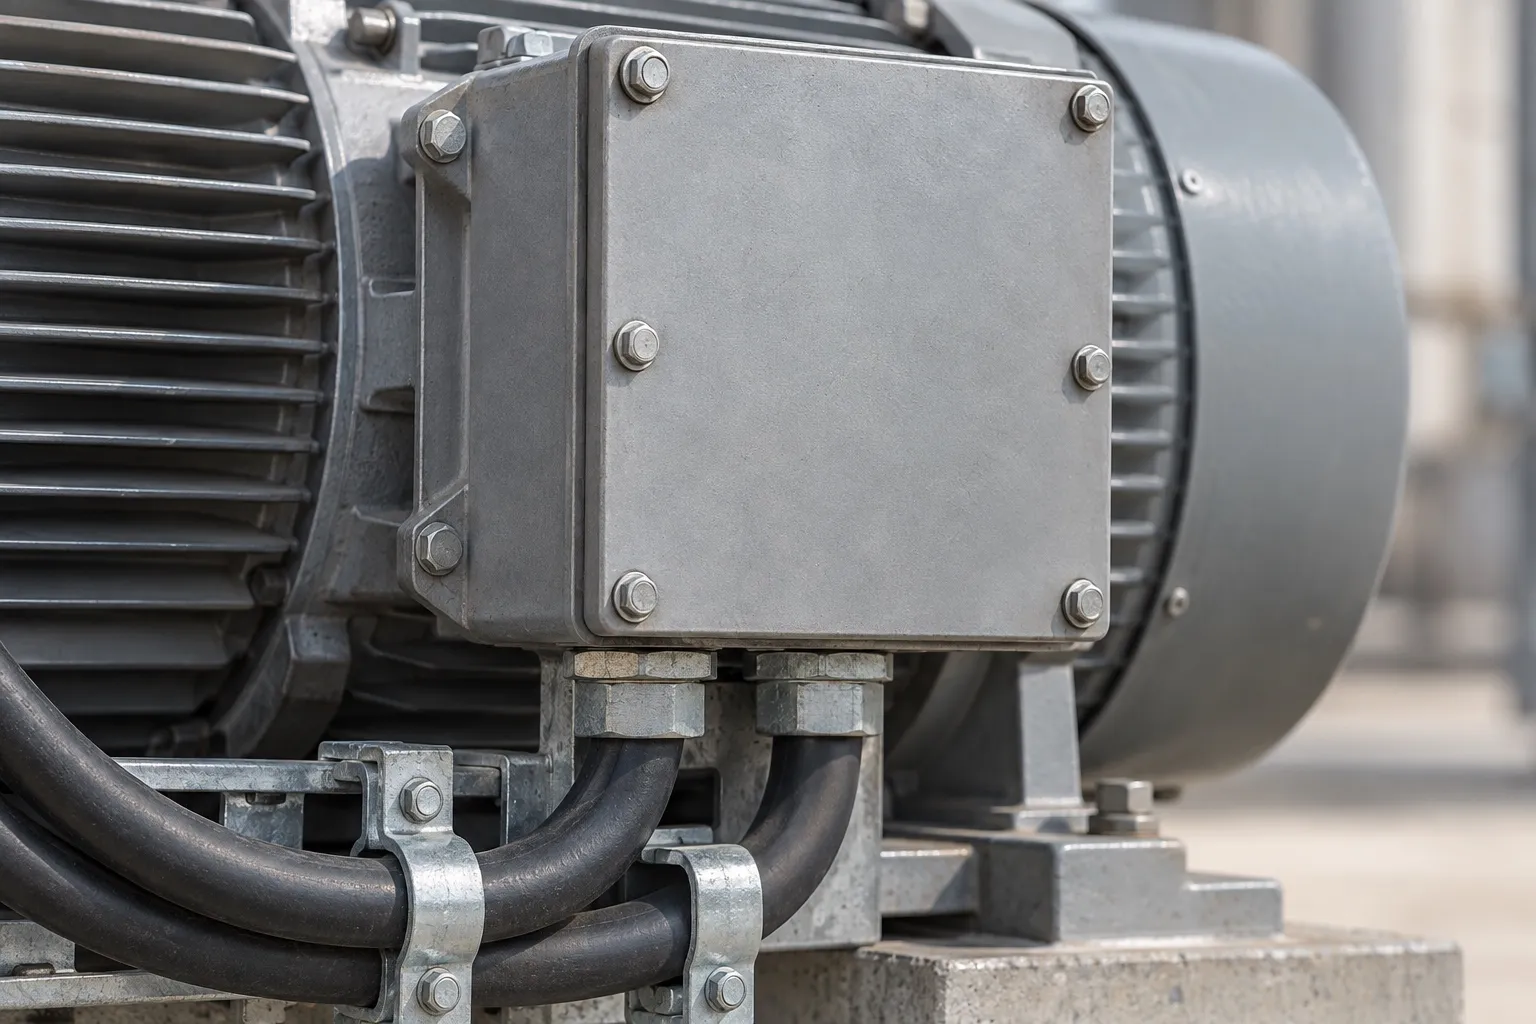 1ふた2ボルト3ケーブル4冷却フィン5端のカバー
- ふた 板のふたでとめる
- ボルト 6 本でとめる
- ケーブル 黒い電線管状
- 冷却フィン 左側
- 端のカバー 右側
図13 電動機の端子箱。ここに三相の電源線をつなぐ(写真はイメージ)
周波数を変えられる電源(インバータ)を使えば、同期速度が周波数に比例して変わるので、速度を調整できます。
同期電動機の例題
同期速度とトルク
解答と解説を見る
(1) 同期速度は次のとおりです。
Ns=p120f=8120×60=900 [min−1](2) 角速度を求めてから、トルクを求めます。
ω=602πNs=602π×900≈94.2 [rad/s]T=ωP=94.2180×103≈1910 [N⋅m](3) 周波数に比例して小さくなります。
Ns=8120×50=750 [min−1]出力から負荷角を求める
解答と解説を見る
(1) 1 相の電圧は、線間電圧を 3 で割った値です。
V=36600≈3810 [V]P=3VEsinδ/Xs を sinδ について解きます。
sinδ=3VEPXs=3×3810×42001500×103×12≈0.375δ≈22∘ です。
(2) δ=90∘ のとき最大です。
Pmax=Xs3VE=123×3810×4200≈4.0×10⁶ [W]最大出力は約 4.0[MW] です。線間の式 P=VLELsinδ/Xs でも、EL=3×4200≈7274[V] として P≈1.5[MW] と確かめられます。
電流から誘導起電力を求める
解答と解説を見る
(1) V˙ を基準(2000+j0)にします。進み力率 0.8 なので、電流は次のとおりです。
I˙=100(0.8+j0.6)=80+j60 [A]E˙=V˙−jXsI˙ に代入します。
E˙=2000−j10(80+j60)=2000−(−600+j800)=2600−j800 [V]∣E˙∣=26002+8002≈2720 [V](2) E˙ は V˙ より遅れています。
δ=tan−12600800≈17.1∘(3) 力率から求めます。
P=3VIcosθ=3×2000×100×0.8=480 [kW]3VEsinδ/Xs に代入しても 480[kW] で一致します。進み力率なので、E は V より大きくなっています。
V曲線の読み取り
解答と解説を見る
正しいのは ア と ウ です。
| 記号 | 正誤 | 理由 |
|---|
| ア | 正 | 力率 1 で電流が最小 |
| イ | 誤 | 小さい側は遅れ |
| ウ | 正 | 有効電流が増える |
| エ | 誤 | 大きい側へ移る |
エは、力率 1 のときの E=V2+(XsI)2 が、有効電流 I の増加とともに大きくなるので、底は界磁電流の大きい側へ移ります。
よくある質問
同期電動機は、なぜ自己始動できない?
停止している回転子に、速く回る回転磁界が近づくと、N 極に引かれた直後に S 極にも引かれ、力の向きが交互に入れ替わります。平均するとトルクが 0 になり、回転子が動き出せません。そのため、制動巻線で誘導電動機のように始動するなど、同期速度の近くまで別の方法で回してから、引き入れます。
V曲線の左側と右側は、何が違う?
左側は界磁電流が小さい不足励磁で、電流は電圧より遅れ(遅れ力率)ます。右側は界磁電流が大きい過励磁で、電流は電圧より進み(進み力率)ます。底は力率 1 で、電流が最小です。
負荷を増やすと、同期電動機の速度は下がる?
下がりません。速度は Ns=120f/p のままで、負荷が増えると負荷角 δ が大きくなります。負荷が最大出力(脱出トルク)を超えると、同期を外れて(脱調)止まります。誘導電動機が負荷の増加でわずかに遅くなる(すべりが増す)のとは、この点が違います。
同期電動機と同期調相機は、何が違う?
構造は同じです。同期調相機は無負荷で運転し、有効電力は使わずに、界磁電流で進み・遅れの無効電力を調整するために使う設備です。同期電動機は、軸に負荷をつないで動力を取り出します。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
同期速度の式と、負荷が変わったときの速度は?
Ns=120f/p です。負荷が変わっても速度は Ns のままで、変わるのは負荷角 δ です。
同期電動機が自己始動できない理由と、始動法は?
停止中は引く力と押す力が交互に入れ替わり、平均が 0 になるためです。始動法は、自己始動法(制動巻線)・始動電動機法・低周波始動法です。
界磁電流を小さくすると、力率はどうなりますか。
不足励磁で、電流は電圧より遅れます。力率 1 の値を超えて大きくする(過励磁)と、進みになります。
V 曲線の底は何を表しますか。
力率 1 の点で、電流が最小です。出力が大きいほど曲線は上へ、底は界磁電流の大きい側へ移ります。
同期調相機とは何ですか。
無負荷で運転する同期電動機です。界磁電流で、進み・遅れの無効電力を連続的に調整します。
出力の式と、脱調する負荷角は?
P=3VEsinδ/Xs です。円筒形は δ=90∘ で最大になり、超えると脱調します。
まとめ
- 同期電動機は、回転子が回転磁界と同じ速さ Ns=120f/p で回る。速度は負荷で変わらず、変わるのは負荷角 δ
- そのままでは始動できないので、制動巻線(自己始動法)・始動電動機法・低周波始動法を使う。始動中の界磁巻線は抵抗で閉じておく
- 出力が同じなら、界磁電流を小さくすると遅れ、大きくすると進み。V 曲線の底が力率 1 で、出力が大きいほど曲線は上へ移る。無負荷で運転する同期電動機が、同期調相機
- 出力は P=3VEsinδ/Xs、トルクは T=P/ω(ω=2πNs/60)。円筒形は δ=90∘ で最大、超えると脱調。制動巻線は乱調も抑える
同期機の基本は同期発電機を、無効電力の調整のしくみは調相設備の種類と電圧調整を、見直しましょう。
 機械を図解で読む図解でわかる 電験三種 機械 1