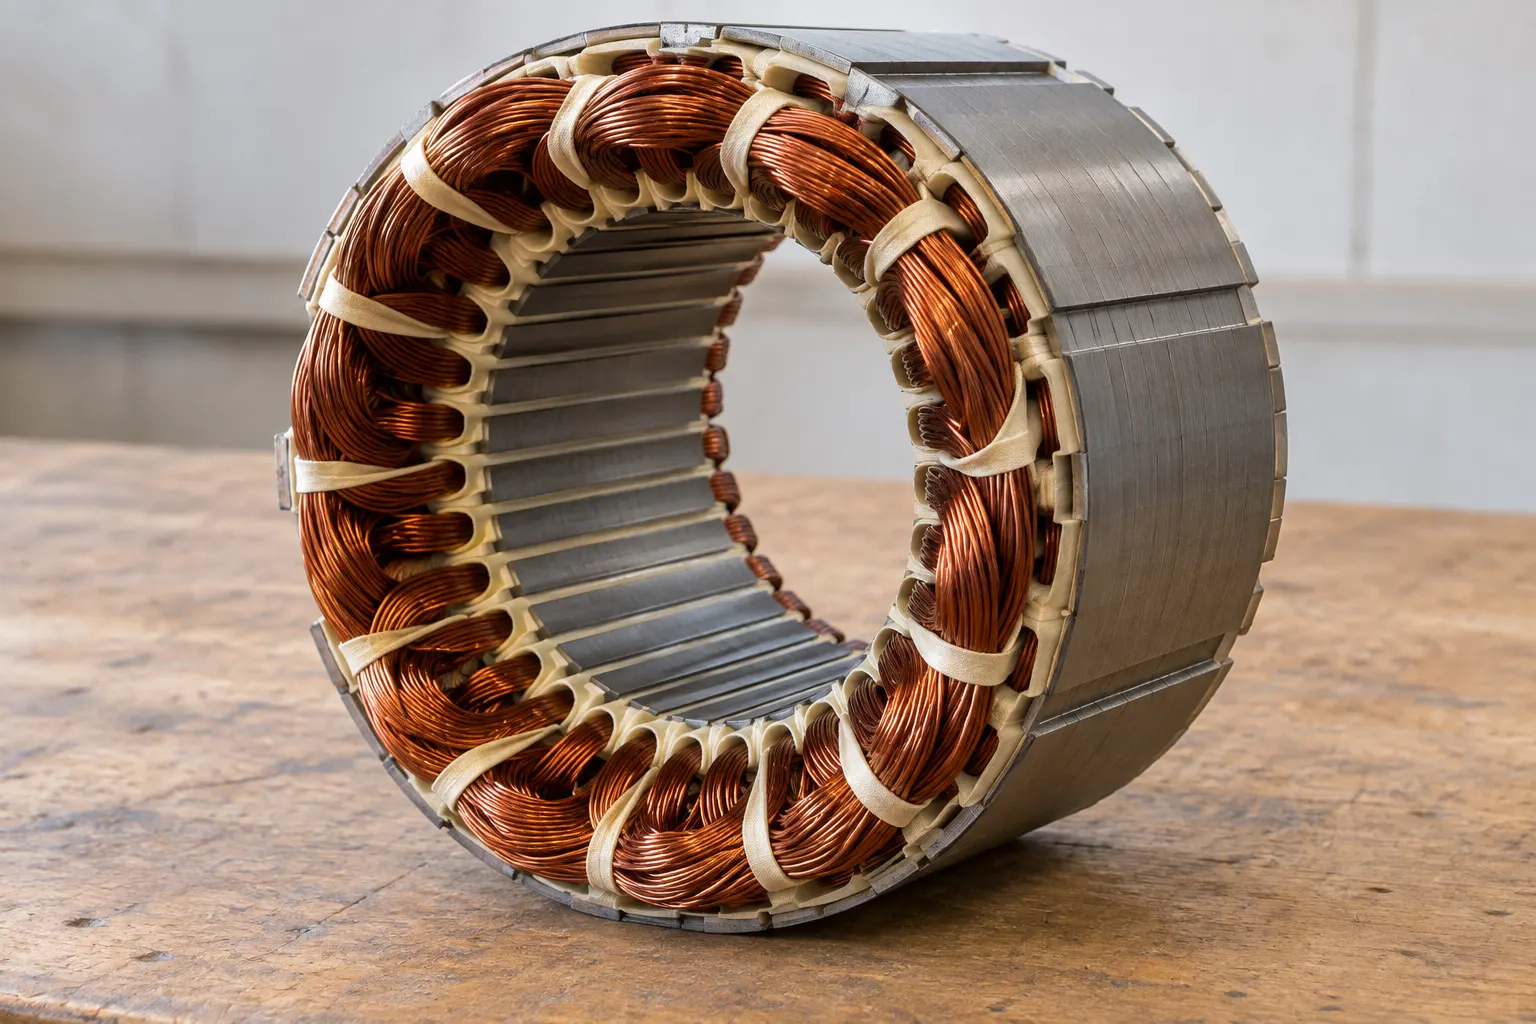
機械の問題は、機器の仕組みを問う文章に加えて、変圧器の電圧変動率、誘導電動機のトルク、チョッパの出力電圧のような計算が出てきます。式の形と記号の意味を単元ごとに1か所で見られると、問題文から使う式を選びやすくなります。
この記事は、電験三種の機械で使う公式を、単元の順に並べた一覧です。各単元に、式、記号の意味、詳しい記事へのリンクを置きました。式の導き方や例題は、リンク先の記事で確認できます。
機械の公式の全体像
電気機器
直流機・変圧器・誘導機・同期機
逆起電力、巻数比、電圧変動率、すべり、トルク
電力変換
整流回路・チョッパ・インバータ・半導体素子
平均電圧、通流率、基本波の実効値
応用分野
電動機応用・照明・電熱・電気化学
所要出力、照度、熱量、析出量
自動制御
ブロック線図・伝達関数・一次遅れ・安定判別
合成伝達関数、時定数、折れ点
情報処理
2進数・論理演算・フリップフロップ
基数変換、ド・モルガンの定理、特性方程式
公式の選び方
電験三種 機械の公式一覧とは
この記事では、電験三種の機械の単元を、電気機器、電力変換、応用分野(電動機応用・照明・電熱・電気化学)、自動制御、情報処理の5つに分けて、この順に式を並べます。図1に、扱う単元の地図を示します。
電気機器
直流機
変圧器
誘導機
同期機
電力変換
半導体素子
整流回路
チョッパ
インバータ
応用分野
電動機応用
照明
電熱
電気化学
電気加工
メカトロニクス
自動制御
ブロック線図
伝達関数
一次遅れ
周波数応答
安定判別
情報処理
2進数
論理演算
フリップフロップ
図1 機械の5分野と単元。この記事は、この順に式を並べる
使い方は、式を探し、記号の意味と単位を確かめ、必要なら詳しい記事で導き方を読む、という順です。機械は、機器ごとに使う式の形が違います。式が中心でない単元は、名前と役割を短く書きました。
ポイント
式の記号は、リンク先の記事と同じ書き方にそろえてあります。機械では、E E E α \alpha α p p p
直流機の公式
直流機は、電機子が磁束を切って起電力を生み、発電機としても電動機としても使える機械です。電動機として使うと、回転しているあいだは、逆らう向きの起電力が現れます。図2は、直流電動機の等価回路と基本の式です。
Ra
E
V
Ia
V = E + Ra Ia
端子電圧=逆起電力+電圧降下
E = KE φN
逆起電力は速度と磁束に比例
T = KT φIa
トルクは磁束と電機子電流に比例
N = (V − Ra Ia ) / KE φ
界磁を弱める(φ を小さくする)と N は上がる
図2 直流電動機の等価回路と基本の式。逆起電力 E が速度を決める
誘導起電力
発電機の起電力は、次の式で表されます。電機子の抵抗による電圧降下を引くと、端子電圧になります。
E = p Z ϕ N 60 a V = E − R a I a \begin{aligned}
E &= \frac{pZ\phi N}{60a} \\
V &= E - R_aI_a
\end{aligned} E V = 60 a pZ ϕN = E − R a I a E E E [ V ] \mathrm{[V]} [ V ] p p p Z Z Z ϕ \phi ϕ [ W b ] \mathrm{[Wb]} [ Wb ] N N N [ m i n − 1 ] \mathrm{[min^{-1}]} [ mi n − 1 ] a a a V V V R a R_a R a I a I_a I a p p p
p p p Z Z Z a a a ϕ \phi ϕ
E 2 E 1 = ϕ 2 N 2 ϕ 1 N 1 \frac{E_2}{E_1} = \frac{\phi_2 N_2}{\phi_1 N_1} E 1 E 2 = ϕ 1 N 1 ϕ 2 N 2 詳しくは直流発電機の誘導起電力 で、重ね巻と波巻の違いまで確認できます。
直流電動機
逆起電力と回転速度
電動機では、電機子の起電力が電源に逆らう向きに現れます。回転速度は、端子電圧から電圧降下を引いた値を、磁束で割った形で求められます。
V = E + R a I a E = K E ϕ N N = V − R a I a K E ϕ \begin{aligned}
V &= E + R_aI_a \\
E &= K_E\,\phi N \\
N &= \frac{V - R_aI_a}{K_E\,\phi}
\end{aligned} V E N = E + R a I a = K E ϕN = K E ϕ V − R a I a V V V [ V ] \mathrm{[V]} [ V ] E E E [ V ] \mathrm{[V]} [ V ] R a R_a R a [ Ω ] \mathrm{[\Omega]} [ Ω ] I a I_a I a [ A ] \mathrm{[A]} [ A ] K E = p Z / ( 60 a ) K_E = pZ/(60a) K E = pZ / ( 60 a )
トルク
T = K T ϕ I a K T = p Z 2 π a \begin{aligned}
T &= K_T\,\phi I_a \\
K_T &= \frac{pZ}{2\pi a}
\end{aligned} T K T = K T ϕ I a = 2 π a pZ T T T [ N ⋅ m ] \mathrm{[N \cdot m]} [ N ⋅ m ] [ m i n − 1 ] \mathrm{[min^{-1}]} [ mi n − 1 ] K T / K E K_T/K_E K T / K E 60 / ( 2 π ) 60/(2\pi) 60/ ( 2 π ) 9.55 9.55 9.55
始動
始動の瞬間は、まだ回っていないので E = 0 E = 0 E = 0
I s = V R a R s = V I a − R a \begin{aligned}
I_s &= \frac{V}{R_a} \\
R_s &= \frac{V}{I_a} - R_a
\end{aligned} I s R s = R a V = I a V − R a I s I_s I s R s R_s R s I a I_a I a
種類による特性の違い
種類 速度 トルク 分巻 ほぼ一定 電流にほぼ比例 直巻 負荷で大きく変わる 電流の2乗に比例
直巻電動機は、軽負荷で磁束が小さくなり、速度が上がります。無負荷にしてはいけません。トルクの比例関係は、磁気飽和のない範囲の話です。
速度制御の3つの方法
方法 変える量 特徴 電圧制御 端子電圧 効率がよく広い範囲 抵抗制御 電機子抵抗 損失が大きい 界磁制御 界磁の磁束 効率がよく範囲は狭い
磁束を弱めると、速度は上がります。詳しくは直流電動機の速度制御 で、始動抵抗と例題まで確認できます。
電機子反作用
電機子に電流が流れると、その電流がつくる磁束が、主磁束を乱します。これが電機子反作用で、磁束の分布がかたよる偏磁作用と、磁束が減る減磁作用があります。対策は、補償巻線、補極、ブラシの移動です。この単元は、式を載せていません。電機子反作用とは で、図解を確認できます。
変圧器の公式
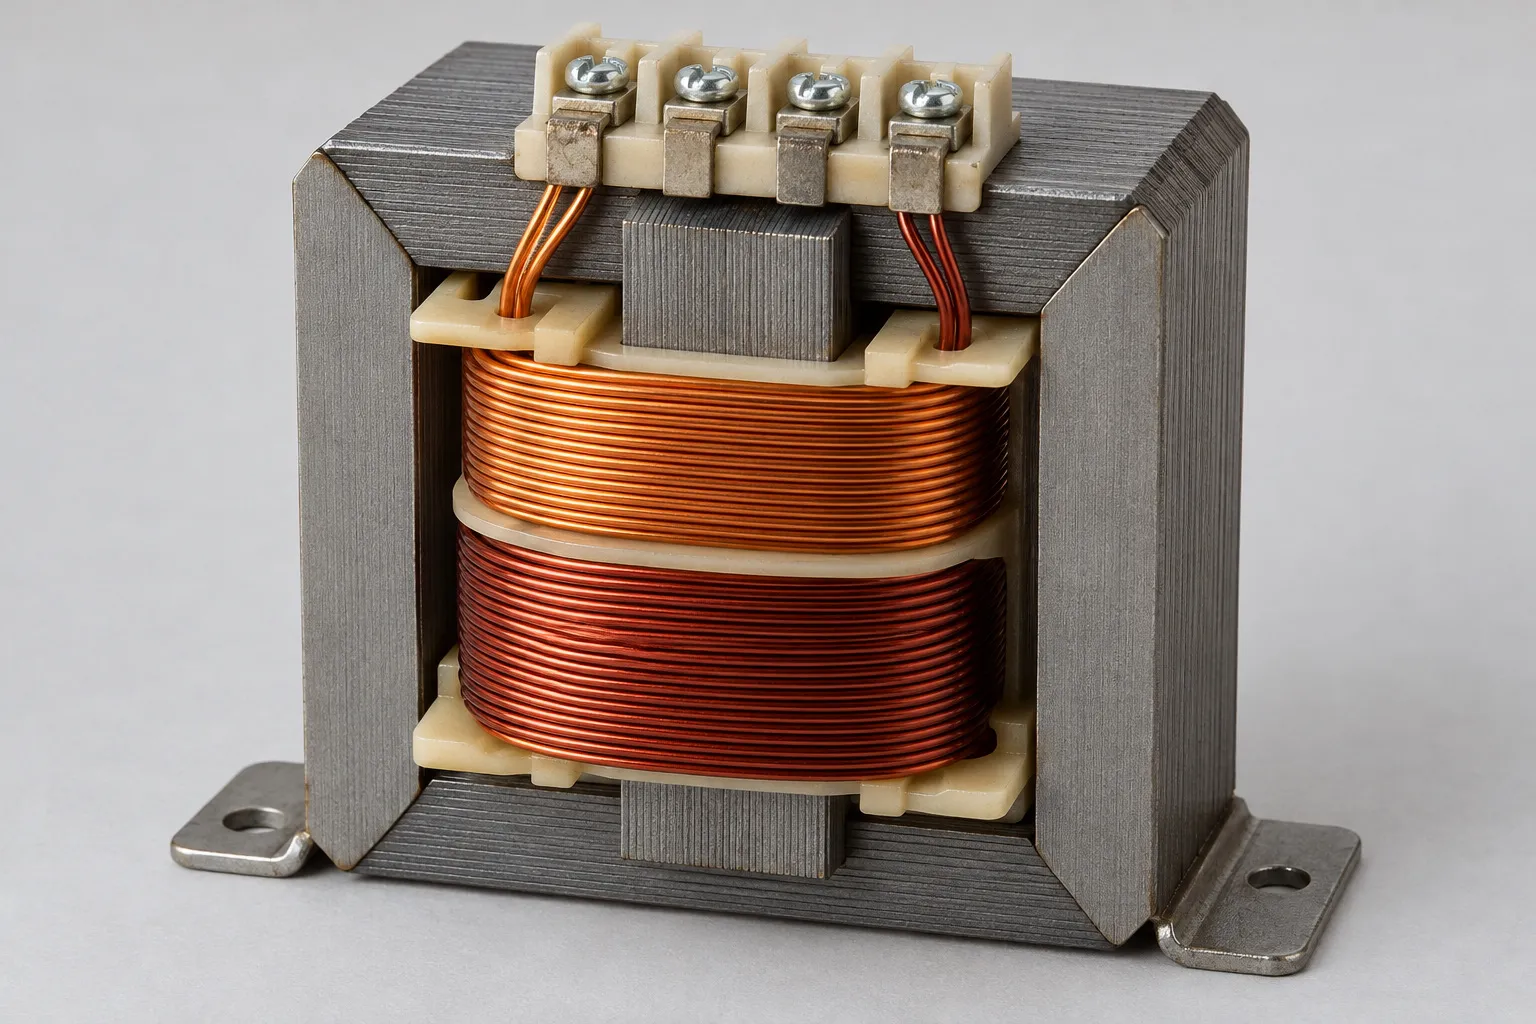
変圧器は、鉄心に巻いた2つの巻線で、交流の電圧を変える機械です。図3は、小型の変圧器です。
1 鉄心 2 上の巻線 3 下の巻線 4 端子台 5 取付足 鉄心 磁束の通り道上の巻線 導線を巻いたコイル下の巻線 もう1つのコイル端子台 電線をつなぐ部分取付足 固定に使う足図3 小型の変圧器。積層した鉄心に、2段の巻線が巻かれている(写真はイメージ) 巻数比と理想変圧器
損失を無視した理想変圧器では、電圧は巻数に比例し、電流は反比例します。
a = N 1 N 2 = V 1 V 2 I 1 I 2 = 1 a V 1 I 1 = V 2 I 2 E = 4.44 f N Φ m \begin{aligned}
a &= \frac{N_1}{N_2} = \frac{V_1}{V_2} \\
\frac{I_1}{I_2} &= \frac{1}{a} \\
V_1I_1 &= V_2I_2 \\
E &= 4.44fN\Phi_m
\end{aligned} a I 2 I 1 V 1 I 1 E = N 2 N 1 = V 2 V 1 = a 1 = V 2 I 2 = 4.44 f N Φ m a a a N 1 N_1 N 1 N 2 N_2 N 2 V 1 V_1 V 1 V 2 V_2 V 2 I 1 I_1 I 1 I 2 I_2 I 2 E E E f f f Φ m \Phi_m Φ m Z 2 Z_2 Z 2 Z 2 ′ = a 2 Z 2 Z_2' = a^2Z_2 Z 2 ′ = a 2 Z 2 変圧器の巻数比と電圧・電流の関係 で確認できます。
等価回路と換算
二次側の量を一次側に換算すると、巻線の抵抗とリアクタンスを足し合わせた簡易等価回路になります。
I 2 ′ = I 2 a I ˙ 1 = I ˙ 0 + I ˙ 2 ′ r = r 1 + a 2 r 2 x = x 1 + a 2 x 2 Z = r 2 + x 2 \begin{aligned}
I_2' &= \frac{I_2}{a} \\
\dot I_1 &= \dot I_0 + \dot I_2' \\
r &= r_1 + a^2r_2 \\
x &= x_1 + a^2x_2 \\
Z &= \sqrt{r^2 + x^2}
\end{aligned} I 2 ′ I ˙ 1 r x Z = a I 2 = I ˙ 0 + I ˙ 2 ′ = r 1 + a 2 r 2 = x 1 + a 2 x 2 = r 2 + x 2 I 2 ′ I_2' I 2 ′ I ˙ 0 \dot I_0 I ˙ 0 r 1 r_1 r 1 x 1 x_1 x 1 r 2 r_2 r 2 x 2 x_2 x 2 r r r x x x Z Z Z r = r 2 + r 1 / a 2 r = r_2 + r_1/a^2 r = r 2 + r 1 / a 2 x = x 2 + x 1 / a 2 x = x_2 + x_1/a^2 x = x 2 + x 1 / a 2 変圧器の等価回路とは で確認できます。
電圧変動率
ε = V 20 − V 2 n V 2 n × 100 ε ≒ p cos θ + q sin θ % Z = p 2 + q 2 \begin{aligned}
\varepsilon &= \frac{V_{20} - V_{2n}}{V_{2n}} \times 100 \\
\varepsilon &\fallingdotseq p\cos\theta + q\sin\theta \\
\%Z &= \sqrt{p^2 + q^2}
\end{aligned} ε ε % Z = V 2 n V 20 − V 2 n × 100 ≒ p cos θ + q sin θ = p 2 + q 2 V 20 V_{20} V 20 V 2 n V_{2n} V 2 n p p p q q q θ \theta θ α \alpha α α \alpha α p / % Z p/\%Z p /% Z ε \varepsilon ε % Z \%Z % Z 電圧変動率とは で、例題を確かめられます。
損失と効率
η = α P n cos θ α P n cos θ + P i + α 2 P c \eta = \frac{\alpha P_n\cos\theta}{\alpha P_n\cos\theta + P_i + \alpha^2P_c} η = α P n cos θ + P i + α 2 P c α P n cos θ α \alpha α P n P_n P n P i P_i P i P c P_c P c
α = P i P c \alpha = \sqrt{\frac{P_i}{P_c}} α = P c P i 鉄損のうち、ヒステリシス損は周波数に比例し、渦電流損は周波数の2乗に比例します。どちらも、磁束密度の最大値 B m B_m B m 変圧器の効率とは で、全日効率まで確認できます。
変圧器の試験
試験の値から、等価回路の定数を求めます。式は、単相、または1相あたりの値です。
無負荷試験
低圧側に定格電圧を加え、鉄損と無負荷電流を測ります。
g 0 = P i V n 2 Y 0 = I 0 V n b 0 = Y 0 2 − g 0 2 i 0 = I 0 I n × 100 \begin{aligned}
g_0 &= \frac{P_i}{V_n^{\,2}} \\
Y_0 &= \frac{I_0}{V_n} \\
b_0 &= \sqrt{Y_0^{\,2} - g_0^{\,2}} \\
i_0 &= \frac{I_0}{I_n} \times 100
\end{aligned} g 0 Y 0 b 0 i 0 = V n 2 P i = V n I 0 = Y 0 2 − g 0 2 = I n I 0 × 100 g 0 g_0 g 0 Y 0 Y_0 Y 0 b 0 b_0 b 0 I 0 I_0 I 0 V n V_n V n I n I_n I n i 0 i_0 i 0 [ % ] \mathrm{[\%]} [ % ]
短絡試験
二次側を短絡し、定格電流が流れる電圧 V s V_s V s
% Z = V s V n × 100 I s = 100 % Z I n r = P c I n 2 z = V s I n x = z 2 − r 2 \begin{aligned}
\%Z &= \frac{V_s}{V_n} \times 100 \\
I_s &= \frac{100}{\%Z}I_n \\
r &= \frac{P_c}{I_n^{\,2}} \\
z &= \frac{V_s}{I_n} \\
x &= \sqrt{z^2 - r^2}
\end{aligned} % Z I s r z x = V n V s × 100 = % Z 100 I n = I n 2 P c = I n V s = z 2 − r 2 百分率抵抗降下と百分率リアクタンス降下は、次の式です。
p = P c P n × 100 q = ( % Z ) 2 − p 2 \begin{aligned}
p &= \frac{P_c}{P_n} \times 100 \\
q &= \sqrt{(\%Z)^2 - p^2}
\end{aligned} p q = P n P c × 100 = ( % Z ) 2 − p 2 V s V_s V s I s I_s I s z z z t t t R t R_t R t ∘ C {}^{\circ}\mathrm{C} ∘ C
R 75 = R t × 234.5 + 75 234.5 + t R_{75} = R_t \times \frac{234.5 + 75}{234.5 + t} R 75 = R t × 234.5 + t 234.5 + 75 詳しくは変圧器の試験とは で確認できます。
三相結線と並行運転
三相の結線は、線間電圧の比と、位相のずれ(角変位)が変わります。
結線 線間電圧比 角変位 Δ-Δ a a a なし Y-Y a a a なし Y-Δ 3 a \sqrt{3}\,a 3 a 30°
単相変圧器2台の V 結線は、1台の容量を P 1 P_1 P 1
S V = 3 V I = 3 P 1 S_V = \sqrt{3}VI = \sqrt{3}P_1 S V = 3 V I = 3 P 1 V V V I I I 3 / 2 \sqrt{3}/2 3 /2 0.866 0.866 0.866 1 / 3 1/\sqrt{3} 1/ 3 0.577 0.577 0.577 変圧器の結線 にあります。
2台の変圧器を並列につなぐときは、巻数比がちがうと循環電流が流れ、容量がちがうと、%Z を基準容量にそろえて分担を求めます。
I c I n = Δ V / V n % Z A + % Z B % Z ′ = % Z × P 基準 P 自分 P a = P × % Z B ′ % Z A ′ + % Z B ′ \begin{aligned}
\frac{I_c}{I_n} &= \frac{\Delta V/V_n}{\%Z_A + \%Z_B} \\
\%Z' &= \%Z \times \frac{P_{\text{基準}}}{P_{\text{自分}}} \\
P_a &= P \times \frac{\%Z_B'}{\%Z_A' + \%Z_B'}
\end{aligned} I n I c % Z ′ P a = % Z A + % Z B Δ V / V n = % Z × P 自分 P 基準 = P × % Z A ′ + % Z B ′ % Z B ′ 1行目は、2台の容量が等しいときの循環電流の式で、I c I_c I c Δ V \Delta V Δ V % Z A \%Z_A % Z A % Z B \%Z_B % Z B P P P P a P_a P a % Z A ′ \%Z_A' % Z A ′ % Z B ′ \%Z_B' % Z B ′ 変圧器の並行運転 で確認できます。
誘導機と同期機の公式
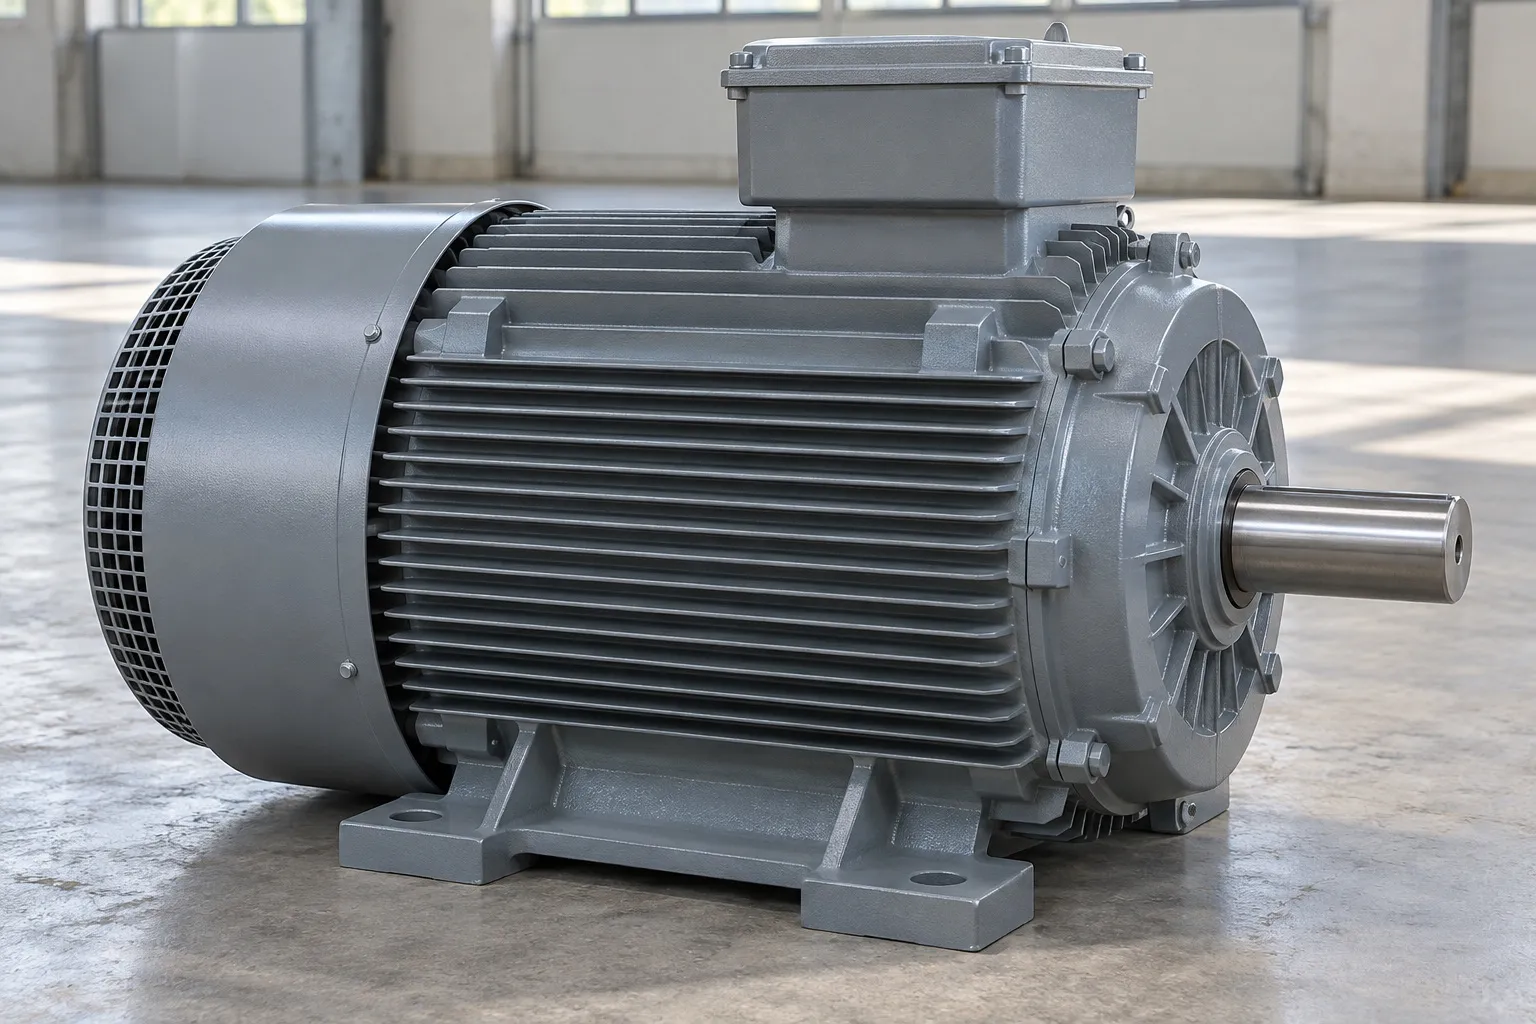
誘導機は、回転磁界につられて回転子が回る機械で、同期機は、回転磁界と同じ速さで回転子が回る機械です。図4は、三相誘導電動機の外観です。
1 端子箱 2 ファンカバー 3 冷却フィン 4 軸 5 取付足 端子箱 電源の電線をつなぐファンカバー 通風格子のある左側のカバー冷却フィン 胴の表面積を増やして熱を逃がす軸 負荷につなぐ回転軸取付足 床に固定する部分図4 三相誘導電動機の外観。上の端子箱から電線をつなぐ(写真はイメージ) 同期速度とすべり
N s = 120 f p s = N s − N N s N = N s ( 1 − s ) f 2 = s f \begin{aligned}
N_s &= \frac{120f}{p} \\
s &= \frac{N_s - N}{N_s} \\
N &= N_s(1 - s) \\
f_2 &= sf
\end{aligned} N s s N f 2 = p 120 f = N s N s − N = N s ( 1 − s ) = s f N s N_s N s [ m i n − 1 ] \mathrm{[min^{-1}]} [ mi n − 1 ] f f f [ H z ] \mathrm{[Hz]} [ Hz ] p p p N N N [ m i n − 1 ] \mathrm{[min^{-1}]} [ mi n − 1 ] s s s f 2 f_2 f 2 三相誘導電動機とは で、始動法まで確認できます。
電力・トルク・比例推移
誘導電動機の二次入力は、二次銅損と機械的出力に分かれます。図5は、その流れです。
P2
二次入力
Po = (1 − s)P2
機械的出力
Pc2 = sP2
二次銅損(熱になる)
s = (Ns − N) / Ns
N = Ns (1 − s)
P2 : Pc2 : Po = 1 : s : (1 − s)
T = Po / ω = P2 / ωs
図5 誘導電動機の電力の流れ。s はすべり
P 2 : P c 2 : P o = 1 : s : ( 1 − s ) P c 2 = s P 2 P o = ( 1 − s ) P 2 \begin{aligned}
P_2 : P_{c2} : P_o &= 1 : s : (1 - s) \\
P_{c2} &= sP_2 \\
P_o &= (1 - s)P_2
\end{aligned} P 2 : P c 2 : P o P c 2 P o = 1 : s : ( 1 − s ) = s P 2 = ( 1 − s ) P 2 P 2 P_2 P 2 [ W ] \mathrm{[W]} [ W ] P c 2 P_{c2} P c 2 P o P_o P o
ω = 2 π N 60 T = P o ω = P 2 ω s \begin{aligned}
\omega &= \frac{2\pi N}{60} \\
T &= \frac{P_o}{\omega} = \frac{P_2}{\omega_s}
\end{aligned} ω T = 60 2 π N = ω P o = ω s P 2 ω \omega ω [ r a d / s ] \mathrm{[rad/s]} [ rad/s ] ω s \omega_s ω s N s N_s N s T T T [ N ⋅ m ] \mathrm{[N \cdot m]} [ N ⋅ m ]
等価回路から、トルクとすべりの関係が式になります。
T = 3 V 1 2 ω s × r 2 ′ / s ( r 1 + r 2 ′ / s ) 2 + x 2 \begin{aligned}
T &= \frac{3V_1^{\,2}}{\omega_s} \\
&{}\times \frac{r_2'/s}{(r_1 + r_2'/s)^2 + x^2}
\end{aligned} T = ω s 3 V 1 2 × ( r 1 + r 2 ′ / s ) 2 + x 2 r 2 ′ / s 最大トルクと、そのときのすべりは、次のとおりです。
s m = r 2 ′ r 1 2 + x 2 T m = 3 V 1 2 2 ω s × 1 r 1 + r 1 2 + x 2 \begin{aligned}
s_m &= \frac{r_2'}{\sqrt{r_1^{\,2} + x^2}} \\
T_m &= \frac{3V_1^{\,2}}{2\omega_s} \\
&{}\times \frac{1}{r_1 + \sqrt{r_1^{\,2} + x^2}}
\end{aligned} s m T m = r 1 2 + x 2 r 2 ′ = 2 ω s 3 V 1 2 × r 1 + r 1 2 + x 2 1 V 1 V_1 V 1 r 1 r_1 r 1 r 2 ′ r_2' r 2 ′ x x x s m s_m s m T m T_m T m
巻線形では、二次回路に外部抵抗 R R R
s ′ = s × r 2 + R r 2 s' = s \times \frac{r_2 + R}{r_2} s ′ = s × r 2 r 2 + R s s s s ′ s' s ′ r 2 r_2 r 2 誘導電動機の等価回路とは で確認できます。
始動法
かご形の三相誘導電動機の始動には、巻線を Y 結線にして始動し、あとで Δ 結線に切り換えるスターデルタ始動があります。電流もトルクも、直接 Δ 結線で始動するときの 1 / 3 1/3 1/3
I Y I Δ = 1 3 \frac{I_Y}{I_\Delta} = \frac{1}{3} I Δ I Y = 3 1 I Y I_Y I Y I Δ I_\Delta I Δ 三相誘導電動機とは で、図解を確認できます。
同期発電機
同期発電機は、回転速度と周波数が、極数で決まります。誘導起電力は、巻線の巻数と磁束で決まります。
f = p N 120 E = 4.44 f w Φ k w \begin{aligned}
f &= \frac{pN}{120} \\
E &= 4.44fw\Phi k_w
\end{aligned} f E = 120 pN = 4.44 f w Φ k w f f f [ H z ] \mathrm{[Hz]} [ Hz ] p p p N N N [ m i n − 1 ] \mathrm{[min^{-1}]} [ mi n − 1 ] w w w Φ \Phi Φ k w k_w k w
負荷をつないだときの端子電圧と出力は、同期リアクタンス X s X_s X s
X s = X a + X l E ˙ = V ˙ + j X s I ˙ P = 3 V E sin δ X s \begin{aligned}
X_s &= X_a + X_l \\
\dot E &= \dot V + jX_s\dot I \\
P &= \frac{3VE\sin\delta}{X_s}
\end{aligned} X s E ˙ P = X a + X l = V ˙ + j X s I ˙ = X s 3 V E sin δ X a X_a X a X l X_l X l V ˙ \dot V V ˙ V V V E ˙ \dot E E ˙ E E E I ˙ \dot I I ˙ δ \delta δ
短絡比 K s K_s K s Z s Z_s Z s
K s = I f 0 I f s = 100 Z s [ % ] K_s = \frac{I_{f0}}{I_{fs}} = \frac{100}{Z_s\,\mathrm{[\%]}} K s = I f s I f 0 = Z s [ % ] 100 I f 0 I_{f0} I f 0 I f s I_{fs} I f s 同期発電機とは で確認できます。
パワーエレクトロニクスの公式
パワーエレクトロニクスは、半導体のスイッチで、電力の形を変える技術です。交流を直流に変えるのが整流、直流の電圧を変えるのがチョッパ、直流を交流に変えるのがインバータです。図6に、3つの変換を並べます。
交流
整流回路
直流
Ed ≒ 0.9E
単相全波・抵抗負荷
直流
チョッパ
直流
Ed = αE
降圧チョッパ
直流
インバータ
交流
V1 ≒ 0.9E
方形波の基本波
図6 電力変換の3種類。入力と出力の形を、半導体スイッチで変える
半導体素子の損失
スイッチに使う素子(サイリスタ、IGBT など)には、オンの間にオン電圧で生じる損失と、オンとオフを切り替えるときに生じる損失があります。平均の損失は、次のように求められます。
P o n = V o n × I × D P s w = E s w × f \begin{gathered}
P_{\mathrm{on}} = V_{\mathrm{on}} \times I \times D \\
P_{\mathrm{sw}} = E_{\mathrm{sw}} \times f
\end{gathered} P on = V on × I × D P sw = E sw × f V o n V_{\mathrm{on}} V on I I I D D D E s w E_{\mathrm{sw}} E sw f f f パワーエレクトロニクスとは で確認できます。
整流回路
整流回路は、交流を直流に変えます。出力の平均値 E d E_{\mathrm{d}} E d
回路 負荷 平均電圧 単相半波 抵抗 0.45 E ( 1 + cos α ) / 2 0.45E\,(1+\cos\alpha)/2 0.45 E ( 1 + cos α ) /2 単相全波 抵抗 0.9 E ( 1 + cos α ) / 2 0.9E\,(1+\cos\alpha)/2 0.9 E ( 1 + cos α ) /2 単相全波 誘導性 0.9 E cos α 0.9E\cos\alpha 0.9 E cos α 三相全波 誘導性 1.35 V cos α 1.35V\cos\alpha 1.35 V cos α
E E E V V V α \alpha α α = 0 \alpha = 0 α = 0 0.45 E 0.45E 0.45 E 0.9 E 0.9E 0.9 E 1.35 V 1.35V 1.35 V α \alpha α 整流回路とは で確認できます。
チョッパ
チョッパは、スイッチを入り切りして、直流の電圧を変えます。1 周期 T T T T o n T_{\mathrm{on}} T on α \alpha α
α = T o n T \alpha = \frac{T_{\mathrm{on}}}{T} α = T T on 入力の直流電圧を E E E E d E_{\mathrm{d}} E d
種類 出力電圧 降圧 α E \alpha E α E 昇圧 E / ( 1 − α ) E/(1-\alpha) E / ( 1 − α ) 昇降圧 α E / ( 1 − α ) \alpha E/(1-\alpha) α E / ( 1 − α )
昇降圧チョッパは、出力の極性が入力と逆になります。降圧チョッパのリアクトル L L L
Δ i = ( E − E d ) T o n L = α ( 1 − α ) E T L \begin{aligned}
\Delta i &= \frac{(E - E_{\mathrm{d}})T_{\mathrm{on}}}{L} \\
&= \frac{\alpha(1-\alpha)ET}{L}
\end{aligned} Δ i = L ( E − E d ) T on = L α ( 1 − α ) E T 整流の制御角 α \alpha α チョッパとは で確認できます。
インバータ
インバータは、直流を交流に変えます。直流電圧を E E E
V 1 = 4 E / π 2 = 2 2 π E ≒ 0.9 E \begin{aligned}
V_1 &= \frac{4E/\pi}{\sqrt{2}} \\
&= \frac{2\sqrt{2}}{\pi}E \\
&\fallingdotseq 0.9E
\end{aligned} V 1 = 2 4 E / π = π 2 2 E ≒ 0.9 E 三相ブリッジの線間電圧の基本波は、V U V = 6 E / π ≒ 0.78 E V_{\mathrm{UV}} = \sqrt{6}E/\pi \fallingdotseq 0.78E V UV = 6 E / π ≒ 0.78 E m sin θ m\sin\theta m sin θ m E mE m E m E / 2 mE/\sqrt{2} m E / 2 m m m m ≤ 1 m \le 1 m ≤ 1
誘導電動機を回すときは、周波数 f f f N s N_{\mathrm{s}} N s Φ \Phi Φ V V V
N s = 120 f p [ m i n − 1 ] Φ ∝ V f \begin{gathered}
N_{\mathrm{s}} = \frac{120f}{p}\ \mathrm{[min^{-1}]} \\
\Phi \propto \frac{V}{f}
\end{gathered} N s = p 120 f [ mi n − 1 ] Φ ∝ f V ファンやポンプのような負荷では、動力 P P P N N N インバータの仕組み で確認できます。
電動機応用・照明・電熱・電気化学の公式
この節は、電気を、動力、光、熱、化学反応に使う分野をまとめます。照明は、光源の強さから明るさを求める式が中心です。図7に、点光源と水平面照度の関係を示します。
光度 I
h
r
θ
P
d
E = I / r2
法線照度
Eh = E cosθ
水平面照度
cosθ = h / r
h は光源の高さ
Eh = Ih / r3
代入して整理
図7 点光源と水平面照度。θ は P の法線と光の向きの角
電動機応用
電動機の出力から、巻上げ機、ポンプ、ファンの必要な電力を求める式です。いずれも、仕事の割合を効率 η \eta η
P = m g v η [ W ] P = 9.8 Q H k η [ k W ] P = p Q η [ W ] \begin{gathered}
P = \frac{mgv}{\eta}\ \mathrm{[W]} \\
P = \frac{9.8QHk}{\eta}\ \mathrm{[kW]} \\
P = \frac{pQ}{\eta}\ \mathrm{[W]}
\end{gathered} P = η m g v [ W ] P = η 9.8 Q H k [ kW ] P = η pQ [ W ] 上から順に、巻上げ機、ポンプ、ファンの式です。m m m [ k g ] \mathrm{[kg]} [ kg ] g = 9.8 [ m / s 2 ] g = 9.8\,\mathrm{[m/s^2]} g = 9.8 [ m/ s 2 ] v v v [ m / s ] \mathrm{[m/s]} [ m/s ] Q Q Q [ m 3 / s ] \mathrm{[m^3/s]} [ m 3 /s ] H H H [ m ] \mathrm{[m]} [ m ] k k k p p p [ P a ] \mathrm{[Pa]} [ Pa ]
回転する機械の運動エネルギーと、加速の式は、次のとおりです。
W = 1 2 J ω 2 J d ω d t = T − T L \begin{aligned}
W &= \frac{1}{2}J\omega^2 \\
J\frac{d\omega}{dt} &= T - T_L
\end{aligned} W J d t d ω = 2 1 J ω 2 = T − T L J J J [ k g ⋅ m 2 ] \mathrm{[kg \cdot m^2]} [ kg ⋅ m 2 ] ω \omega ω [ r a d / s ] \mathrm{[rad/s]} [ rad/s ] T T T T L T_L T L T T T T L T_L T L 電動機応用の所要出力の求め方 にあります。
照明
光源から出る光の量を光束 F [ l m ] F\,\mathrm{[lm]} F [ lm ] I [ c d ] I\,\mathrm{[cd]} I [ cd ]
I = F ω F = 4 π I L = ρ E π \begin{gathered}
I = \frac{F}{\omega} \\
F = 4\pi I \\
L = \frac{\rho E}{\pi}
\end{gathered} I = ω F F = 4 π I L = π ρE ω \omega ω [ s r ] \mathrm{[sr]} [ sr ] L L L [ c d / m 2 ] \mathrm{[cd/m^2]} [ cd/ m 2 ] ρ \rho ρ E E E [ l x ] \mathrm{[lx]} [ lx ] r r r
E = I r 2 E h = I r 2 cos θ = I h r 3 E v = I r 2 sin θ = I d r 3 \begin{aligned}
E &= \frac{I}{r^2} \\
E_h &= \frac{I}{r^2}\cos\theta = \frac{Ih}{r^3} \\
E_v &= \frac{I}{r^2}\sin\theta = \frac{Id}{r^3}
\end{aligned} E E h E v = r 2 I = r 2 I cos θ = r 3 I h = r 2 I sin θ = r 3 I d E E E E h E_h E h E v E_v E v h h h d d d θ \theta θ
E = F N U M A N = E A F U M \begin{aligned}
E &= \frac{FNUM}{A} \\
N &= \frac{EA}{FUM}
\end{aligned} E N = A F N U M = F U M E A F F F N N N U U U M M M A A A K K K
K = X Y H ( X + Y ) K = \frac{XY}{H(X+Y)} K = H ( X + Y ) X Y X X X Y Y Y H H H 照度計算の求め方 で確認できます。
電熱
水を温めるのに必要な熱量と、電力量の換算は、次の式です。1 k W h 1\,\mathrm{kWh} 1 kWh 3600 k J 3600\,\mathrm{kJ} 3600 kJ
Q = m c Δ T η P t = m c Δ T 1 k W h = 3600 k J \begin{gathered}
Q = mc\Delta T \\
\eta Pt = mc\Delta T \\
1\,\mathrm{kWh} = 3600\,\mathrm{kJ}
\end{gathered} Q = m c Δ T η P t = m c Δ T 1 kWh = 3600 kJ m m m [ k g ] \mathrm{[kg]} [ kg ] c c c [ k J / ( k g ⋅ K ) ] \mathrm{[kJ/(kg \cdot K)]} [ kJ/ ( kg ⋅ K )] Δ T \Delta T Δ T [ K ] \mathrm{[K]} [ K ] P P P [ k W ] \mathrm{[kW]} [ kW ] t t t [ s ] \mathrm{[s]} [ s ] η \eta η
熱の流れは、電気回路と同じ形の式で表せます。熱流 Φ [ W ] \Phi\,\mathrm{[W]} Φ [ W ] Δ T \Delta T Δ T R [ K / W ] R\,\mathrm{[K/W]} R [ K/W ]
Φ = Δ T R R = l λ S Φ = Δ T R 1 + R 2 \begin{gathered}
\Phi = \frac{\Delta T}{R} \\
R = \frac{l}{\lambda S} \\
\Phi = \frac{\Delta T}{R_1 + R_2}
\end{gathered} Φ = R Δ T R = λ S l Φ = R 1 + R 2 Δ T l l l S S S λ \lambda λ
P = 2 π f C V 2 tan δ C O P = Q 1 W = 1 + Q 2 W \begin{aligned}
P &= 2\pi fCV^2\tan\delta \\
\mathrm{COP} &= \frac{Q_1}{W} \\
&= 1 + \frac{Q_2}{W}
\end{aligned} P COP = 2 π f C V 2 tan δ = W Q 1 = 1 + W Q 2 f f f C C C V V V tan δ \tan\delta tan δ Q 1 Q_1 Q 1 Q 2 Q_2 Q 2 W W W Q 1 = Q 2 + W Q_1 = Q_2 + W Q 1 = Q 2 + W 電熱の計算 で確認できます。
電気化学
電気分解で析出する量は、流した電気量に比例します。電池の放電時間は、容量を電流で割ります。
w = M n ⋅ I t F t = 容量 I \begin{aligned}
w &= \frac{M}{n}\cdot\frac{It}{F} \\
t &= \frac{\text{容量}}{I}
\end{aligned} w t = n M ⋅ F I t = I 容量 w w w [ g ] \mathrm{[g]} [ g ] M M M n n n F ≒ 96500 [ C / m o l ] F \fallingdotseq 96500\,\mathrm{[C/mol]} F ≒ 96500 [ C/mol ] t t t t t t [ h ] \mathrm{[h]} [ h ] [ A ⋅ h ] \mathrm{[A \cdot h]} [ A ⋅ h ] 1 A ⋅ h = 3600 C 1\,\mathrm{A \cdot h} = 3600\,\mathrm{C} 1 A ⋅ h = 3600 C V V V 電気分解と電池の計算 で確認できます。
電気加工とメカトロニクスは、式が中心の単元ではないので、名前だけ挙げます。
自動制御の公式
自動制御は、目標値に出力を合わせる仕組みを、伝達関数で表します。入力 X ( s ) X(s) X ( s ) Y ( s ) Y(s) Y ( s )
直列結合
X
G1
G2
Y
G1 G2
並列結合
X
G1
G2
+
Y
G1 + G2
フィードバック結合
X
+
−
G
Y
H
G / (1 + GH)
図8 ブロック線図の3つの結合。X は入力、Y は出力
決められた順に動作を進めるシーケンス制御は、式ではなく、接点と回路の動きで考えます。シーケンス制御とは で、自己保持回路とタイムチャートを確かめられます。
伝達関数とブロック線図
G ( s ) = Y ( s ) X ( s ) G(s) = \frac{Y(s)}{X(s)} G ( s ) = X ( s ) Y ( s ) ブロックをつないだときの合成伝達関数は、結合のしかたで決まります。
結合 合成 直列 G 1 G 2 G_1G_2 G 1 G 2 並列 G 1 ± G 2 G_1 \pm G_2 G 1 ± G 2 フィードバック G 1 + G H \dfrac{G}{1+GH} 1 + G H G
フィードバックの式は、出力を引いて戻す負帰還のときです。足して戻す正帰還では、分母が 1 − G H 1 - GH 1 − G H G G G H H H ブロック線図と伝達関数 で確認できます。
一次遅れ要素と応答
抵抗とコンデンサの回路のような、一次遅れ要素の伝達関数と、単位ステップ入力に対する応答は、次のとおりです。
G ( s ) = K 1 + T s y ( t ) = K ( 1 − e − t / T ) \begin{aligned}
G(s) &= \frac{K}{1+Ts} \\
y(t) &= K(1 - e^{-t/T})
\end{aligned} G ( s ) y ( t ) = 1 + T s K = K ( 1 − e − t / T ) K K K T T T T = C R T = CR T = C R t = T t = T t = T 63.2 % 63.2\,\% 63.2 % 過渡現象とは で確認できます。
周波数応答と安定判別
s s s j ω j\omega j ω
G ( j ω ) = K 1 + j ω T ∣ G ∣ = K 1 + ( ω T ) 2 arg G = − arctan ( ω T ) \begin{aligned}
G(j\omega) &= \frac{K}{1+j\omega T} \\
|G| &= \frac{K}{\sqrt{1+(\omega T)^2}} \\
\arg G &= -\arctan(\omega T)
\end{aligned} G ( j ω ) ∣ G ∣ arg G = 1 + j ω T K = 1 + ( ω T ) 2 K = − arctan ( ω T ) ω = 1 / T \omega = 1/T ω = 1/ T 1 / 2 1/\sqrt{2} 1/ 2 − 3 d B -3\,\mathrm{dB} − 3 dB − 45 ∘ -45^{\circ} − 4 5 ∘ g = 20 log 10 ∣ G ∣ [ d B ] g = 20\log_{10}|G|\,\mathrm{[dB]} g = 20 log 10 ∣ G ∣ [ dB ]
安定かどうかは、特性方程式 1 + G ( s ) H ( s ) = 0 1 + G(s)H(s) = 0 1 + G ( s ) H ( s ) = 0 s 2 + 3 s + 2 = 0 s^2 + 3s + 2 = 0 s 2 + 3 s + 2 = 0 − 1 -1 − 1 − 2 -2 − 2
情報処理の公式
コンピュータの数は、0 と 1 の 2 進数で表されます。n n n 2 n 2^n 2 n
10進 2進 16進 10 1010 A 13 1101 D 255 11111111 FF
手順を図で表すフローチャートは、変数の値を1行ずつ追うと読めます。フローチャートの読み方 に、例題があります。
論理演算
論理式の変形には、ド・モルガンの定理と、吸収の関係を使います。
A ⋅ B ‾ = A ‾ + B ‾ A + B ‾ = A ‾ ⋅ B ‾ A + A ‾ B = A + B \begin{gathered}
\overline{A \cdot B} = \overline{A} + \overline{B} \\
\overline{A + B} = \overline{A} \cdot \overline{B} \\
A + \overline{A}B = A + B
\end{gathered} A ⋅ B = A + B A + B = A ⋅ B A + A B = A + B 上線は否定を表します。詳しくは論理回路とカルノー図 で確認できます。
フリップフロップ
フリップフロップは、1 ビットを記憶する回路です。いまの出力を Q n Q_n Q n Q n + 1 Q_{n+1} Q n + 1
種類 次の出力 RS S + R ‾ Q n S + \overline{R}\,Q_n S + R Q n JK J Q n ‾ + K ‾ Q n J\,\overline{Q_n} + \overline{K}\,Q_n J Q n + K Q n D D D D T T ⊕ Q n T \oplus Q_n T ⊕ Q n
n n n 2 n 2^n 2 n n n n f f f f / 2 n f/2^n f / 2 n フリップフロップとは で確認できます。
公式の選び方と例題
機械の式は、機器や分野ごとに記号が違い、同じ文字が別の量を表します。使う式は、求めるものと単位から探すと絞れます。図9に、公式を選ぶ 3 つの手順を示します。
1
与えられた量と求める量に印を付ける
例 p、q、力率が分かり、ε を求める
2
単位と語から、単元を絞る
例 [%]・力率 → 電圧変動率
3
文字のまま式を整理してから数を入れる
例 ε ≒ p cosθ + q sinθ に入れる
図9 公式を選ぶ3つの手順
次の2問で、式を選ぶ手順を確かめます。
例題1
単相変圧器の百分率抵抗降下が 1.6 [ % ] 1.6\,\mathrm{[\%]} 1.6 [ % ] 3.0 [ % ] 3.0\,\mathrm{[\%]} 3.0 [ % ] 200 [ V ] 200\,\mathrm{[V]} 200 [ V ] 0.8 0.8 0.8 200 [ V ] 200\,\mathrm{[V]} 200 [ V ] ε \varepsilon ε V 20 V_{20} V 20
解答と解説を見る 手順1 求めるのは電圧変動率なので、変圧器の電圧変動率の近似式を使います。sin θ = 0.6 \sin\theta = 0.6 sin θ = 0.6
手順2 p = 1.6 p = 1.6 p = 1.6 q = 3.0 q = 3.0 q = 3.0
ε ≒ p cos θ + q sin θ = 1.6 × 0.8 + 3.0 × 0.6 = 1.28 + 1.80 = 3.08 [ % ] \begin{aligned}
\varepsilon &\fallingdotseq p\cos\theta + q\sin\theta \\
&= 1.6 \times 0.8 + 3.0 \times 0.6 \\
&= 1.28 + 1.80 \\
&= 3.08\,\mathrm{[\%]}
\end{aligned} ε ≒ p cos θ + q sin θ = 1.6 × 0.8 + 3.0 × 0.6 = 1.28 + 1.80 = 3.08 [ % ] 手順3 電圧変動率の定義から、無負荷のときの二次電圧を求めます。
V 20 = V 2 n ( 1 + ε 100 ) = 200 × 1.0308 ≒ 206 [ V ] \begin{aligned}
V_{20} &= V_{2n}\left(1 + \frac{\varepsilon}{100}\right) \\
&= 200 \times 1.0308 \\
&\fallingdotseq 206\,\mathrm{[V]}
\end{aligned} V 20 = V 2 n ( 1 + 100 ε ) = 200 × 1.0308 ≒ 206 [ V ] 検算します。% Z = p 2 + q 2 = 3.4 [ % ] \%Z = \sqrt{p^2 + q^2} = 3.4\,\mathrm{[\%]} % Z = p 2 + q 2 = 3.4 [ % ] p = % Z cos ψ p = \%Z\cos\psi p = % Z cos ψ q = % Z sin ψ q = \%Z\sin\psi q = % Z sin ψ ε = % Z cos ( ψ − θ ) \varepsilon = \%Z\cos(\psi - \theta) ε = % Z cos ( ψ − θ ) ψ ≒ 61.9 ∘ \psi \fallingdotseq 61.9^{\circ} ψ ≒ 61. 9 ∘ θ ≒ 36.9 ∘ \theta \fallingdotseq 36.9^{\circ} θ ≒ 36. 9 ∘ 3.4 cos 25.1 ∘ ≒ 3.08 [ % ] 3.4\cos 25.1^{\circ} \fallingdotseq 3.08\,\mathrm{[\%]} 3.4 cos 25. 1 ∘ ≒ 3.08 [ % ]
答え ε ≒ 3.08 [ % ] \varepsilon \fallingdotseq 3.08\,\mathrm{[\%]} ε ≒ 3.08 [ % ] V 20 ≒ 206 [ V ] V_{20} \fallingdotseq 206\,\mathrm{[V]} V 20 ≒ 206 [ V ]
例題2
4極、50 [ H z ] 50\,\mathrm{[Hz]} 50 [ Hz ] 1440 [ m i n − 1 ] 1440\,\mathrm{[min^{-1}]} 1440 [ mi n − 1 ] 4.8 [ k W ] 4.8\,\mathrm{[kW]} 4.8 [ kW ] s s s P 2 P_2 P 2 P c 2 P_{c2} P c 2 T T T
解答と解説を見る 手順1 求めるのは誘導電動機の電力とトルクなので、電力の流れ(図5)を使います。まず同期速度とすべりを求めます。
N s = 120 f p = 120 × 50 4 = 1500 [ m i n − 1 ] s = N s − N N s = 1500 − 1440 1500 = 0.04 \begin{aligned}
N_s &= \frac{120f}{p} \\
&= \frac{120 \times 50}{4} \\
&= 1500\,\mathrm{[min^{-1}]} \\
s &= \frac{N_s - N}{N_s} \\
&= \frac{1500 - 1440}{1500} \\
&= 0.04
\end{aligned} N s s = p 120 f = 4 120 × 50 = 1500 [ mi n − 1 ] = N s N s − N = 1500 1500 − 1440 = 0.04 手順2 P o = ( 1 − s ) P 2 P_o = (1-s)P_2 P o = ( 1 − s ) P 2
P 2 = P o 1 − s = 4800 0.96 = 5000 [ W ] P c 2 = s P 2 = 0.04 × 5000 = 200 [ W ] \begin{aligned}
P_2 &= \frac{P_o}{1 - s} \\
&= \frac{4800}{0.96} \\
&= 5000\,\mathrm{[W]} \\
P_{c2} &= sP_2 \\
&= 0.04 \times 5000 \\
&= 200\,\mathrm{[W]}
\end{aligned} P 2 P c 2 = 1 − s P o = 0.96 4800 = 5000 [ W ] = s P 2 = 0.04 × 5000 = 200 [ W ] 手順3 トルクは、機械的出力を回転の角速度で割って求めます。
ω = 2 π × 1440 60 ≒ 150.8 [ r a d / s ] T = P o ω = 4800 150.8 ≒ 31.8 [ N ⋅ m ] \begin{aligned}
\omega &= \frac{2\pi \times 1440}{60} \\
&\fallingdotseq 150.8\,\mathrm{[rad/s]} \\
T &= \frac{P_o}{\omega} \\
&= \frac{4800}{150.8} \\
&\fallingdotseq 31.8\,\mathrm{[N \cdot m]}
\end{aligned} ω T = 60 2 π × 1440 ≒ 150.8 [ rad/s ] = ω P o = 150.8 4800 ≒ 31.8 [ N ⋅ m ] 検算します。P o + P c 2 = 4800 + 200 = 5000 = P 2 P_o + P_{c2} = 4800 + 200 = 5000 = P_2 P o + P c 2 = 4800 + 200 = 5000 = P 2 ω s ≒ 157.1 [ r a d / s ] \omega_s \fallingdotseq 157.1\,\mathrm{[rad/s]} ω s ≒ 157.1 [ rad/s ] T = P 2 / ω s T = P_2/\omega_s T = P 2 / ω s 31.8 [ N ⋅ m ] 31.8\,\mathrm{[N \cdot m]} 31.8 [ N ⋅ m ]
答え s = 0.04 s = 0.04 s = 0.04 P 2 = 5000 [ W ] P_2 = 5000\,\mathrm{[W]} P 2 = 5000 [ W ] P c 2 = 200 [ W ] P_{c2} = 200\,\mathrm{[W]} P c 2 = 200 [ W ] T ≒ 31.8 [ N ⋅ m ] T \fallingdotseq 31.8\,\mathrm{[N \cdot m]} T ≒ 31.8 [ N ⋅ m ]
公式を覚えるより先に
機械の式は、数が多く見えますが、機器や変換の種類ごとに、使う形は絞れます。式を丸暗記するより、図で意味をつかみ、単位で確かめるほうが、思い出しやすくなります。直流電動機なら、図2の逆起電力から回転速度が決まる流れを、誘導電動機なら、図5の 1 : s : ( 1 − s ) 1 : s : (1-s) 1 : s : ( 1 − s )
式を使う前に、求めるものの単位を書きます。[ N ⋅ m ] \mathrm{[N \cdot m]} [ N ⋅ m ] [ W ] \mathrm{[W]} [ W ] [ l m ] \mathrm{[lm]} [ lm ] [ l x ] \mathrm{[lx]} [ lx ]
よくある質問
機械の公式は、すべて暗記しないといけませんか。
すべてを丸暗記する必要はありません。直流電動機の回転速度、変圧器の電圧変動率、誘導電動機の 1 : s : ( 1 − s ) 1 : s : (1-s) 1 : s : ( 1 − s )
理論や電力の公式は、機械でも使いますか。
使います。三相の電力、RL 直列回路、過渡現象の時定数のような理論の式は、変圧器や電動機の計算の土台です。変圧器の式は、電力の科目とも重なります。理論は電験三種 理論の公式一覧 、電力は電験三種 電力の公式一覧 で見られます。
E E E α \alpha α p p p 単元ごとに、慣習として使われる記号が決まっているためです。E E E α \alpha α p p p
公式は、どの順に確認すればよいですか。
求めるものと、その単位を先に書きます。次に、電気機器、電力変換、応用分野、自動制御、情報処理のどれかを絞り、式を選びます。数を入れる前に、文字のまま整理すると、計算の途中で間違いに気づきやすくなります。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
直流電動機の回転速度 N N N V V V I a I_a I a R a R_a R a ϕ \phi ϕ N = V − R a I a K E ϕ N = \dfrac{V - R_aI_a}{K_E\,\phi} N = K E ϕ V − R a I a
変圧器の電圧変動率の近似式は? ε ≒ p cos θ + q sin θ \varepsilon \fallingdotseq p\cos\theta + q\sin\theta ε ≒ p cos θ + q sin θ
誘導電動機の二次入力、二次銅損、機械的出力の比は? P 2 : P c 2 : P o = 1 : s : ( 1 − s ) P_2 : P_{c2} : P_o = 1 : s : (1-s) P 2 : P c 2 : P o = 1 : s : ( 1 − s )
降圧チョッパの出力電圧は、通流率 α \alpha α E E E E d = α E E_{\mathrm{d}} = \alpha E E d = α E
光度 I I I h h h r r r E h = I r 2 cos θ E_h = \dfrac{I}{r^2}\cos\theta E h = r 2 I cos θ
フィードバック結合の合成伝達関数は? G 1 + G H \dfrac{G}{1+GH} 1 + G H G
まとめ
電験三種の機械の式は、電気機器、電力変換、応用分野、自動制御、情報処理の5分野に分けて整理できる
電気機器は、直流機の V = E + R a I a V = E + R_aI_a V = E + R a I a a = V 1 / V 2 a = V_1/V_2 a = V 1 / V 2 P 2 : P c 2 : P o = 1 : s : ( 1 − s ) P_2 : P_{c2} : P_o = 1 : s : (1-s) P 2 : P c 2 : P o = 1 : s : ( 1 − s )
電力変換は整流・チョッパ・インバータの出力電圧、自動制御は伝達関数の合成が中心になる
式を選ぶときは、求めるものの単位から単元を絞り、問題文の記号の定義に合わせて読み替える
式の導き方は、各単元の記事で確かめられます。直流発電機の誘導起電力 から順に読むと、電気機器から進められます。理論の科目は電験三種 理論の公式一覧 、電力の科目は電験三種 電力の公式一覧 、法規の科目は電験三種 法規の公式一覧 で、同じ形で式を見られます。式の変形に不安があるときは電験三種に必要な数学 、勉強の順番は電験三種の勉強の始め方 を見てください。
 機械を図解で読む図解でわかる 電験三種 機械 1