電動機の負荷特性と運転|安定運転の条件・加速時間の計算と制動の種類を図解
電験三種の機械で扱う電動機の負荷特性と運転を整理します。運転点と安定運転の条件、運動方程式による加速時間の計算、発電制動・回生制動・逆相制動、4象限運転、はずみ車を、図解と例題で確かめます。
 機械を図解で読む図解でわかる 電験三種 機械 1
直流機Kindle Unlimited 対象Kindle で読む
電動機がどの速さで回るかは、電動機だけでは決まりません。負荷のトルクとの綱引きで決まります。この記事では、電動機と負荷のトルクが等しくなる運転点、そこで安定に運転できる条件、運動方程式から求める加速時間の計算、制動の種類(機械ブレーキ・発電制動・回生制動・逆相制動)、4象限運転、はずみ車までをまとめます。
- 運転点
- 電動機のトルクと負荷のトルクが等しくなる回転速度
- 安定運転の条件
- 運転点で、電動機の傾き < 負荷の傾き
- 加速時間の計算
- t = JΔω ÷ Ta。単位をそろえて計算する
- 制動の種類
- 機械ブレーキ・発電制動・回生制動・逆相制動
- 4象限運転
- 力行と回生、正転と逆転の組み合わせ
- はずみ車
- 衝撃的な負荷をならす。蓄えるエネルギーは Jω² ÷ 2
運転点とは|負荷トルクと電動機トルクの交点
電動機が一定の速さで回っているとき、電動機が出すトルク と、負荷が必要とするトルク は等しくなっています。 となる点が運転点です。横軸を回転速度 、縦軸をトルクにすると、2本の特性曲線の交点になります。
負荷のトルクが回転速度でどう変わるかは、負荷の種類で決まります。
| 負荷の種類 | トルクの変わり方 | 例 |
|---|---|---|
| 定トルク | 一定 | 巻上機・ベルトコンベア |
| 二乗トルク | N² に比例 | ポンプ・送風機 |
| 定出力 | N に反比例 | 巻取機 |
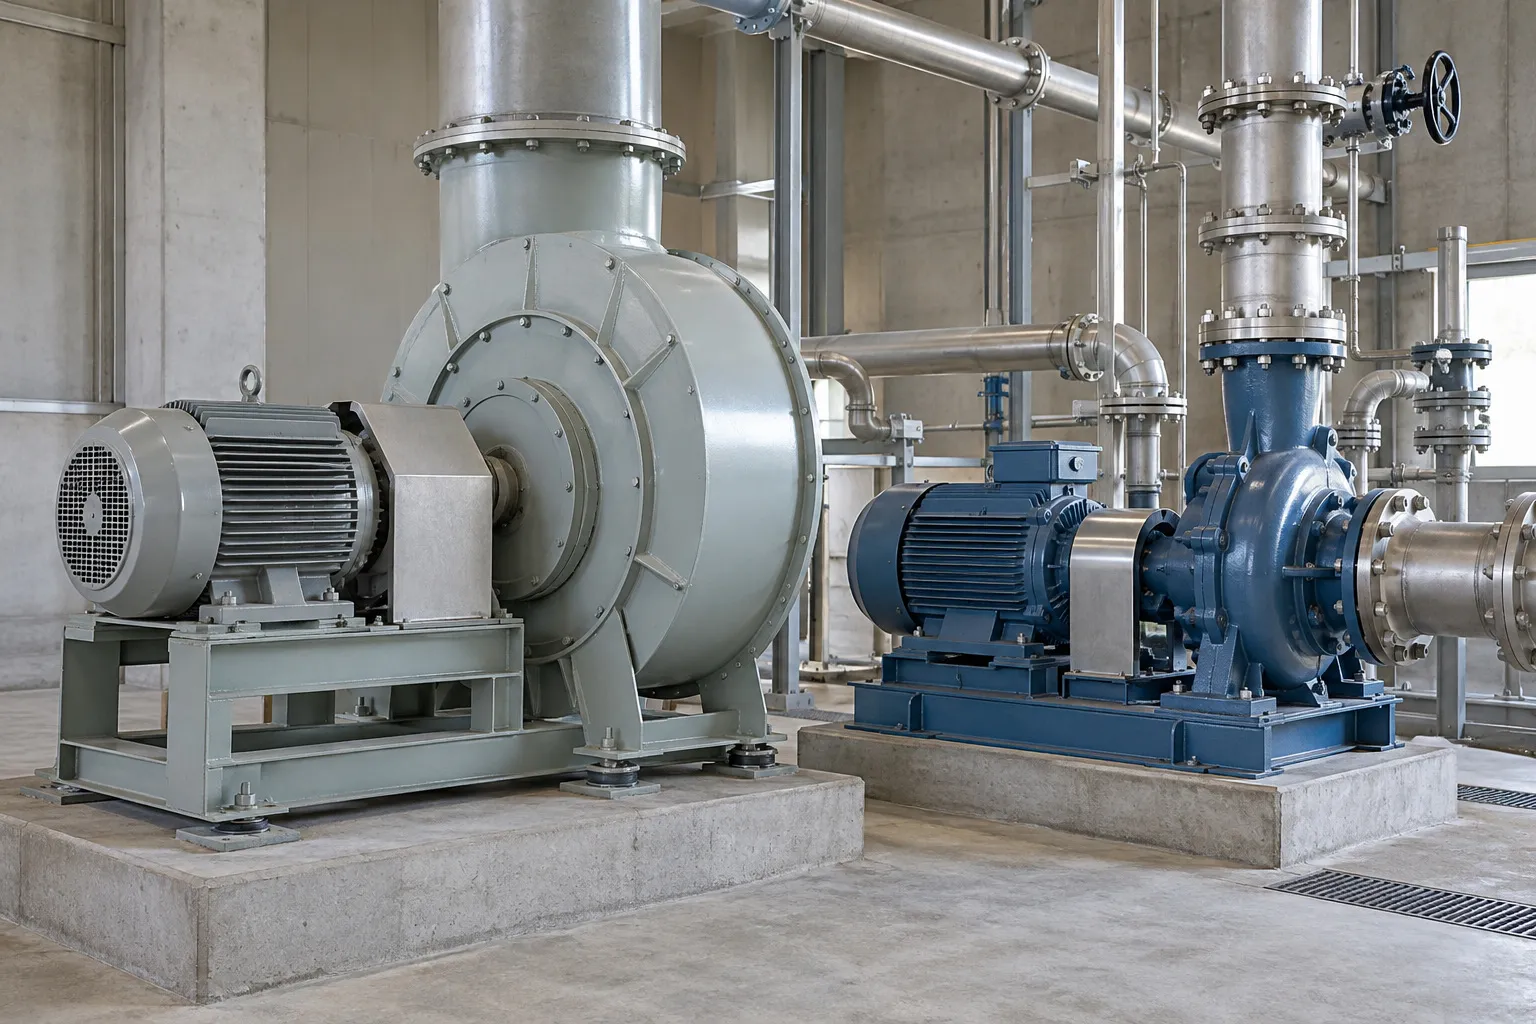
ベルトコンベアは、載せた荷の重さと摩擦で決まるトルクが、速さによらずほぼ一定です(図1)。ポンプや送風機は、羽根車で流体を押し出すので、トルクが回転速度の2乗に比例します(図2)。それぞれの式や出力の求め方は、電動機の所要出力でまとめています。
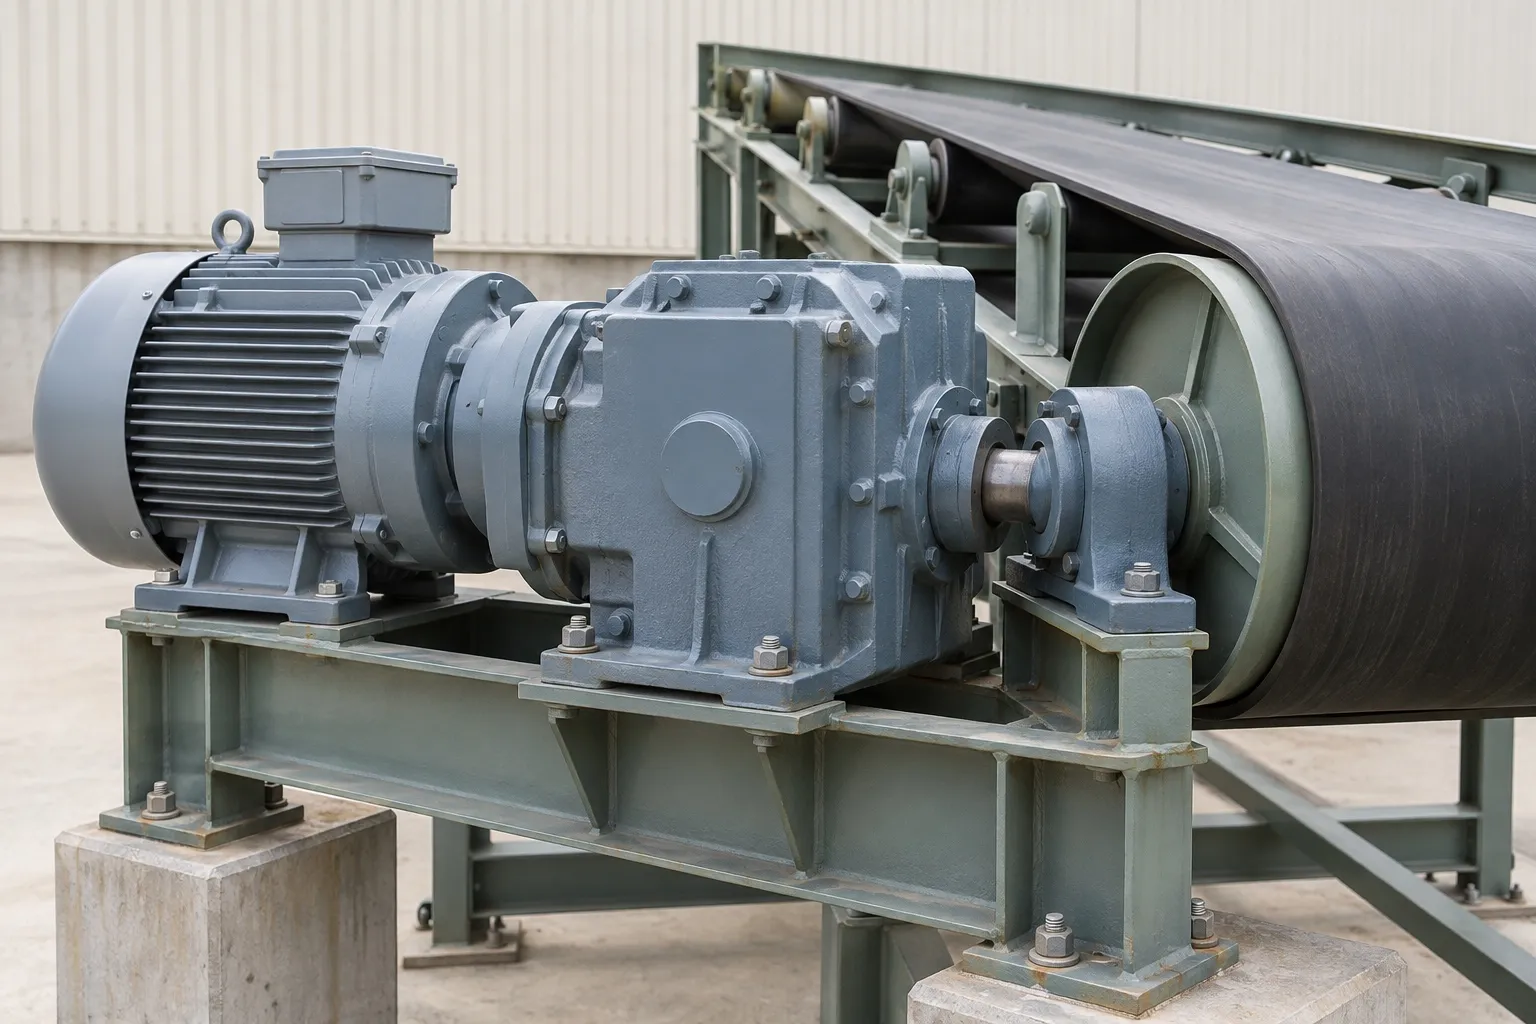
- 電動機 コンベアを回す
- 減速機 回転数を落とす
- プーリー ベルトを掛けて回す
- 送風機 羽根車で空気を送る
- 電動機 送風機を回す
- ポンプ 羽根車で水を送る
- バルブ 流れを調節する
電動機のトルク特性と負荷のトルク特性を同じ図に重ねると、交点が運転点です(図3)。電動機は誘導電動機の概形、負荷は定トルクと二乗トルクを描いています。どちらも、同期速度 のすぐ手前で交わります。
負荷が重くなると、 の線が上がり、交点が左へ動いて、回転速度が下がります。負荷が軽くなれば、交点は右へ動きます。
安定運転の条件|交点の傾きで決まる
交点は1つとは限りません。負荷が重いと、トルク曲線との交点が2つできることがあります(図4)。どちらの交点でも ですが、安定に運転できるのは片方だけです。
安定かどうかは、回転速度が少しずれたときに、元へ戻るかどうかで決まります。運転点から回転速度が少し上がったとします。
- になれば、負荷に押されて減速し、元へ戻ります。これが安定です。
- のままなら、さらに加速して、運転点から離れていきます。これが不安定です。
回転速度が上がったとき、 が小さくなる(負になる)のが安定です。これを傾きで書くと、運転点で次の式が成り立つことが、安定運転の条件になります。
電動機のトルク曲線の傾きが、負荷のトルク曲線の傾きより小さい(より右下がり)ということです。負荷のトルクが一定なら なので、条件は 、つまり電動機の曲線が右下がりの側で安定になります。図4では、右側の交点がこれに当たります。左側の交点は右上がりなので、少し速くなれば加速が止まらず、少し遅くなれば減速して止まってしまいます。
この図では、始動トルクが より小さいので、止まった状態からは動き出せません。誘導電動機のトルク特性(停動トルクより低速側が不安定になる理由)は、誘導電動機の記事でも扱っています。
解答と解説を見る
とおきます。
トルクは、 N·m です( に入れても で一致します)。
傾きは、、 です。 なので、安定の条件を満たします。
答え:1000 min⁻¹、50 N·m、安定
解答と解説を見る
とおきます。
傾きは、、 です。 なので、安定の条件を満たしません。600 min⁻¹ より少し速くなると でさらに加速し、少し遅くなると で減速して止まります。
答え:600 min⁻¹、不安定
加速時間の計算|運動方程式とトルクのすき間
電動機が回転体を加速するとき、回転体の運動方程式は次のとおりです。
は慣性モーメント [kg·m²]、 は角速度 [rad/s] です。右辺の を加速トルク といいます。電動機のトルクのうち、負荷に使った残りが、加速に回るということです(図5)。運転点では になり、加速が止まって、一定の速さで回ります。
が一定なら、角加速度 も一定です。角速度を から に上げるのにかかる時間 は、次の式で求められます。
計算で間違えやすいのは、単位です。次のようにそろえてから、式に入れます。
| 量 | 与えられる単位 | そろえ方 |
|---|---|---|
| 回転速度 | N [min⁻¹] | ω = 2πN ÷ 60 [rad/s] |
| 慣性モーメント | GD² [kg·m²] | J = GD² ÷ 4 |
| トルク | T [N·m] | Ta = TM − TL |
と は、電動機の所要出力で扱った関係です。回転速度 を、そのまま の代わりに入れてはいけません。
実際の や は回転速度で変わるので、 も一定とは限りません。図5のように が直線的に減っていくときは、始めと終わりの平均の を使って、おおよその時間を見積もります。曲線のときは、回転速度の範囲をいくつかに分け、区間ごとの平均の で時間を求めて足します。 は運転点に近づくほど 0 に近づくので、回転速度は運転点へ向かって、少しずつ近づいていきます。
解答と解説を見る
まず、角速度の変化を求めます。
に入れます。
答え:約 12.6 s
解答と解説を見る
慣性モーメントは、 kg·m² です。加速トルクは、 N·m です。
角速度の変化は、次のとおりです。
に入れます。
答え:約 15.7 s
制動の種類|機械ブレーキ・発電制動・回生制動・逆相制動
電動機を止めたり、速さを抑えたりするのが制動です。摩擦で止める機械ブレーキのほかに、電動機のトルクの向きを変えて制動する電気制動があります。
| 種類 | しくみ | エネルギー |
|---|---|---|
| 機械ブレーキ | 摩擦で止める | 熱になる |
| 発電制動 | 電動機を発電機にして、抵抗につなぐ | 抵抗で熱になる |
| 回生制動 | 発電した電力を電源へ返す | 電源へ戻る |
| 逆相制動 | 電源の相順を入れ替える | 熱になる |
- 発電制動は、電動機を電源から切り離して発電機として働かせ、できた電力を抵抗で熱にします。負荷の運動エネルギーが、抵抗で捨てられます。
- 回生制動は、発電した電力を電源へ返します。直流電動機では、誘導起電力が電源電圧より大きくなると、電機子電流が逆向きに流れて、電力が電源へ戻ります。誘導電動機では、同期速度より速く回されると、発電機として働きます。
- 逆相制動は、三相誘導電動機の電源の相順(3本の線のうち2本)を入れ替えます。回転磁界が逆向きになり、回転方向と逆向きのトルクが出て、急に減速します。止まったら電源を切らないと、今度は逆向きに回り出します。
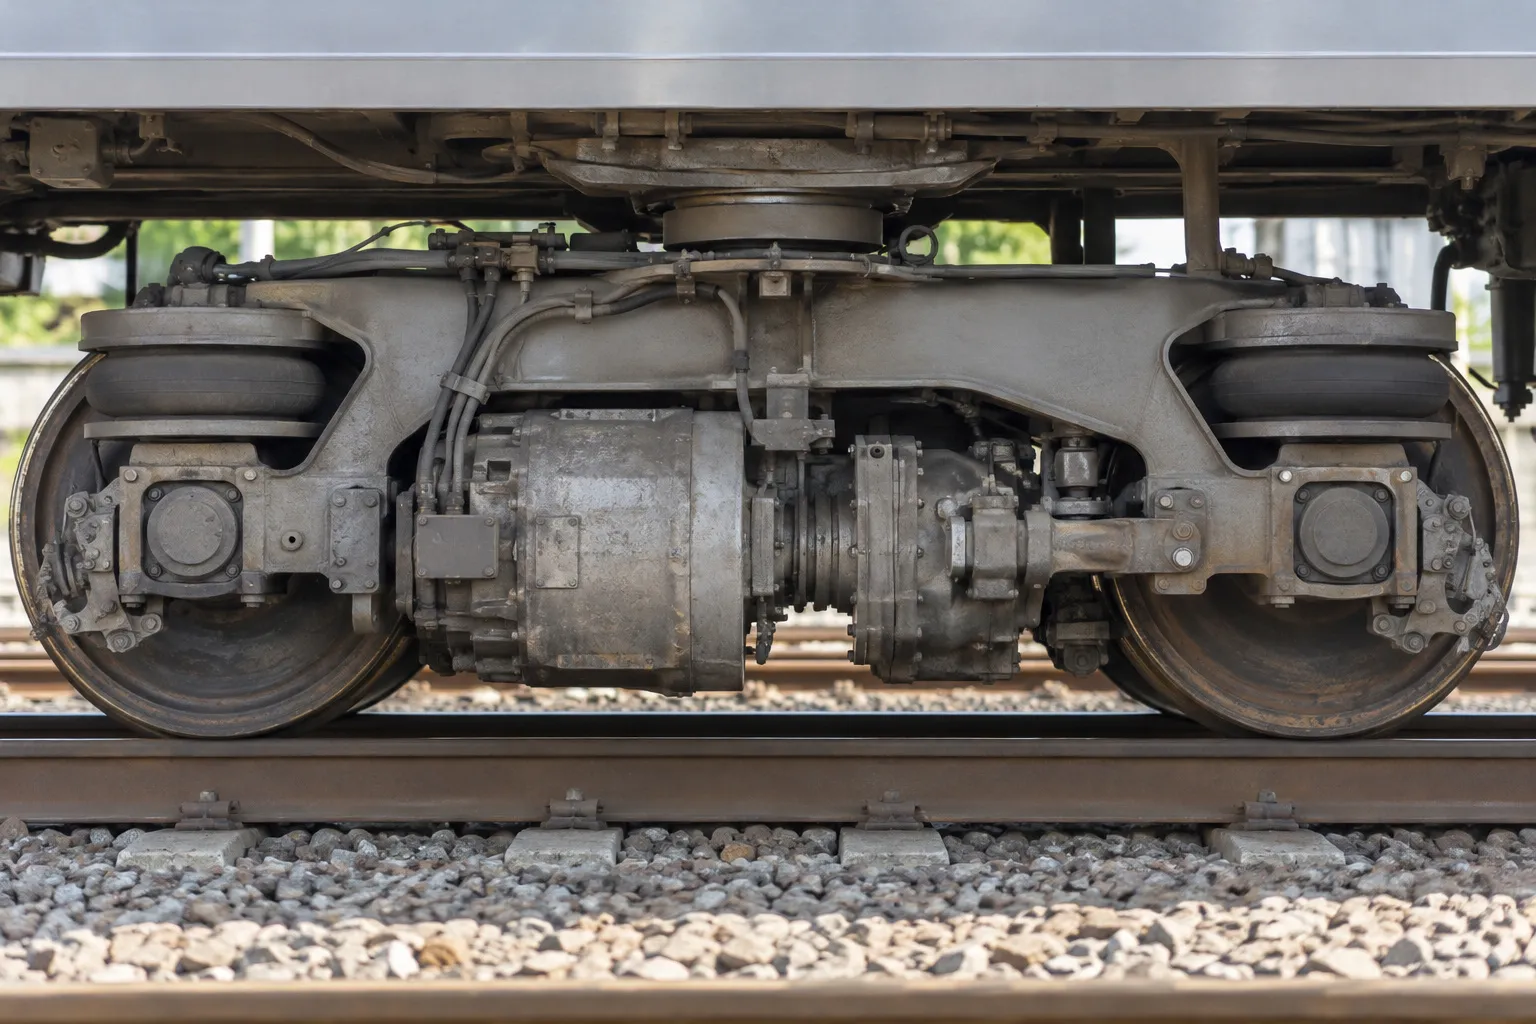
電車が減速するときや、エレベーターの重いかごが下がるときは、負荷が電動機を回す側になります。このとき電動機を発電機として使えば、運動エネルギーや位置エネルギーを、電力として取り出せます。電車やエレベーターで回生制動が使われるのは、このためです(図6)。
- 円筒形の機器 電動機と見られる
- 歯車まわり 車輪へ動力を伝える
- 車輪 電動機が回す
エネルギーの流れを並べると、力行は電源から負荷へ、回生制動は負荷から電源へ、発電制動は負荷から抵抗へ向かいます(図7)。
直流電動機の速度制御は直流電動機の速度制御で、インバータによる駆動はインバータでまとめています。
4象限運転|力行と回生、正転と逆転
電動機は、トルクの向きと回転の向きの組み合わせで、4つの運転に分けられます。横軸にトルク 、縦軸に回転速度 をとり、どちらも正転の向きを+とします(図9)。出力 の符号で、力行か回生かが決まります。
- と が同じ符号なら、 です。電動機が電力を使って、負荷を動かす力行です。
- と が逆の符号なら、 です。負荷が電動機を回している回生で、制動に当たります。
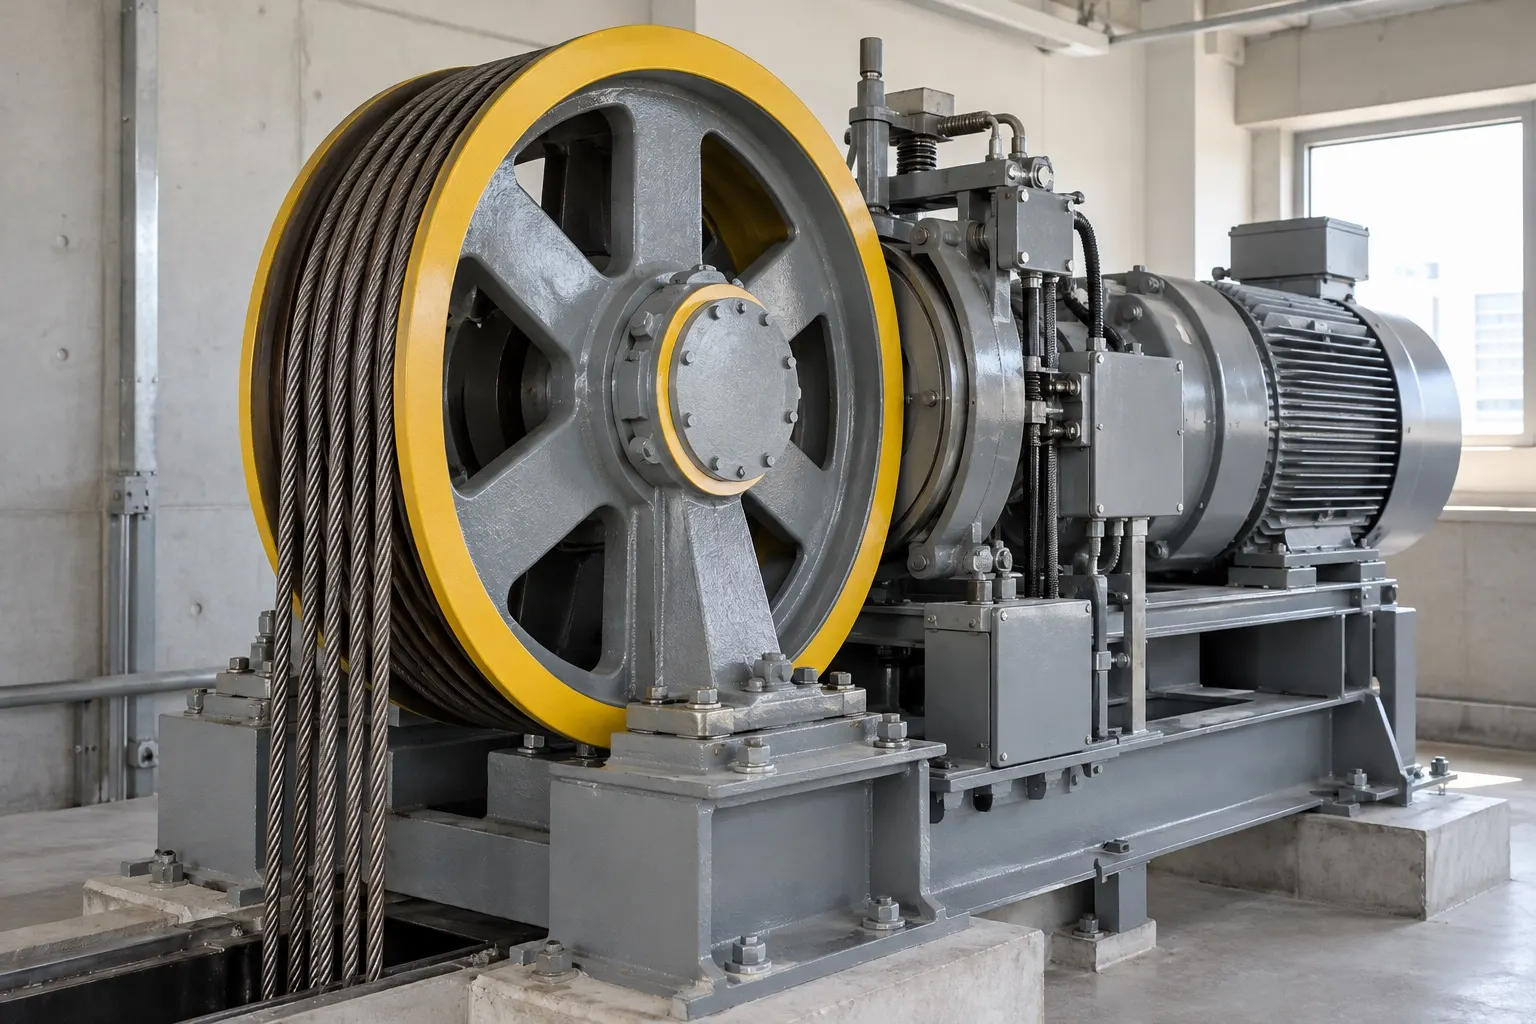
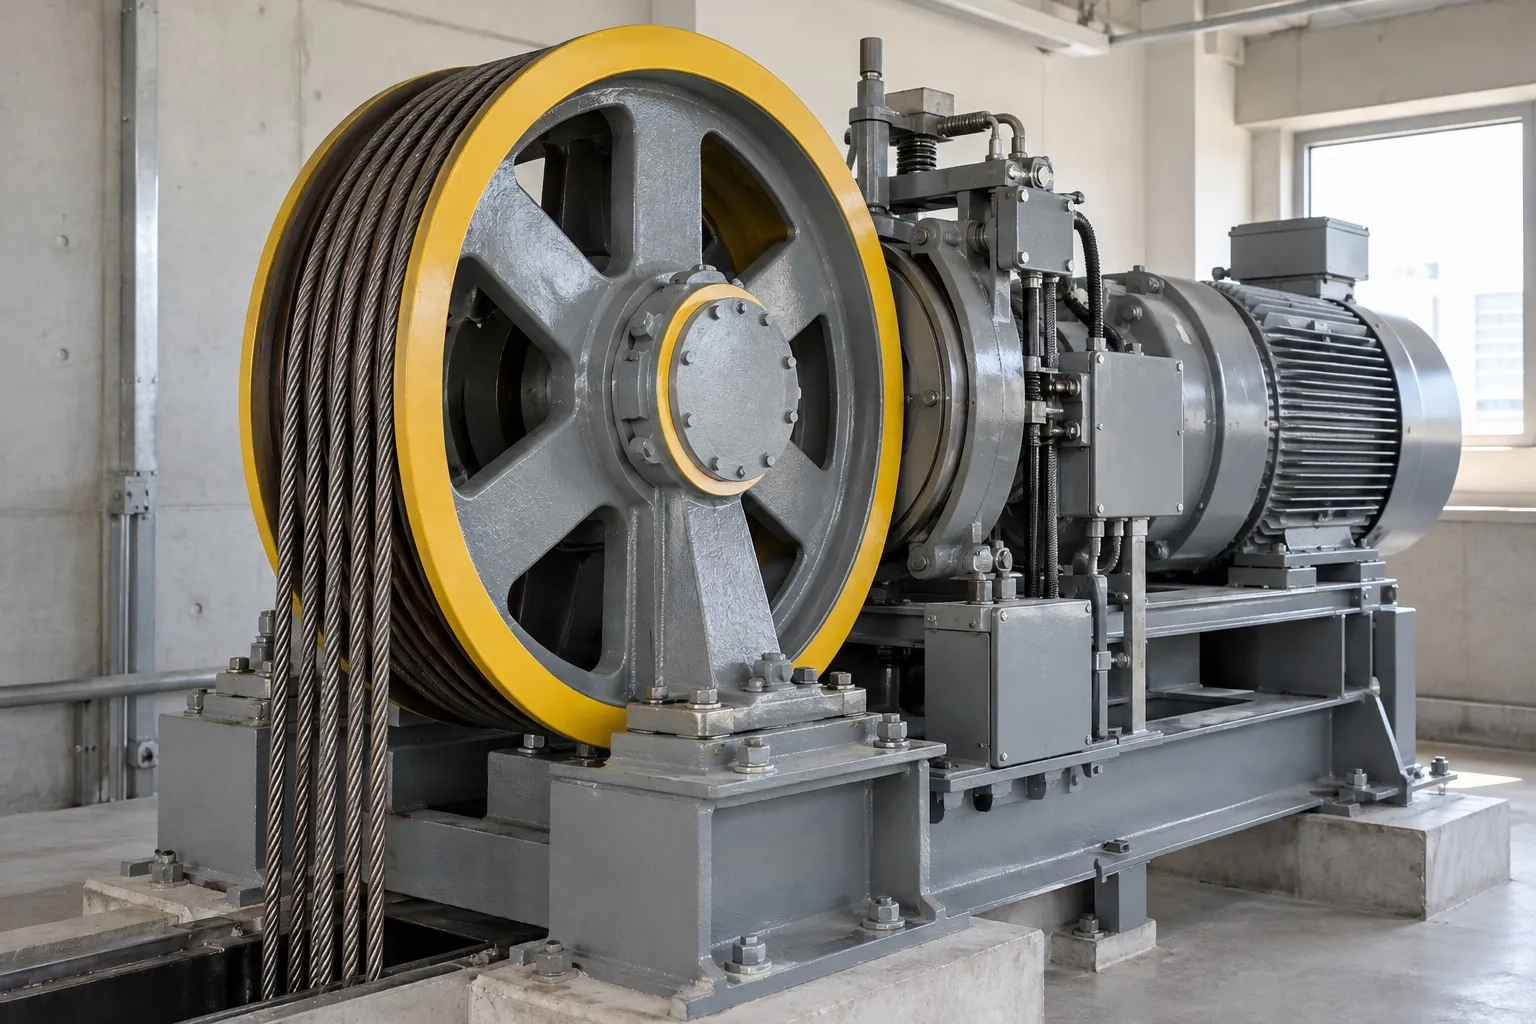
エレベーターは、かごとつり合いおもりをワイヤーロープでつなぎ、シーブ(綱車)に掛けて、電動機で回します(図8)。おもりは、ふつう空のかごより重く、満員のかごより軽くします。かごとおもりの重さの差が、電動機の負荷になります。
- シーブ ロープを掛ける車
- ワイヤーロープ かごを吊る
- ブレーキ 止めて保持する
- 電動機 シーブを回す
かごの状態ごとに、4象限へ当てはめます。上昇を正転とします。
- 満員で上昇:重いかごを引き上げるので、第1象限(力行)です。
- 満員で下降:重いかごが落ちようとするのを抑えるので、第4象限(回生)です。
- 空で上昇:重いおもりが下がろうとするのを抑えるので、第2象限(回生)です。
- 空で下降:軽いかごを、重いおもりに逆らって下げるので、第3象限(力行)です。
解答と解説を見る
満員のかごは、おもりより重いので、自分の重さで下がろうとします。電動機は、落ちる速さを抑えるために、上向き(+)のトルクを出します。かごは下降しているので、回転速度は逆転(−)です。
が+、 が−なので、 です。負荷が電動機を回す回生で、第4象限になります。
答え:(4)
はずみ車|衝撃的な負荷をならす
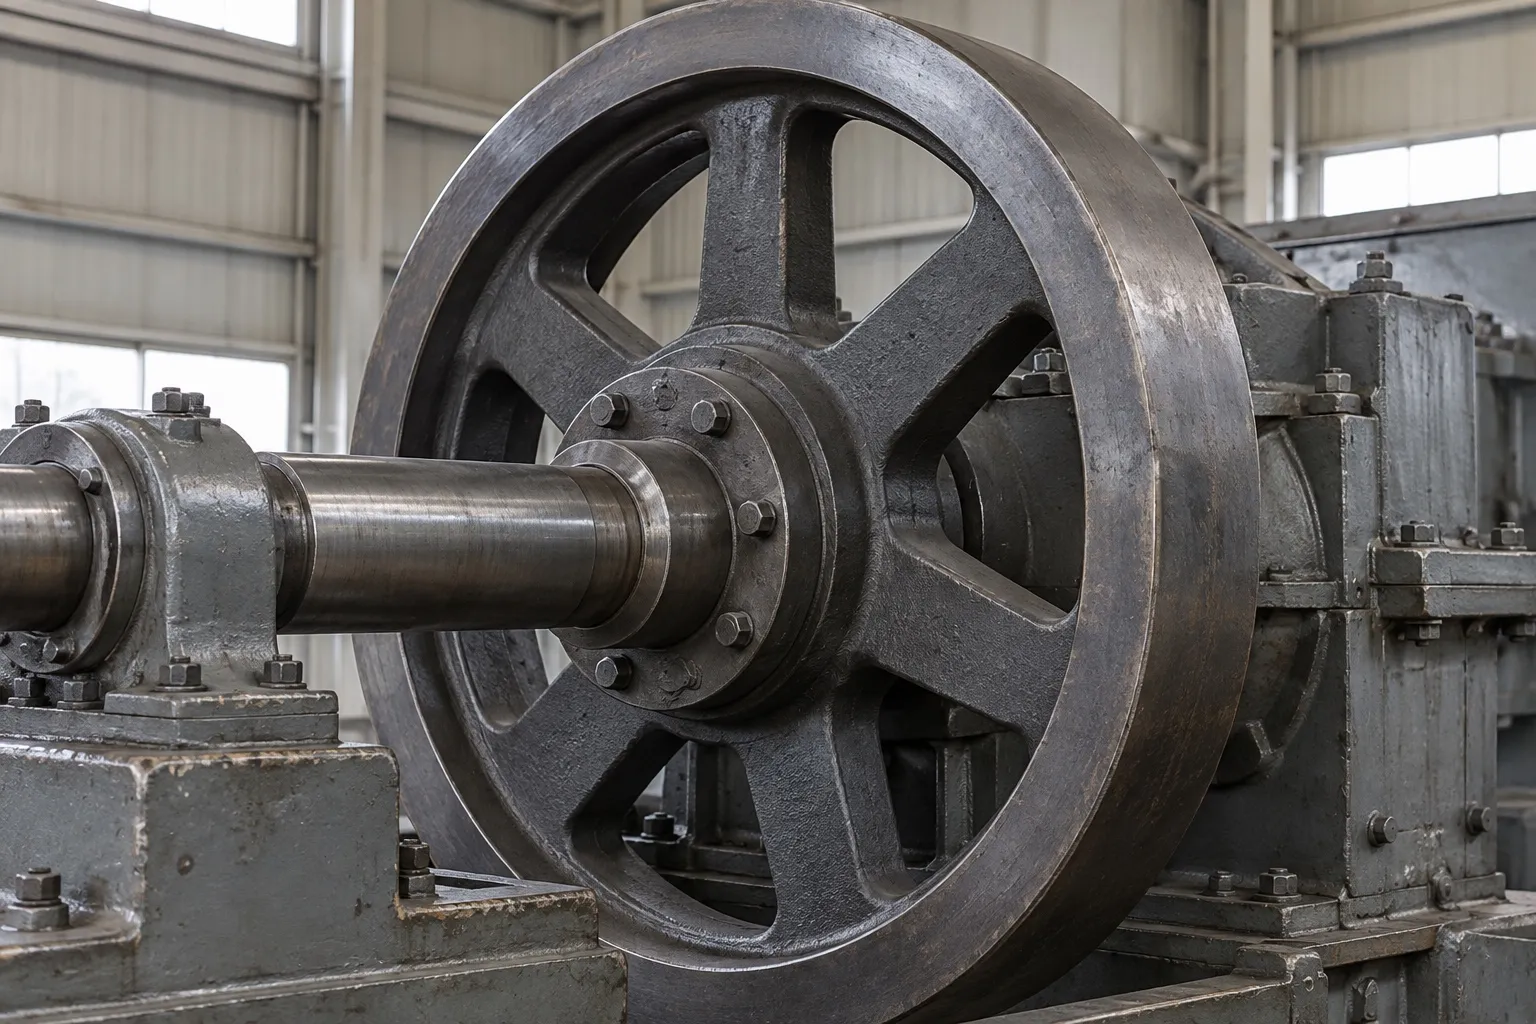
回転体は、運動エネルギー をたくわえます。慣性モーメントの大きな回転体を電動機の軸につけたものがはずみ車です(図10)。
- 軸受 軸を支える
- 軸 はずみ車と一緒に回る
- スポーク リムを支える
- リム 外周の重い部分
プレス機のように、短い時間だけ大きなトルクが要る衝撃的な負荷があります。負荷に合わせて大きな電動機を選ぶと、ふだんは余裕がありすぎます。そこで、はずみ車をつけます(図11)。負荷が重いあいだは、回転速度が少し下がり、はずみ車がたくわえたエネルギーを放出して、電動機を助けます。負荷が軽くなると、電動機が回転速度を戻して、エネルギーをたくわえ直します。電動機のトルクは、ならされて一定に近くなります。
回転速度が から まで下がる間に放出するエネルギーは、運動エネルギーの差です。
負荷のかかり方(使用の形態)には、連続・短時間・反復があります。連続は一定の負荷で長く運転するもの、短時間は決められた短い時間だけ運転して止まるもの、反復は運転と停止をくり返すものです。反復では、加速のたびに大きな電流が流れて温度が上がるので、くり返す回数が多いほど、電動機が熱くなります。
解答と解説を見る
角速度は、 rad/s、 rad/s です。
2 s で放出したときの平均の出力は、 kW です。
答え:約 222 kJ、約 111 kW
よくある質問
運転点が2つあるときは、どちらで運転しますか。
安定の条件 を満たすほうです。もう一方は不安定で、回転速度が少しずれると運転点から離れていくので、そこにとどまれません。
発電制動と回生制動は、何が違いますか。
どちらも、電動機を発電機として働かせて制動します。違いは電力の行き先です。発電制動は抵抗で熱にして捨て、回生制動は電源へ返します。回生制動は、電力を受け取れる電源があるときに使えます。
逆相制動で、止まったあとに電源を切らないとどうなりますか。
回転磁界が逆向きのままなので、電動機は逆向きに加速して、逆転します。そのため、止まる直前に電源を切るなどの対策が要ります。
加速時間の計算で、回転速度 をそのまま使ってはいけないのはなぜですか。
運動方程式の角速度 は [rad/s] だからです。 [min⁻¹] を に直さず入れると、 の約 9.55 倍( 倍)の値で計算することになり、時間もその倍ずれます。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
運転点とは、どんな点ですか?
電動機のトルク と、負荷のトルク が等しくなる点です。2つの特性曲線の交点で、回転速度が決まります。
安定運転の条件は?
運転点で です。負荷が一定なら、電動機の曲線が右下がりの側が安定です。
加速時間の式と、単位のそろえ方は?
、 です。、 に直してから入れます。
発電制動・回生制動・逆相制動の違いは?
発電制動は電力を抵抗で熱にし、回生制動は電源へ返し、逆相制動は電源の相順を入れ替えて逆向きのトルクを出します。
第4象限は、どんな運転ですか?
が+、 が−で、 の逆転・回生です。つり合いおもり付きのエレベーターなら、満員のかごの下降です。
はずみ車が放出するエネルギーは?
です。
まとめ
- 運転点は、電動機のトルクと負荷のトルクが等しくなる交点。負荷は定トルク・二乗トルク・定出力に分けられる
- 安定運転の条件は、運転点で 。負荷が一定なら、電動機の曲線が右下がりの側が安定
- 加速時間は 。 で、、 に直してから計算する
- 制動には、機械ブレーキのほか、発電制動(抵抗で熱にする)、回生制動(電源へ返す)、逆相制動(相順を入れ替える)がある
- 4象限運転は、 と の符号で決まる。同符号が力行、逆符号が回生
- はずみ車は、衝撃的な負荷のあいだにエネルギーを放出して、電動機のトルクをならす
運転点まわりの負荷の式は電動機の所要出力、位置や速度を指令に合わせる制御はアクチュエータとサーボでまとめています。