ステッピングモータとサーボモータの違い|ステップ角と回転速度の計算を図解
電験三種の機械で扱うアクチュエータを整理します。電動・油圧・空気圧の違い、サーボ機構の3つのループ、ステッピングモータのステップ角と回転速度の計算、ボールねじと減速機の換算を、図解と例題で確かめます。
 機械を図解で読む図解でわかる 電験三種 機械 1
直流機Kindle Unlimited 対象Kindle で読む
パルスを送った数だけ回って止まるのがステッピングモータ、軸の位置を測りながら目標に合わせるのがサーボモータです。どちらも、電気の指令を動きに変えるアクチュエータの仲間です。この記事では、電動・油圧・空気圧の違い、サーボ機構の3つのループ、ステッピングモータのステップ角と回転速度の計算、サーボモータとの違い、ボールねじと減速機を介したときの換算までをまとめます。位置を測るセンサは、ロータリエンコーダの記事で扱います。
- アクチュエータ
- 電気の指令を動きに変える。電動・油圧・空気圧がある
- サーボ機構
- 位置・速度・電流の3つのループ。内側ほど応答が速い
- AC サーボとブラシレス DC
- 永久磁石形の同期電動機を、位置検出とインバータで動かす
- ステッピングモータ
- 1パルスでステップ角だけ回る。脱調に注意
- サーボモータとの違い
- ステッピングは開ループ、サーボは閉ループ
- ボールねじと減速機
- 直線の速さは v = LN/60。トルクは 1/n、慣性は 1/n²
アクチュエータとは|電動・油圧・空気圧の違い
アクチュエータは、電気信号などの指令を、回転や直線の動きに変える装置です。制御回路が「考える側」なら、アクチュエータは「動かす側」です。使うエネルギーによって、電動・油圧・空気圧に分けられます。
| 方式 | 得意なこと | 弱いところ |
|---|---|---|
| 電動 | 制御しやすい | 大きな力はかさばる |
| 油圧 | 大きな力が出る | 油の配管が要る |
| 空気圧 | 軽くて速い | 位置が決めにくい |
油圧は、油の圧力を受けるシリンダーとロッドで力を伝えます(図1)。油は縮みにくいので、大きな力でもロッドがぶれずに動きます。空気圧は、空気の圧縮性のために、位置をぴたりと止めるのが苦手です。電動は、電流の大きさで力を、電圧や周波数で速さを細かく決められるので、位置決めには電動が広く使われます。
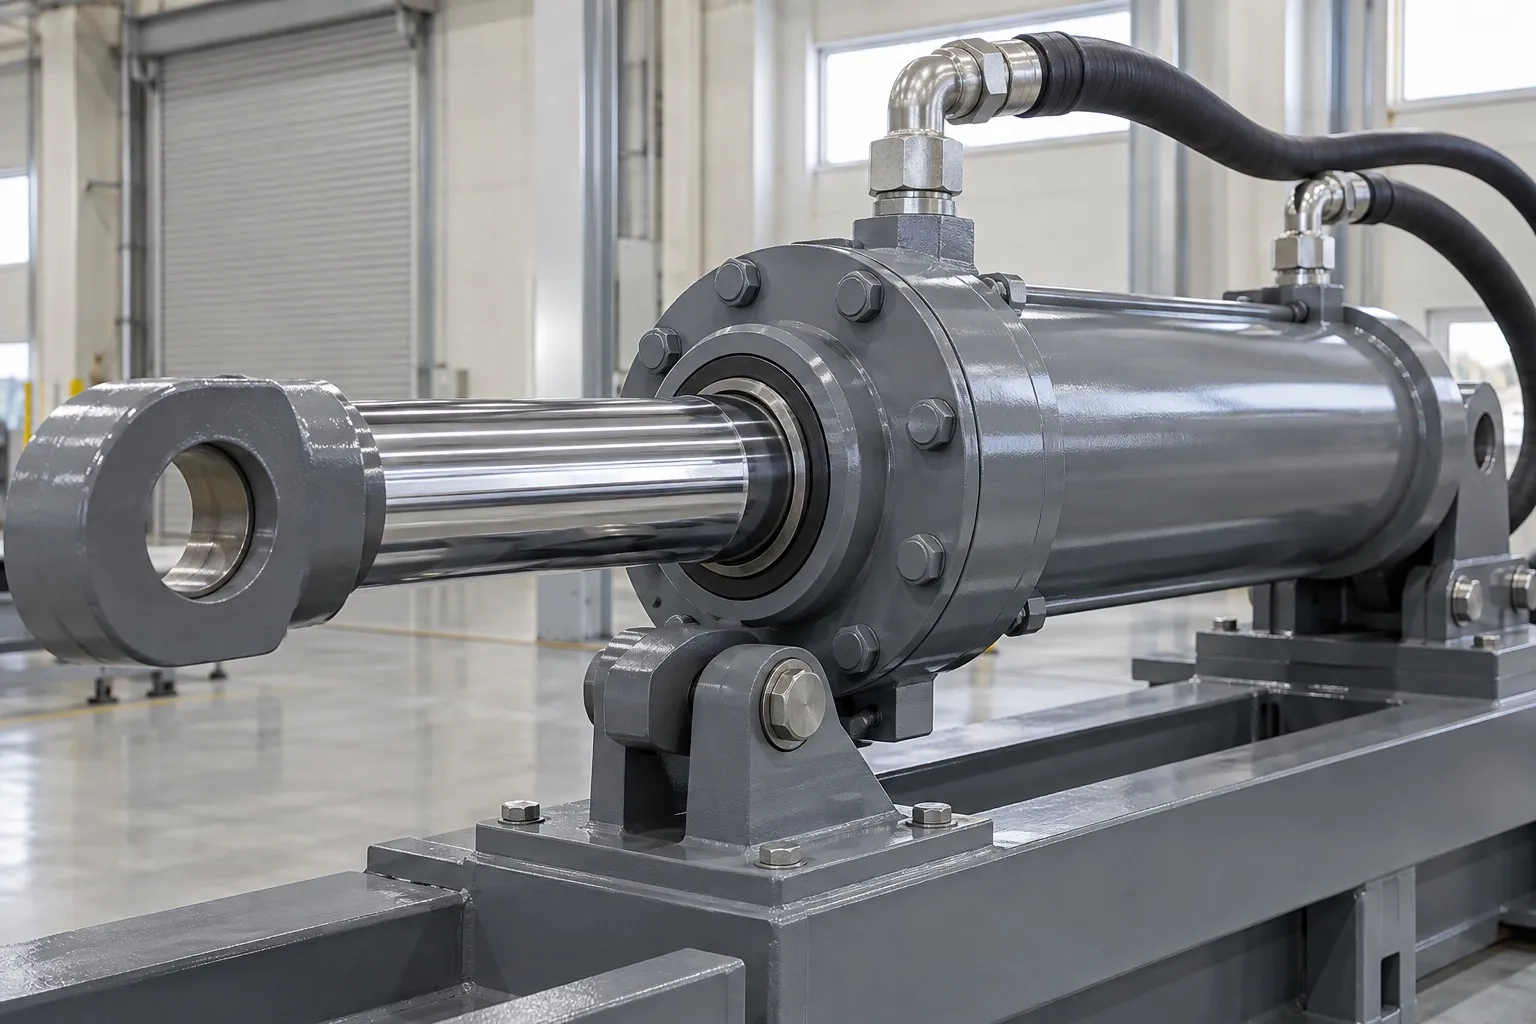
- ホース 油を送る
- シリンダ 油の圧力を受ける
- ロッド 伸び縮みして力を伝える
- 取付金具 本体を支える
この記事では、位置決めに使う電動のアクチュエータのうち、サーボモータとステッピングモータを中心に扱います。
サーボ機構と3つのループ|位置・速度・電流
サーボ機構は、位置や角度などを制御量とし、目標値が変わればそれに追従するように作った制御系です。ロボットの関節や工作機械の送りのように、指令した位置へ、指令した速さで動かす装置に使います。サーボ機構の中で、位置を測るエンコーダと組み合わせて使うモーターがサーボモータです。
サーボ機構は、フィードバック制御を3つ重ねて作ります(図2)。
- 位置ループ:位置の指令と、エンコーダで測った位置の差から、速度の指令をつくる
- 速度ループ:速度の指令と、実際の回転速度の差から、電流(トルク)の指令をつくる
- 電流ループ:電流の指令と、実際の電流の差から、電力変換器(インバータなど)が出す電圧をつくる
回転速度は、エンコーダのパルスの周波数から求められます。3つのループは、ブロック線図では、内側の閉ループが外側の閉ループの中に入った形で描きます。
内側のループほど応答を速くするのが決まりです。外側のループは、内側のループを「指令どおりに動く部品」として使います。内側が遅いと、外側が出した指令に追いつけず、位置の行き過ぎや振動が起きて不安定になるからです。
永久磁石形のモーターは、トルクが電流にほぼ比例します。したがって、電流ループは、トルクを制御するループでもあります。トルクの指令が決まれば加速のしかたが決まり、そこから速度と位置が決まっていきます。
AC サーボモータとブラシレス DC モータ
サーボ機構に使うモーターは、回転子に永久磁石を使った同期電動機が主流です(同期電動機のしくみは同期電動機の原理と V 曲線)。固定子の巻線に三相交流を流して回転磁界をつくり、磁石の回転子がそれに同期して回ります。回る原理は同期発電機と同じで、電流はインバータでつくります。この構成を AC サーボモータといいます。産業用ロボットの関節のように、位置を細かく動かしたい場所に、この形のモーターが使われます(図3)。
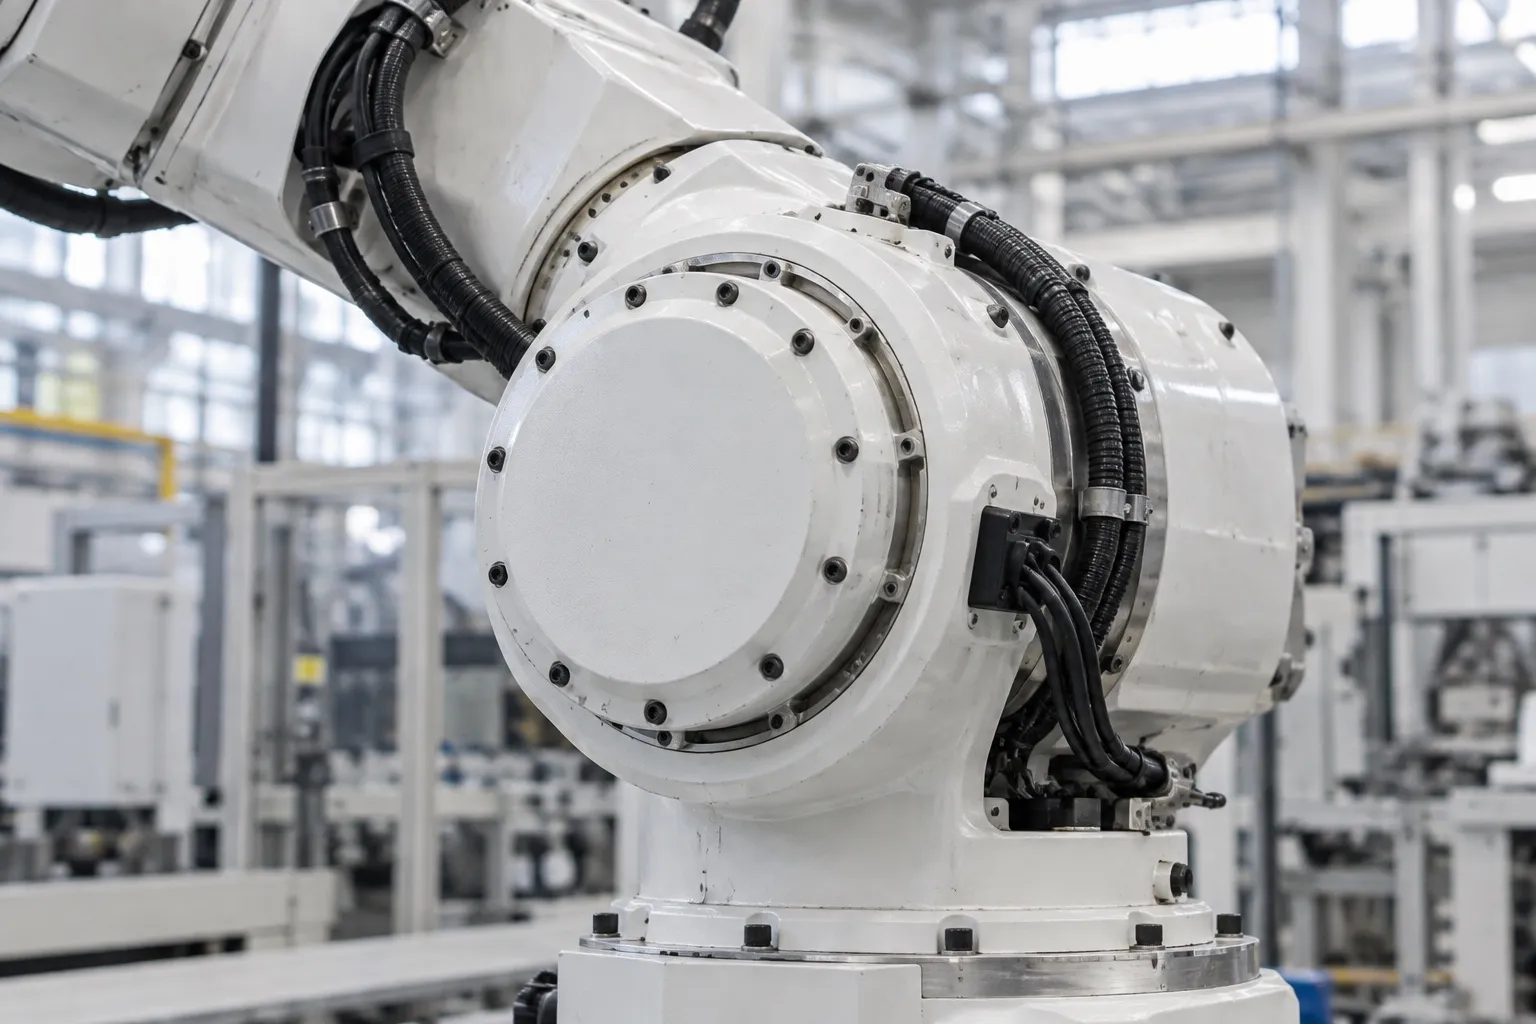
- 関節 中のモーターで動く
- ケーブル 電力と信号を送る
- 土台 腕を支える
回転磁界は、回転子の位置に合わせてつくる必要があります。そこで、エンコーダなどの位置検出器で回転子の位置を読み、その信号でインバータの半導体スイッチを切り替えます(図4)。直流電動機では、ブラシと整流子が、回転子の位置に応じて電機子電流の向きを切り替えていました(直流電動機の速度制御)。この役目を半導体に置き換え、ブラシと整流子をなくしたものがブラシレス DC モータです。
ブラシ付きの直流電動機は、ブラシが摩耗し、火花も出るので、手入れが要ります。ブラシレス形はその手間がなく、回転子の位置検出と半導体スイッチが要る分、構成が増えます。
ステッピングモータ
ステッピングモータは、パルスを1個与えるごとに、決まった角度だけ回って止まるモーターです(図5)。1パルスで回る角度をステップ角 といいます。固定子の巻線に流す電流を、パルスに合わせて順に切り替えると、回転子が磁極に引かれて1ステップずつ進みます。パルスを止めて励磁したままにすれば、その位置で止まって保持されます。
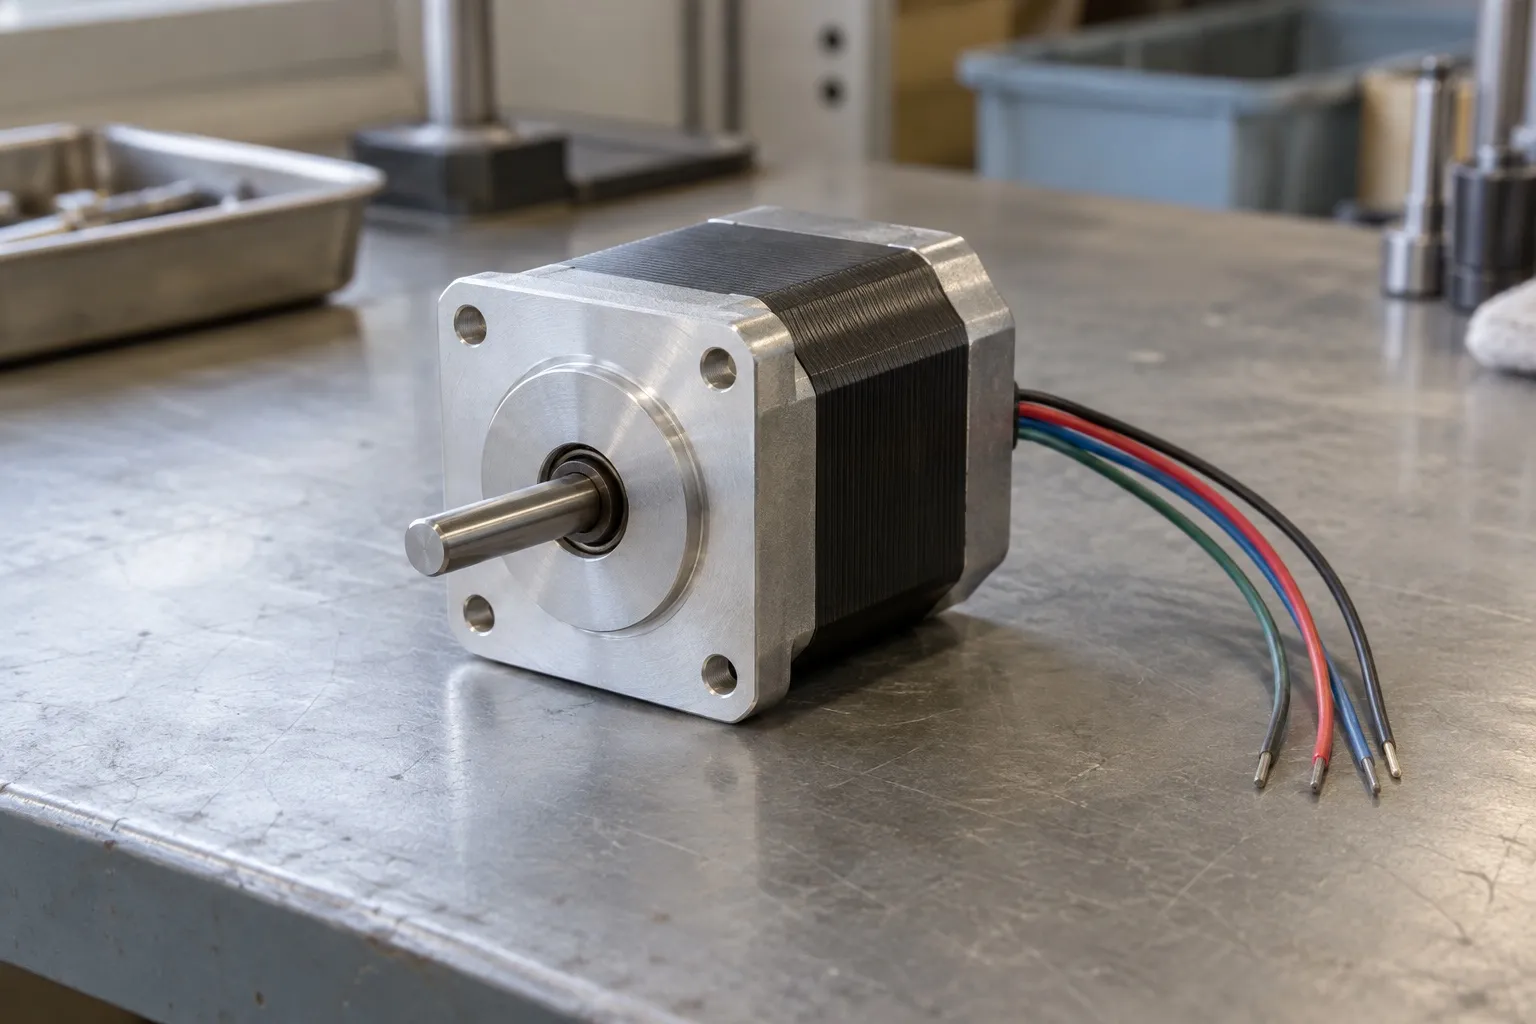
- 軸 負荷につながる
- フランジ 取付けに使う
- 本体 巻線と回転子が入る
- 導線 パルスの電流を送る
パルスを n 個与えたときの回転角 [°] と、パルスの周波数を [Hz](1秒あたりのパルス数)としたときの回転速度 は、次の式です。
回転角はパルスの数に、回転速度はパルスの周波数に比例します(図6)。1秒間に回る角度は [°] で、1回転は 360° なので、1秒に 回転、1分では 60 倍です。1回転のパルス数は なので、 と同じ形です。エンコーダの式の P を、 に置き換えたことになります。
ステッピングモータは、回転子の構造で3つに分かれます。
| 種類 | 回転子 | 特徴 |
|---|---|---|
| PM形 | 永久磁石 | 構造が簡単。ステップ角は大きめ |
| VR形 | 歯のある鉄心 | 磁石がなく、励磁を切ると保持力がない |
| HB形 | 磁石と歯のある鉄心 | ステップ角が小さく、高精度 |
HB 形はハイブリッド形の略で、PM 形と VR 形の長所を合わせたものです。1.8° のものは、1回転が 200 パルスです。
ステッピングモータは、位置を測るセンサを使わなくても、パルスの数だけ動いたと見なして使えます。このように、結果を指令に戻さない制御を開ループ(オープンループ)といいます。センサもアンプも少なくて済み、回路が単純です。ただし、位置を測っていないので、負荷トルクが大きすぎたり、パルスの周波数を急に上げたりすると、回転子が回転磁界に追いつけなくなります。パルスの数と実際の回転角が合わなくなる、この現象を脱調といいます。脱調したことに気づけず、ずれたまま動き続けます。
小さな機器の送りや位置決めにも、ステッピングモータが使われます(図7)。
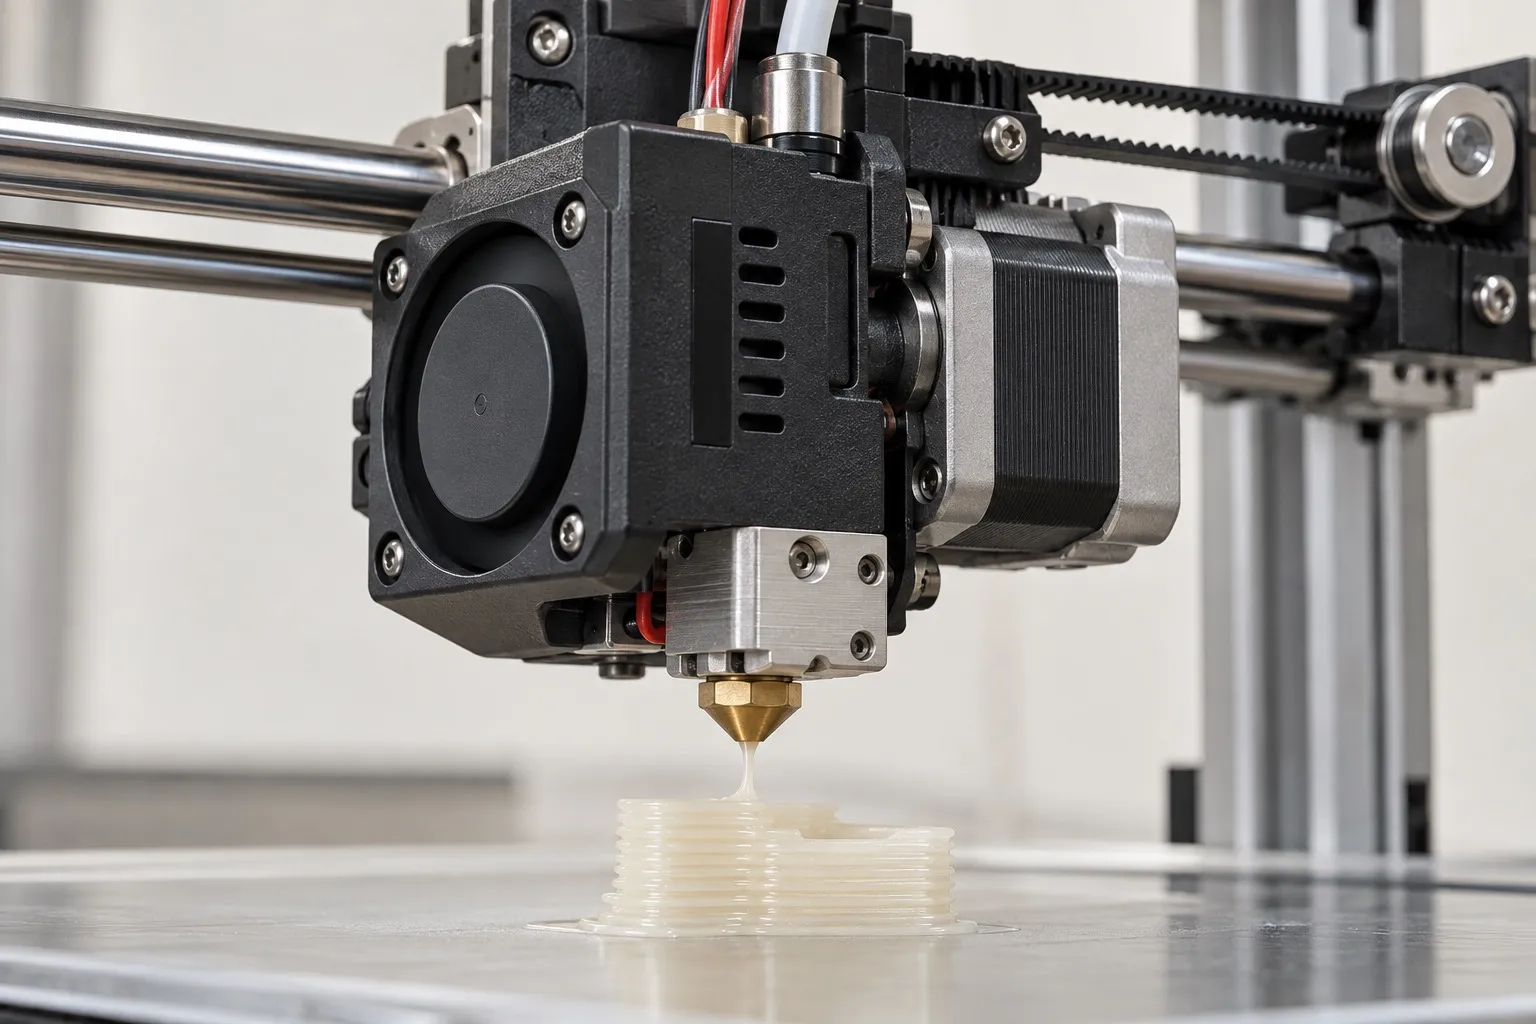
- ノズル 樹脂を出す
- 造形物 積み重ねてできる
- モーター ヘッドに付く角形
- ベルト 動きを伝える
- ファン 冷却する
解答と解説を見る
に入れます。
1回転は 360° なので、 回転です。
答え:900°(2.5回転)
解答と解説を見る
1回転のパルス数は、 です。
1 kHz は 1秒に 1000 パルスなので、1秒に 回転です。式に入れても同じ値になります。
答え:200パルス、300 min⁻¹
サーボモータとステッピングモータの違い
ステッピングモータは位置を測らず、サーボモータは位置を測って指令に戻します。この違いが、使い分けの出発点です(図8)。
サーボモータは、指令と実際の位置との差(偏差)が残っていれば、それをなくす向きにトルクを出します。負荷が変わっても、偏差を直すので、位置がずれたままにはなりません。この、結果を指令に戻す制御を閉ループ(クローズドループ)といいます。
| 項目 | サーボ | ステッピング |
|---|---|---|
| 位置の検出 | エンコーダで測る | 測らない |
| 制御 | 閉ループ | 開ループ |
| 負荷が重いとき | 偏差を直す | 脱調するとずれたまま |
| 高速・大トルク | 得意 | 速いとトルクが落ちる |
| 構成 | 検出器とアンプが要る | 単純。パルスで動かせる |
ステッピングモータは、回転速度が上がるほど、出せるトルクが小さくなります。高い速度で大きなトルクが要る用途には、サーボモータが向きます。逆に、低い速度で位置を決めるだけなら、構成が単純なステッピングモータで足ります。
解答と解説を見る
(1) は、内側が遅いと外側が追従できず不安定になるので、正しい記述です。(2)、(3) も、ステッピングモータの説明として正しい記述です。
(4) は逆です。サーボモータはエンコーダで位置を測り、指令との偏差を直すように動くので、負荷が変わってもずれたままにはなりません。位置を測らず、ずれたままになるのはステッピングモータです。
答え:(4)
ボールねじと減速機|回転を直線に、トルクを増やす
モーターの回転を直線の動きに変えるには、ボールねじを使います(図9)。ねじ軸とナットの間に鋼球(ボール)が入っていて、転がりながら動くので、摩擦が小さく、位置を精度よく決められます。
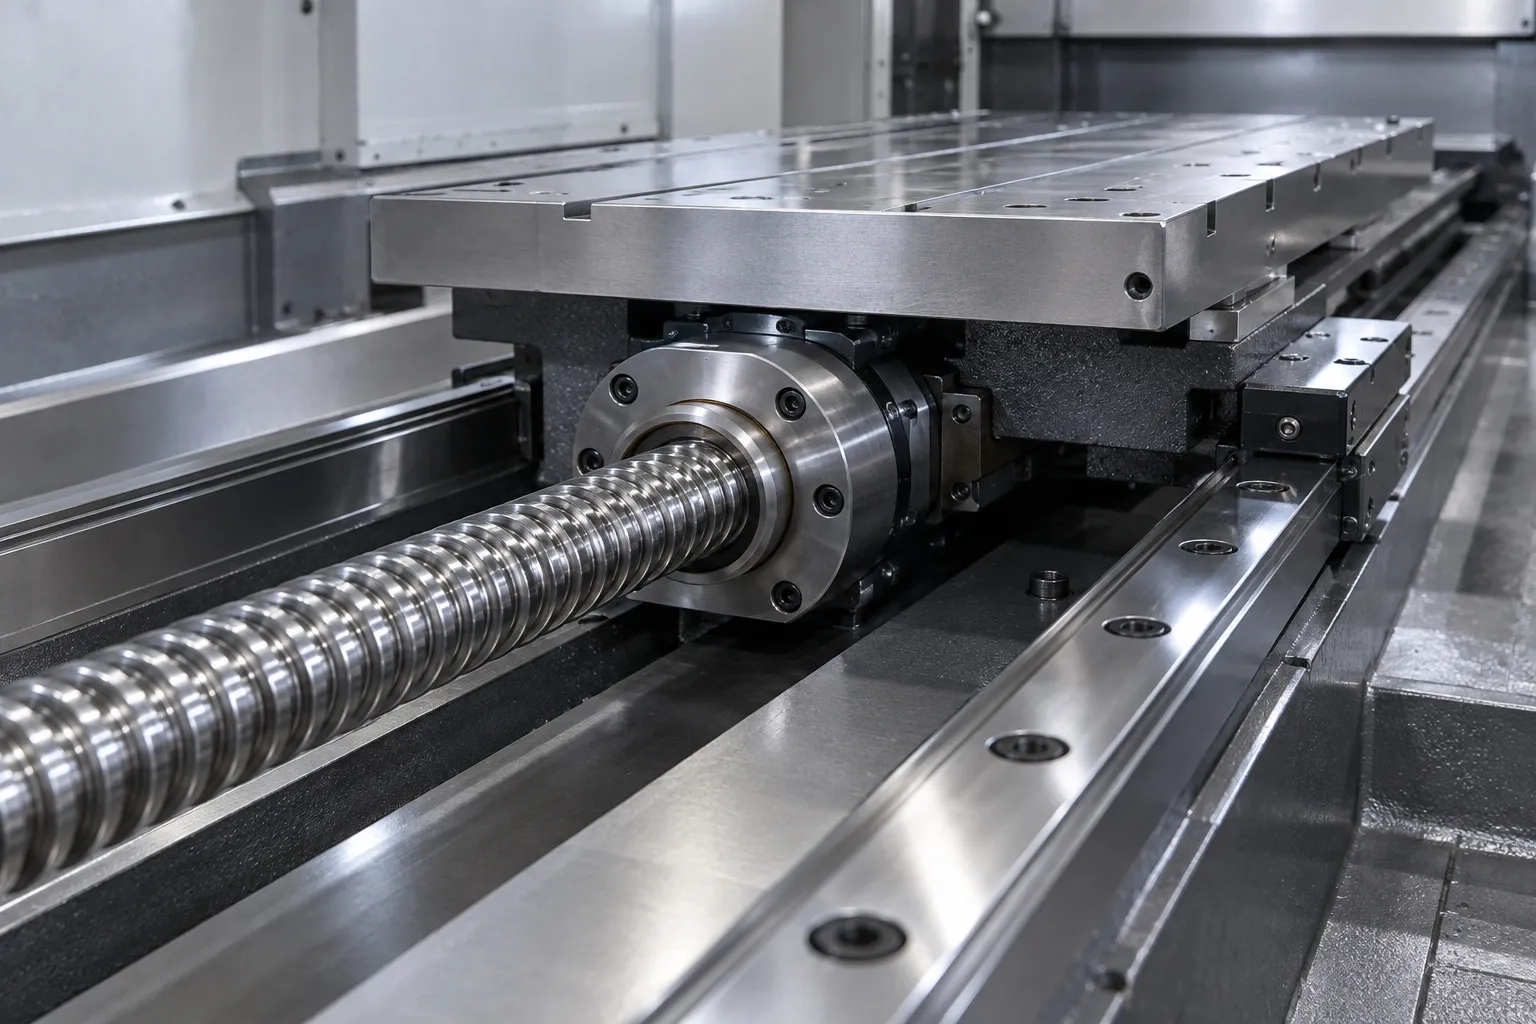
- ねじ軸 モーターが回す
- ナット 軸の回転で進む
- テーブル ナットと一緒に動く
- ガイド まっすぐ案内する
ねじ軸が1回転するときにナットが進む距離をリード [mm] といいます。モーターの回転速度が [min⁻¹] なら、1秒あたり 回転するので、ナットの速さ [mm/s] は次の式です(図10)。
ステッピングモータにつなぐと、1パルスあたりの移動量は、リードに「ステップ角が 1回転のどれだけか」を掛けた値になります。
解答と解説を見る
に入れます。
答え:200 mm/s
解答と解説を見る
(1) 1パルスの移動量は、次のとおりです。
(2) パルスです。
(3) 1秒に 2000 パルスなので、 です。回転速度は で、 と一致します。
答え:(1) 0.05 mm、(2) 1000 パルス、(3) 100 mm/s
次に減速機です。モーターは高い回転速度で小さなトルクを出すのが得意で、負荷は低い回転速度で大きなトルクを求めることが多いので、間に歯車などの減速機を入れます(図11)。モーター側の小さな歯車で、負荷側の大きな歯車を回します。減速比 は、大きい歯車の歯数を小さい歯車の歯数で割った値で、 です。
負荷軸の回転速度は になります。損失がないとして、モーター側と負荷側の動力が等しいことから、モーター軸のトルク が求まります。
負荷の慣性モーメント は、運動エネルギーが等しいことから、モーター軸に換算した値 が求まります。
モーター軸から見ると、負荷のトルクは 、慣性モーメントは に見えます。歯車に損失があるときは、効率を として になります。慣性モーメントから加速時間を求める計算は、電動機の負荷特性と運転で扱います。 と の関係は、電動機応用の所要出力の記事にあります。
解答と解説を見る
(1) です。
(2) です。
(3) です。
動力で確かめます。負荷軸は 、モーター軸は で、一致します。
答え:(1) 150 min⁻¹、(2) 2 N·m、(3) 0.005 kg·m²
よくある質問
ステッピングモータが脱調するのは、どんなときですか。
負荷トルクがモーターの出せるトルクを超えたときや、パルスの周波数を急に上げて、回転子が回転磁界の動きに追いつけなくなったときです。位置を測っていないので、脱調に気づけません。対策は、加減速をゆるやかにする、余裕のあるトルクのモーターを選ぶ、エンコーダを付けてずれを検出する、などです。
サーボモータとブラシレス DC モータは、何が違いますか。
どちらも、永久磁石の回転子を位置検出器の信号で動かす点は同じで、同じモーターが両方の名前で呼ばれることもあります。ブラシレス DC モータは「ブラシと整流子の代わりに、半導体で電流を切り替える」構造に注目した呼び名です。サーボモータは、「位置や速度の指令に追従させる」使い方に注目した呼び名です。
減速機を入れると、位置決めしやすくなるのはなぜですか。
負荷の慣性モーメントがモーター軸から見て 、必要なトルクが になるので、同じモーターでも加減速が楽になります。また、モーターが n 回転して初めて負荷が1回転するので、モーター側の1ステップが、負荷側では の細かい動きになります。
油圧は、なぜ大きな力を出せるのですか。
油は縮みにくく、圧力 [Pa] を受ける面積 [m²] に掛けた力 が出るからです。同じ圧力でも、面積が大きいほど力が大きくなります。空気は縮むので、同じ圧力をかけても動きが一定にならず、位置が決めにくくなります。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
サーボ機構の3つのループを、外側から順に挙げると?
位置ループ、速度ループ、電流ループです。内側ほど応答が速くなります。
ステップ角が 1.8° のステッピングモータは、1回転に何パルス要りますか?
360° ÷ 1.8° = 200 パルスです。
ステッピングモータの回転速度は、何に比例しますか?
パルスの周波数に比例します。N = 60fθs ÷ 360 [min⁻¹] です。
脱調とは、どんな現象ですか?
パルスの数と実際の回転角が合わなくなることです。位置を測らない開ループで起こります。
リード L のボールねじを N [min⁻¹] で回すと、ナットの速さは?
v = L × N ÷ 60 [mm/s] です。
減速比 n の減速機を介すと、モーター軸から見た負荷のトルクと慣性モーメントは?
トルクは T_L ÷ n、慣性モーメントは J_L ÷ n² です。
まとめ
- アクチュエータは、電気の指令を動きに変える装置。電動は制御しやすく、油圧は大きな力、空気圧は軽くて速いが位置は決めにくい
- サーボ機構は、位置・速度・電流の3つのループ。内側ほど応答を速くする
- AC サーボモータとブラシレス DC モータは、位置検出器の信号で、インバータが永久磁石形の同期電動機の電流を切り替える
- ステッピングモータは、θ = θs × n、N = 60fθs/360。位置を測らない開ループなので、脱調するとずれたままになる
- サーボモータは、位置を測って指令に戻す閉ループ。ステッピングモータは単純で、サーボモータは高速・大トルクに向く
- ボールねじは v = LN/60。減速機は、トルクを 1/n、慣性モーメントを 1/n² にしてモーター軸に見せる
位置を測るセンサはロータリエンコーダ、慣性モーメントから加速時間を求める計算は電動機の負荷特性と運転でまとめます。