ロータリエンコーダの分解能|パルス数から角度・回転速度を求める方法を図解
電験三種の機械で扱う位置・速度のセンサを整理します。ロータリエンコーダの A・B・Z 相、パルス数から角度と回転速度を求める式、アブソリュート形とグレイコード、レゾルバ、近接センサまでを図解と例題で確かめます。
 機械を図解で読む図解でわかる 電験三種 機械 1
直流機Kindle Unlimited 対象Kindle で読む
モーターをぴたりと止めるには、軸が今どこにいるかを知る必要があります。その目の役目をするのがロータリエンコーダです。軸の回転をパルスの列に変えるので、パルスの数から回転角が、1秒あたりのパルス数から回転速度が求まります。この記事では、エンコーダの構造と A相・B相・Z相、パルス数から角度と速度を求める式、エンコーダの分解能、アブソリュート形とグレイコード、レゾルバや近接センサまでをまとめます。測った位置を使ってモーターを動かすしくみは、ステッピングモータとサーボモータの記事で扱います。
- ロータリエンコーダ
- 軸の回転をパルスに変える。数えて角度、周波数から回転速度
- インクリメンタル形
- A相・B相・Z相。A相がB相より先なら正転
- アブソリュート形
- 位置を符号で出す。分解能は 360° ÷ 2ⁿ。グレイコードを使う
- そのほかのセンサ
- レゾルバ・タコジェネレータ・ポテンショメータ・差動変圧器
- 近接・光電・リミットスイッチ
- 物体のある・なしを検出する
ロータリエンコーダとは|位置と速度を測る理由
モーターの軸がどれだけ回ったか、どれだけの速さで回っているかが分からなければ、位置決めも速度制御もできません。ロータリエンコーダは、軸の回転角をパルスや符号に変えて出力するセンサで、軸に取り付けて使います。
測った位置を目標と比べ、差がなくなるようにモーターを動かすのが位置決め制御です(図1)。エンコーダは、この「今の位置を戻す」経路を受け持ちます。考え方はフィードバック制御そのものです。速度を測って目標に合わせる直流電動機の速度制御でも、速度を測るセンサがここに入ります。
産業用ロボットの腕では、関節ごとにモーターと位置を測るセンサが入り、各軸が目標の角度に合わせて動きます(図2)。
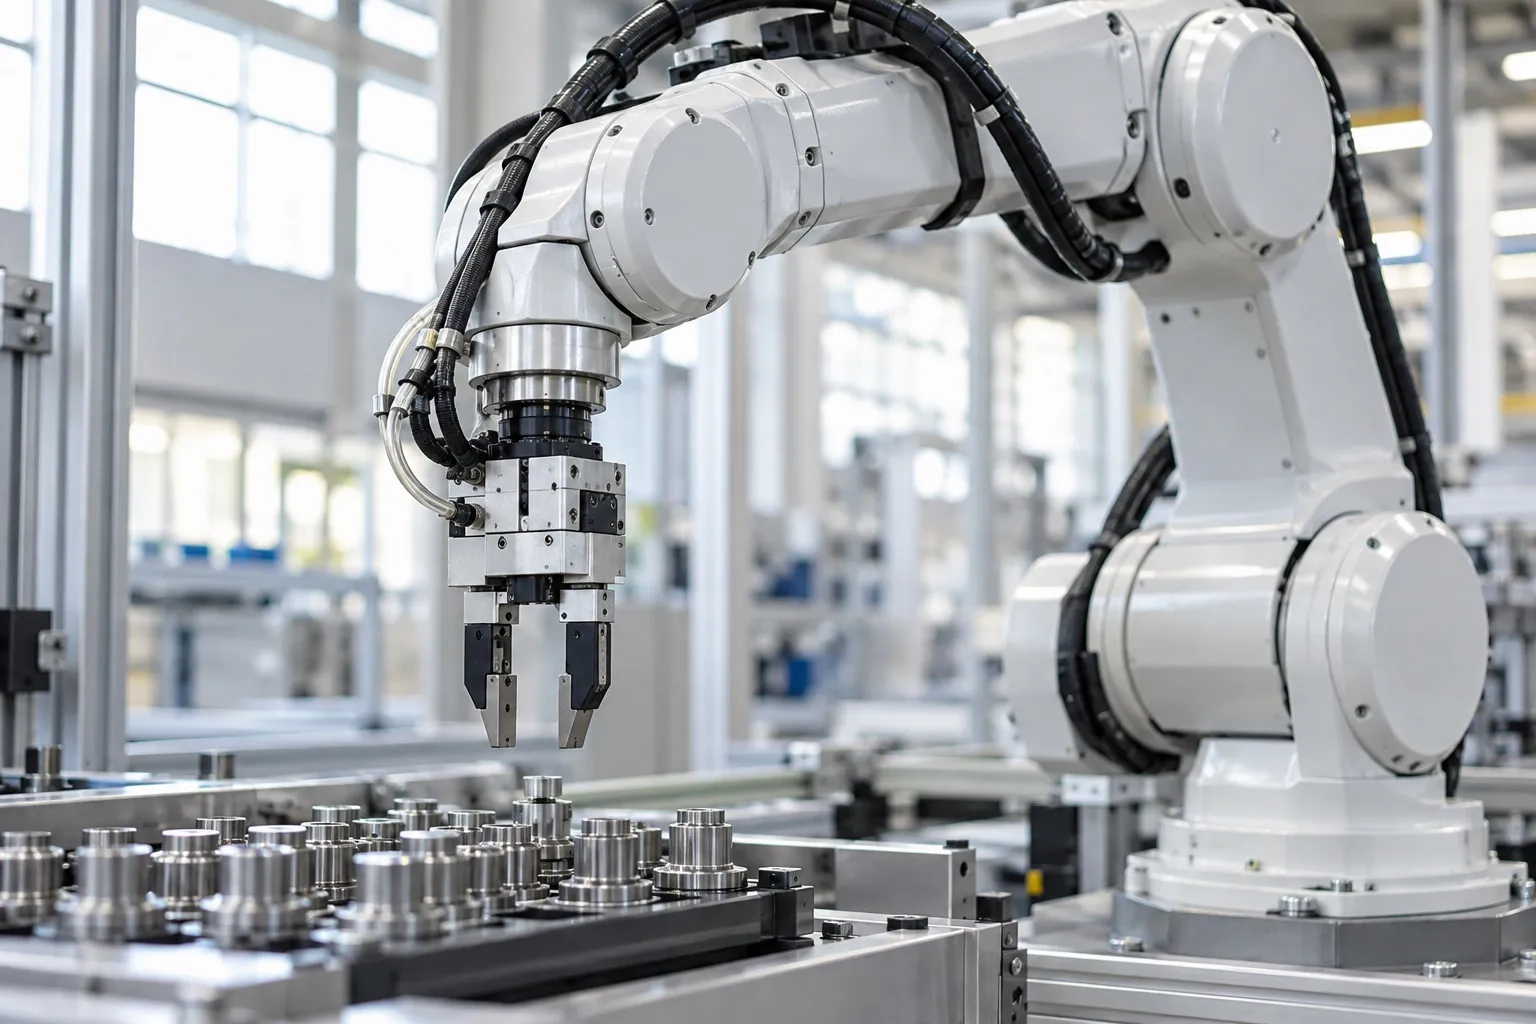
- ハンド 部品をつかむ
- 手首の関節 向きを変える
- 腕の関節 腕を曲げる
- 根元の関節 腕全体を振る
エンコーダは、出力のしかたで2つに分かれます。
| 種類 | 出力 | 位置の知り方 |
|---|---|---|
| インクリメンタル形 | パルスの列 | パルスを数える |
| アブソリュート形 | 位置を表す符号 | 読んだ符号が位置 |
温度やひずみ、光などを測るセンサは、この記事では扱いません。回転と位置を測るセンサに絞ります。
インクリメンタル形の構造と A相・B相・Z相
インクリメンタル形は、円板・光源・受光素子でできています。円板には細い切れ込み(スリット)が等間隔に並び、軸と一緒に回ります(図3、図4)。
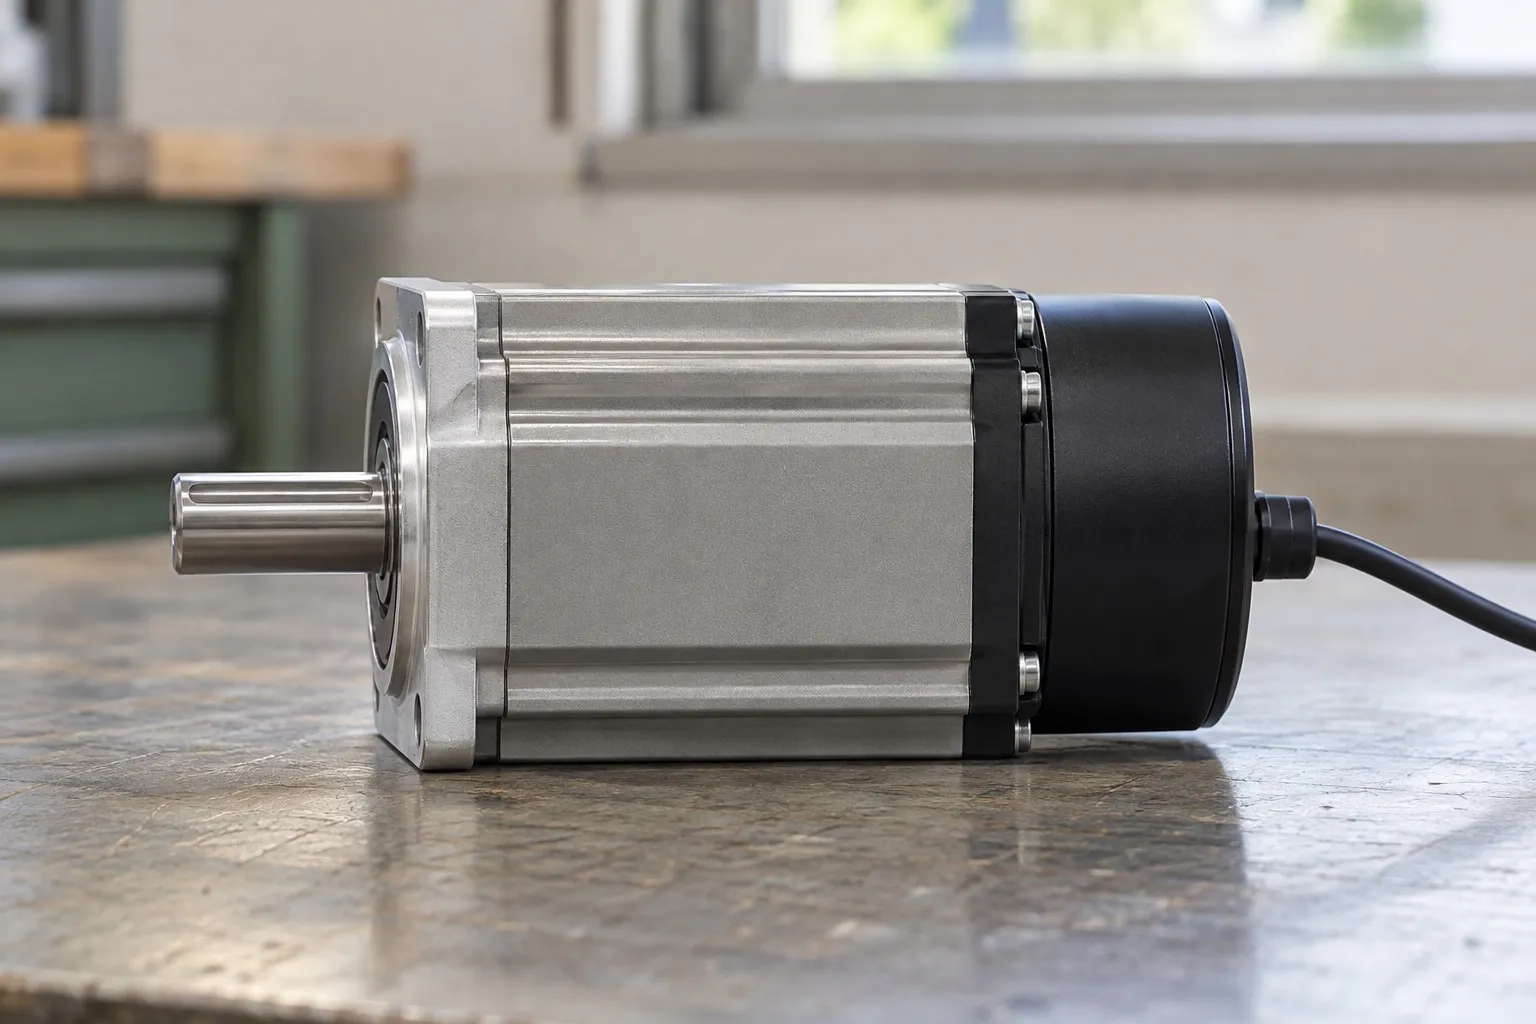
- 軸 負荷につながる
- モーター本体 回転をつくる
- エンコーダ 後ろに付く
- ケーブル 信号を送る
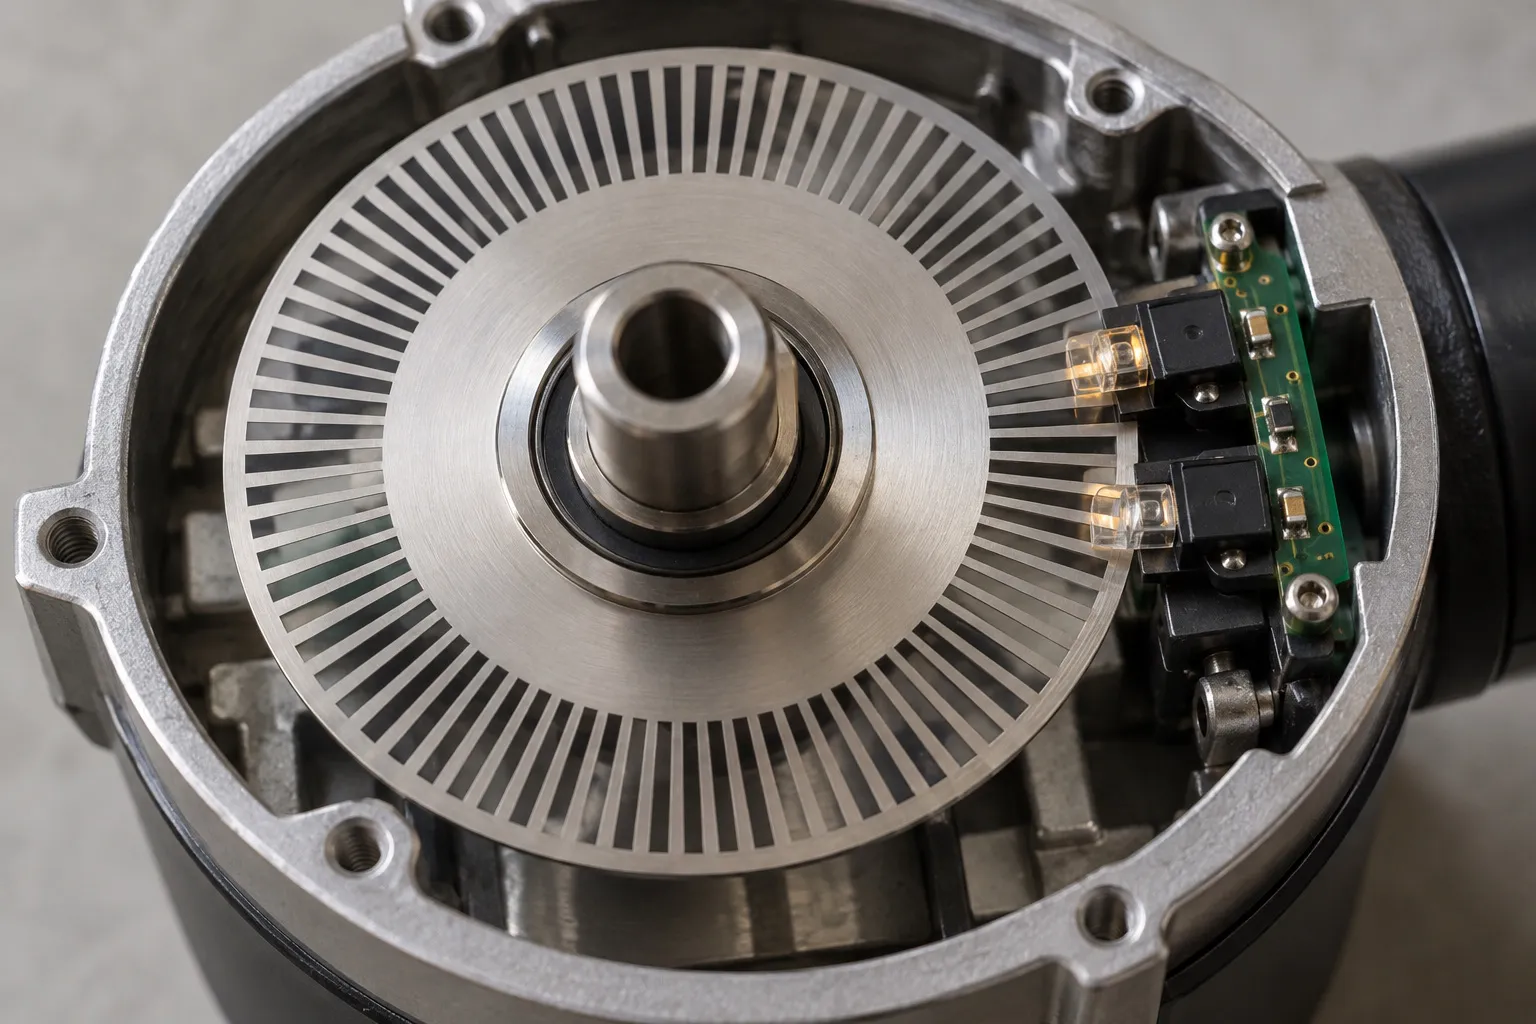
- スリット 光を通す切れ込み
- 軸 円板を回す
- 円板 軸と一緒に回る
- 光センサ スリットを読む
- 基板 信号を処理する
円板の両側に光源と受光素子を置くと、スリットが来たときだけ光が通り、受光素子から1パルスが出ます(図5、図6)。円板が1回転する間に出るパルスの数を P(スリットの数)とします。P をエンコーダの分解能と呼ぶことが多く、角度で表せば、最小の刻みは です。
受光素子を、スリットの間隔の4分の1だけずらして2組置くと、2つのパルス列が得られます。これが A相と B相で、位相が 90°(1周期の4分の1)ずれます。A相だけでは回転の向きが分からないので、もう1相が要ります。さらに、1回転に1回だけパルスを出す Z相(原点信号)があり、原点の位置決めや回転数の計数に使います。
正転では A相が B相より 90° 進み、逆転では B相が A相より 90° 進みます(図7)。向きの見分け方は、B相が立ち上がる瞬間に、A相が H か L かを見ることです。A相が H なら正転、L なら逆転です。
解答と解説を見る
最初の変化 00 → 01 では、B相が先に L から H になっています。次の 01 → 11 で A相が H になるので、A相は B相より遅れています。
B相が立ち上がった瞬間は、A相が L です。
正転なら、00 → 10 → 11 → 01 → 00 の順になるはずで、この変化はその逆です。
答え:逆転
パルス数から回転角と回転速度を求める
インクリメンタル形は、パルスを数えることで位置を知ります。1回転で P パルスなら、1パルスあたりの角度は です。n パルス数えたときの回転角 は、次の式です。
回転速度は、パルスの周波数から求めます。パルスの周波数を [Hz](1秒あたりのパルス数)とすると、軸は1秒間に 回転します。1分間は60秒なので、回転速度 は次の式です。
A相の立ち上がりだけを数えると、1回転で P カウントです。しかし、A相・B相の立ち上がりと立ち下がり(4つの辺)をすべて数えれば、1周期で4カウント得られます。これを 4逓倍といい、同じ円板で分解能が4倍になります(図8)。A相の2つの辺だけを数えるのが2逓倍です。
| 数え方 | 1回転 | 1カウント |
|---|---|---|
| A相の立ち上がり | P | 360°/P |
| A相の両辺(2逓倍) | 2P | 360°/(2P) |
| A・B相の4辺(4逓倍) | 4P | 360°/(4P) |
分解能を上げるには、スリットの数 P を増やすか、逓倍して数えます。
解答と解説を見る
に入れます。
です。
答え:1350°(3回転と 270°)
解答と解説を見る
を、 に入れます。
1秒に 5 回転(=5000 ÷ 1000)なので、1分では 300 回転です。
答え:300 min⁻¹
解答と解説を見る
4逓倍では、1回転のカウント数は です。
逓倍しないときの の4分の1です。
答え:2000 カウント、0.18°
アブソリュート形エンコーダとグレイコード
アブソリュート形は、円板を同心円の複数の列(トラック)に分け、列ごとの明暗の組合せで位置を符号として読みます。電源を入れた直後から、読んだ符号がそのまま現在の位置です。パルスを数え続ける必要がなく、停電のあとでも読み直せば位置が分かります。
トラックが n 本(n ビット)なら、円板を 個のセクタに分けて区別できます。分解能は、次の式です。
たとえば 10 ビットなら、 分割で、 です。
円板の符号には、2進数ではなくグレイコードを使います。2進数では、隣り合う位置で 011 → 100 のように複数のビットが同時に変わります。切り替わりの境目で、ビットの読み取りにわずかなずれがあると、000 や 111 のようにまったく離れた値を読んでしまいます。グレイコードは、隣り合う値の間で1ビットだけが変わるように並べた符号です。境目で読み違えても、隣のセクタの値になるだけで済みます(図9)。2進数や論理演算の基本は、論理回路とカルノー図で扱っています。
| 10進 | 2進 | グレイ |
|---|---|---|
| 0 | 000 | 000 |
| 1 | 001 | 001 |
| 2 | 010 | 011 |
| 3 | 011 | 010 |
| 4 | 100 | 110 |
| 5 | 101 | 111 |
| 6 | 110 | 101 |
| 7 | 111 | 100 |
2進数からグレイコードへは、最上位ビットはそのまま、以降は隣り合う2つのビットの排他的論理和(異なれば 1、同じなら 0)で変換できます。
解答と解説を見る
1セクタは です。200° は、 なので、セクタ4です。
セクタ4を2進数にすると 100 です。グレイコードに直します。
- 最上位ビットはそのまま:1
- 次のビット:1 と 0 が異なるので 1
- 最後のビット:0 と 0 が同じなので 0
表の「4」の行とも一致します。
答え:110
レゾルバ・タコジェネレータ・ポテンショメータ・差動変圧器
エンコーダのほかにも、回転や位置を電気信号に変えるセンサがあります。
レゾルバは、励磁の交流を加えると、2組の出力巻線から、回転角 の正弦と余弦に比例した振幅の交流電圧が出る回転角センサです。励磁の大きさで決まる定数を とすると、2つの出力電圧の振幅は次の形です。
比をとれば なので、 が求まります。この計算には、交流を角度に変える専用の回路(R/D 変換器)を使います。巻線と鉄心だけの構造で、熱や振動、粉じんに強い点が特徴です。
タコジェネレータは、回転速度に比例した電圧を出す小形の発電機です(直流式が多く使われます)。直流発電機の誘導起電力の式で、磁束が一定なら起電力は回転速度に比例します。出力電圧を 、比例定数を とすると、次のように表せます。
たとえば、1000 min⁻¹ で 10 V を出すタコジェネレータなら、600 min⁻¹ のとき 6 V です。回転の向きが変わると、電圧の極性が反転します。
ポテンショメータは、抵抗線の上を摺動子が動く可変抵抗器で、位置を電圧に変えます。抵抗線の全長を 、電源電圧を 、摺動子の位置を とすると、出力電圧は次の式です。
たとえば、、 で出力が 3 V なら、 です。摺動子が触れて動くので、摩耗する点が弱みです。
差動変圧器は、1つの一次コイルの両側に、2つの二次コイルを置いた構造です(図10)。2つの二次コイルは逆向きにつなぎます。鉄心が中央にあるとき、2つの電圧が打ち消し合って出力は 0 です。鉄心がずれると、ずれた向きによって出力の位相が逆になり、ずれの大きさに比例して出力が増えます。鉄心がコイルに触れずに動くので、直線の変位を接触せずに測れます。
| センサ | 測る量 | 出力 |
|---|---|---|
| レゾルバ | 回転角 | 正弦・余弦の交流 |
| タコジェネレータ | 回転速度 | 速度に比例した電圧 |
| ポテンショメータ | 位置 | 位置に比例した電圧 |
| 差動変圧器 | 直線の変位 | 変位に比例した交流 |
近接センサ・光電センサ・リミットスイッチ
ここまでは位置や速度の量を測るセンサでした。次は、物体があるか・ないかを検出するセンサです。温度・ひずみ・光・磁界を量として測るセンサは、センサの種類と原理で扱っています。
近接センサは、物体に触れずに、近づいたことを検出します。誘導形は、高周波の磁界をつくり、金属が近づくと生じる渦電流による変化を使うので、検出できるのは金属だけです。静電容量形は、物体が近づくと静電容量が変わることを使うので、金属のほか、樹脂や液体なども検出できます(図11)。
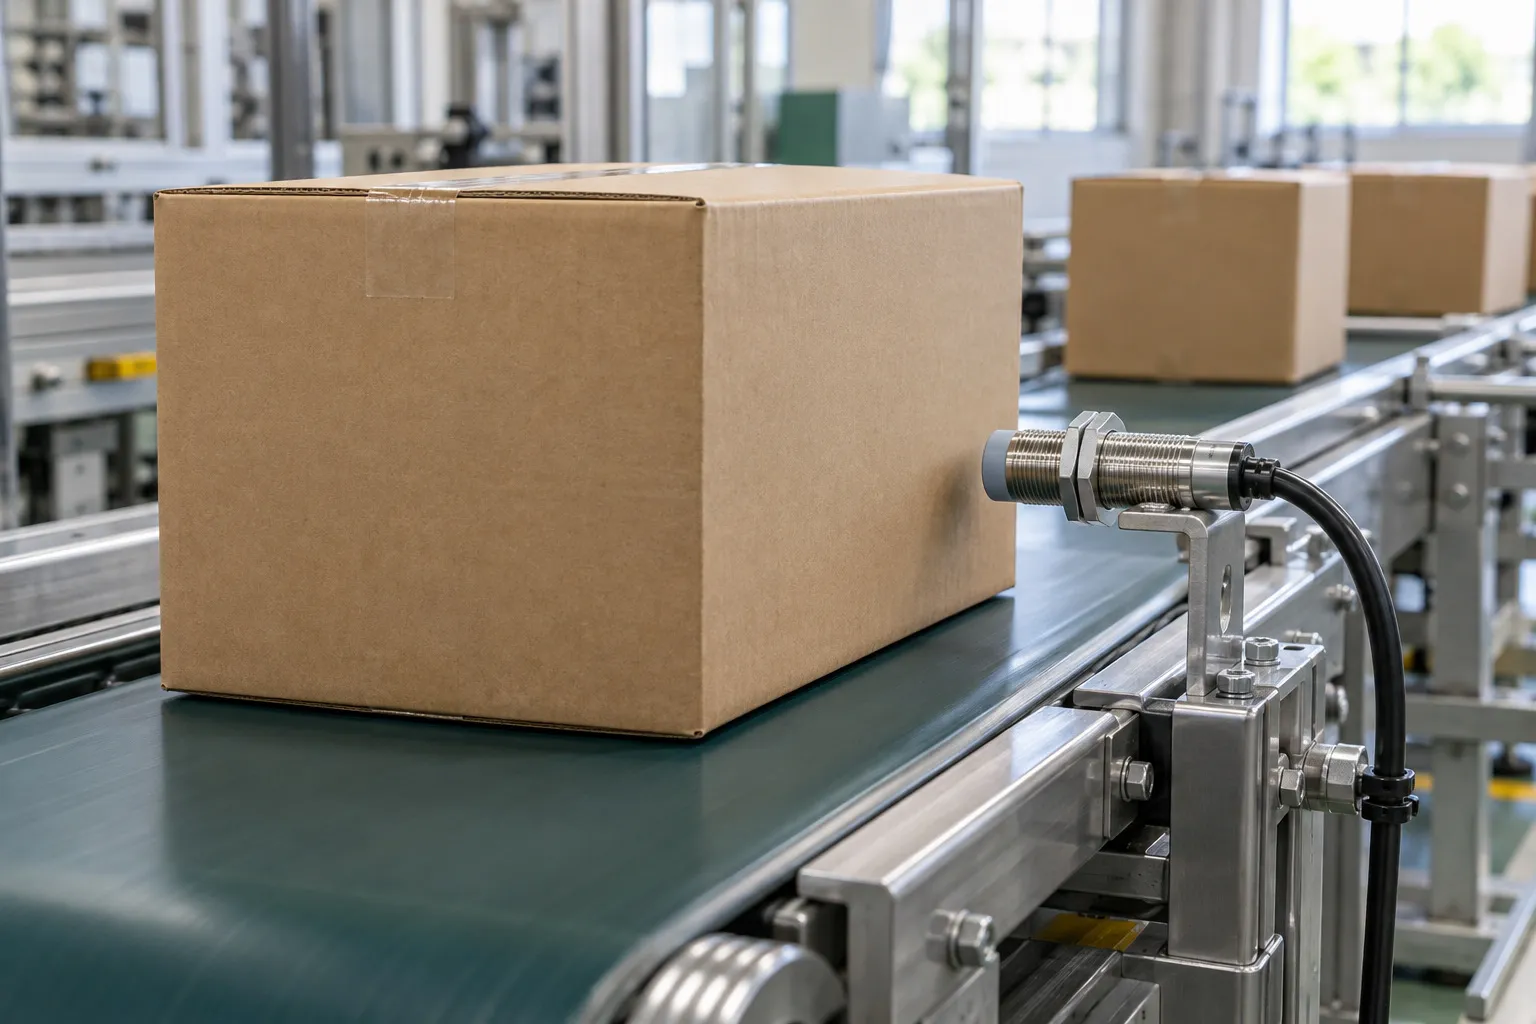
- 段ボール箱 検出したい物体
- 近接センサ 先端に検出面がある
- ブラケット 位置を固定する
- ケーブル 信号を送る
- ベルト 箱を運ぶ
金属の歯車なら、誘導形の近接センサが歯の通るたびにオン・オフするので、そのパルスを数えれば回転速度が測れます(図12)。歯数を Z、パルスの周波数を とすると、エンコーダの P を Z に置き換えた形 で求まります。
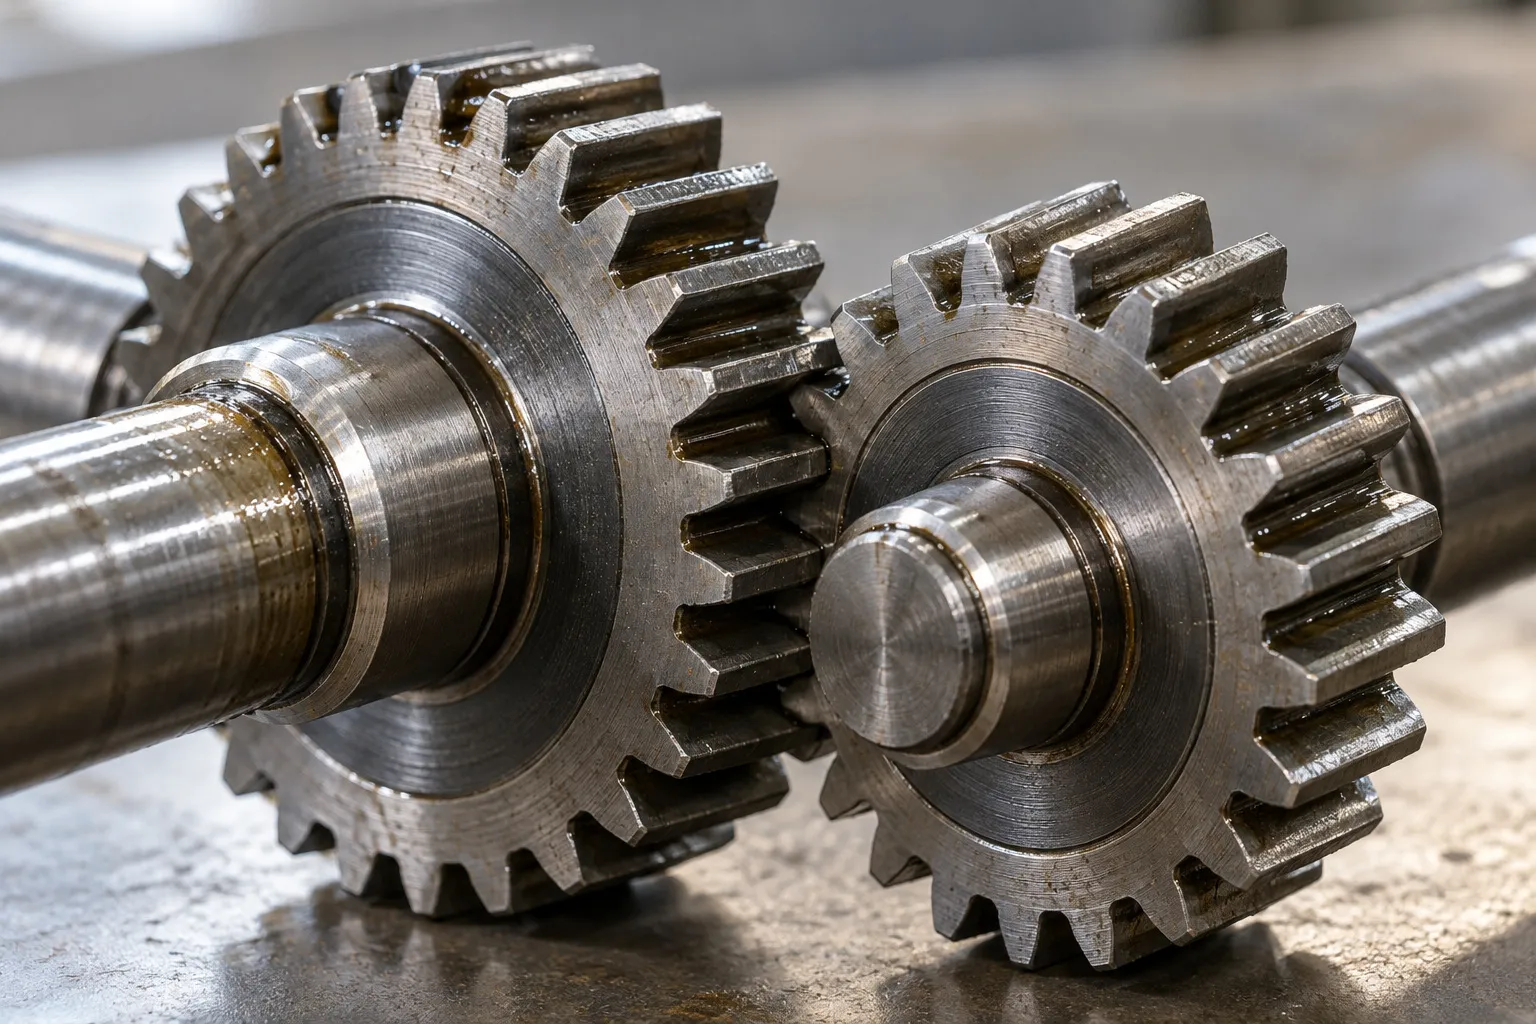
- 軸 歯車と一緒に回る
- 歯 等間隔に並ぶ
- かみ合い 回転を伝える
- 小さい歯車 かみ合う相手
光電センサは、光を出す投光器と、光を受ける受光器の組合せです。透過形は、投光器と受光器を向かい合わせに置き、物体が光を遮ったことを検出します。反射形は、投光器と受光器を同じ側に置き、物体からの反射光を受けて検出します。反射形は、片側に取り付ければ済みます(図13)。
リミットスイッチは、物体が接触してレバーなどを押すと、接点が切り替わるスイッチです。可動部が行き過ぎないように、限界の位置を検出するのに使います。構造が単純ですが、接触式なので機械的に摩耗します。
| 種類 | 検出するもの | ポイント |
|---|---|---|
| 誘導形 | 金属だけ | 渦電流の変化 |
| 静電容量形 | 金属・樹脂・液体 | 静電容量の変化 |
| 透過形 | 光を遮る物体 | 向かい合わせに置く |
| 反射形 | 反射する物体 | 片側に置く |
| リミットスイッチ | 接触した物体 | 接点が切り替わる |
解答と解説を見る
(1)〜(3) と (5) は、記事の表のとおりです。(4) は、静電容量形が金属のほか樹脂や液体も検出できる点が違います。「金属だけ」を検出するのは誘導形です。
答え:(4)
よくある質問
インクリメンタル形とアブソリュート形は、何が違いますか。
インクリメンタル形は、パルスを数えて位置を知ります。電源を切ると数えた値が消えるので、起動のあとに原点を決め直します。アブソリュート形は、円板の符号を読んで位置を知るので、電源を入れた直後から位置が分かります。
エンコーダの分解能は、何で決まりますか。
インクリメンタル形では、1回転のパルス数 P と、何逓倍で数えるかで決まります。1カウントの角度は です。アブソリュート形では、トラックの数 n で決まり、分解能は です。
A相とB相の2相が要るのは、なぜですか。
1相だけでは、正転も逆転も同じパルスの列になり、向きが分からないからです。位相が 90° ずれた2相の先後を見れば、向きが分かります。2相の4つの辺を数えれば、4逓倍もできます。
レゾルバとエンコーダは、どう使い分けますか。
レゾルバは巻線と鉄心だけの構造で、熱や振動、粉じんに強い反面、出力が交流なので R/D 変換が要ります。光学式のエンコーダは、パルスや符号のデジタルの出力が直接得られますが、汚れや高温は苦手です。使う環境と必要な分解能で選びます。
思い出してみよう
答えを見る前に、まず自分で思い出してからタップしてください。
インクリメンタル形で、回転の向きは何で決まりますか?
A相とB相の先後です。A相が先に立ち上がれば正転です。
1回転 P パルスのエンコーダで、n パルス数えたときの回転角は?
θ = 360° × n ÷ P です。
パルスの周波数 f から、回転速度を求める式は?
N = 60f ÷ P [min⁻¹] です。
4逓倍にすると、分解能はどうなりますか?
4倍になります。1回転で 4P カウントです。
n ビットのアブソリュート形の分解能は? グレイコードを使う理由は?
360° ÷ 2ⁿ です。隣り合う値で1ビットしか変わらず、境目での読み違いが小さく済みます。
近接センサのうち、金属以外も検出できるのはどちらですか?
静電容量形です。誘導形は金属だけを検出します。
まとめ
- ロータリエンコーダは、軸の回転をパルスや符号に変える。インクリメンタル形は数え、アブソリュート形は読む
- A相・B相は 90° ずれ、先に立ち上がるほうで回転の向きが決まる。Z相は1回転に1回の原点信号
- 回転角 、回転速度 。4逓倍で分解能は4倍
- アブソリュート形の分解能は 。グレイコードは隣り合う値で1ビットしか変わらない
- レゾルバは正弦・余弦の電圧、タコジェネレータは 、ポテンショメータは
- 近接センサは、誘導形が金属だけ、静電容量形は金属以外も検出する
測った位置や速度を使ってモーターを動かす方法は、ステッピングモータとサーボモータでまとめます。位置を目標に合わせる考え方は、フィードバック制御の応用です。